
Circuits imprimés pour la vision robotique et les caméras MIPI, le traitement de l'IA et les systèmes multicaméras
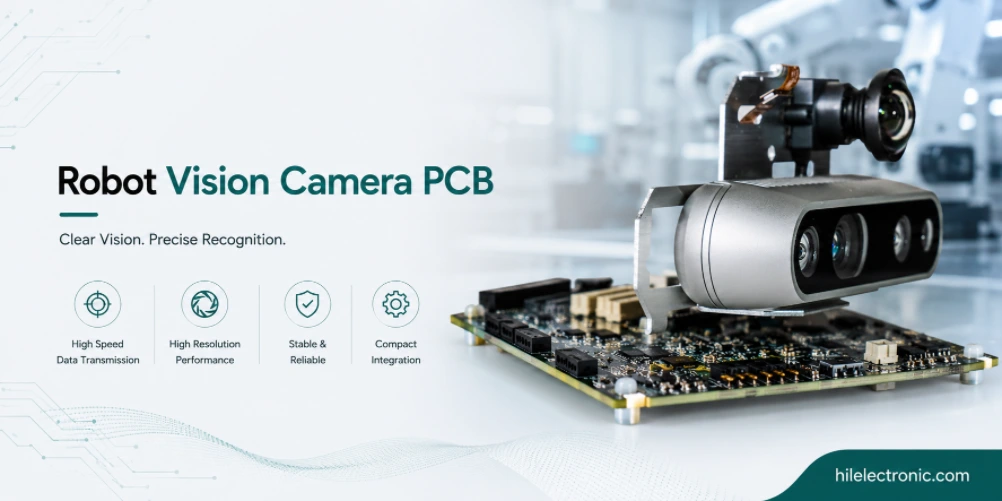
Les cartes électroniques de vision et de caméra des robots véhiculent certains des signaux à très large bande passante. Un module de perception moderne peut inclure plusieurs capteurs d'image, des liaisons MIPI CSI-2, le traitement du signal d'image, l'accélération par IA, le contrôle de l'éclairage et un alignement mécanique de précision avec l'optique. Une erreur de conception, même minime, ou un défaut thermique peut réduire la fiabilité des images, la qualité d'image, la précision de la synchronisation ou la stabilité à long terme du module.
Ce guide explique les choix d'ingénierie et de fabrication des cartes de vision robotique : sélection du capteur de caméra, routage haute vitesse, synchronisation multicaméra, intégration du traitement d'image, contraintes optomécaniques, dissipation thermique et couverture des tests. Il s'adresse aux équipes qui conçoivent des modules de caméra, des capteurs de profondeur, des cartes de perception et des sous-systèmes de vision robotique.
Que font réellement les cartes de circuits imprimés pour la vision robotique et les caméras ?
Rôle dans le système robotique
Les cartes électroniques de vision et de caméras robotiques gèrent les données à très haut débit du robot. Les capteurs de caméras modernes produisent des débits de plusieurs centaines de mégabits à plusieurs gigabits par seconde ; la présence de plusieurs caméras au sein d'un système de perception multiplie ce débit ; les accélérateurs de traitement d'images nécessitent des interfaces haut débit à impédance contrôlée à chaque étape. Ce qui distingue les cartes de vision :
- Interfaces de capteurs à haute vitesse : MIPI CSI-2 à des débits multi-gigabits par voie. Adaptation d'impédance et de longueur contrôlée essentielle.
- Agrégation multicaméra : Systèmes multicaméras synchronisés pour applications stéréo, panoramiques ou nécessitant une couverture critique. La synchronisation temporelle est essentielle.
- Intégration des calculs : Processeur de signal d'image (ISP), accélérateur d'IA ou SoC sur la même carte ou étroitement couplés. Puissance de calcul et charge thermique importantes.
- Contrôle de l'éclairage : Éclairage par LED ou laser synchronisé avec l'exposition du capteur. Courant en détection par lumière structurée ou par temps de vol.
- Intégration optomécanique : Monture d'objectif, réglage de la mise au point et intégration du filtre infrarouge. Les tolérances mécaniques influent sur la qualité de l'image.
Risques de conception à contrôler
L'architecture des tableaux de bord de vision évolue rapidement au gré des progrès réalisés dans les capteurs, le matériel de traitement et les modèles d'IA. Les programmes ayant débuté avec une architecture spécifique il y a deux ou trois ans peuvent constater que les options actuelles sont très différentes : capteurs haute résolution, accélérateurs d'IA plus performants et processeurs de signal d'image intégrés moins coûteux. La révision de l'architecture de vision lors du renouvellement d'un produit permet souvent d'identifier d'importantes pistes d'amélioration.
Le choix de la méthode d'intégration de la carte caméra (SoM ou SoC discret, calcul embarqué ou séparé) influe sur le coût et la flexibilité des itérations. L'intégration SoM accélère le développement, mais au prix d'un coût unitaire plus élevé ; l'intégration discrète réduit ce coût, mais au prix de coûts de développement non récurrents plus importants. Les programmes choisissent la méthode la plus adaptée à leur volume de production et à leur calendrier de développement.
Au niveau système, la carte doit être spécifiée par sa fonction, son environnement, sa durée de vie et la couverture des tests, et non par son seul schéma. Cela permet d'éviter l'erreur fréquente de concevoir un circuit imprimé techniquement correct, mais difficile à fixer, à entretenir ou insuffisamment robuste une fois installé dans le robot.
Sélection du capteur de la caméra : obturateur global, mode roulant, ToF, lumière structurée, thermique
Critères de sélection du capteur de l'appareil photo
Le choix du capteur de l'appareil photo détermine la majeure partie de la conception électronique. Les principales catégories de capteurs sont :
- obturateur global CMOS : Capture l'image entière simultanément. Norme pour la vision industrielle et la capture d'objets en mouvement.
- Obturateur roulant CMOS : Exposition rangée par rangée. Moins cher que l'obturateur global ; convient aux scènes statiques ou à mouvements lents.
- Temps de vol (ToF) : Mesure de la profondeur par pixel. Courante sur les caméras de profondeur et la perception 3D.
- Lumière structurée : Projection de motif et capteur 2D. Profondeur haute précision pour les applications à courte portée.
- Événementiel (neuromorphique) : Sortie d'événements asynchrones plutôt que d'images. Une technologie émergente pour la perception à faible latence.
- Thermique (LWIR) : Imagerie infrarouge à ondes longues. Applications spécialisées où la signature thermique est importante.
Comment le choix du capteur de l'appareil photo influence le coût et la fiabilité
Les fabricants de capteurs d'appareils photo proposent des composants couvrant un large éventail de caractéristiques : nombre de pixels, fréquence d'images, plage dynamique et sensibilité à la lumière. Choisir un capteur adapté aux besoins de l'application (plutôt que d'opter systématiquement pour le modèle le plus performant disponible) permet de maîtriser les coûts ; cette adéquation garantit également une bande passante et une capacité de traitement optimales en aval.
L'intégration de plusieurs types de capteurs sur un même robot est de plus en plus courante. Un robot mobile autonome moderne peut combiner des caméras couleur CMOS avec un capteur de profondeur à temps de vol, un capteur infrarouge pour la navigation en faible luminosité et un capteur thermique pour la détection de personnes. La gestion de ce système multi-capteurs, que ce soit sur la carte de vision ou sur plusieurs cartes, représente un défi d'intégration spécifique.
En pratique, il est conseillé d'opter pour la conception la plus simple qui réponde aux exigences en matière de signal, de sécurité, de résistance thermique et de mécanique. Un surdimensionnement augmente les coûts, tandis qu'un sous-dimensionnement engendre des reprises lors des essais ou du déploiement sur le terrain.
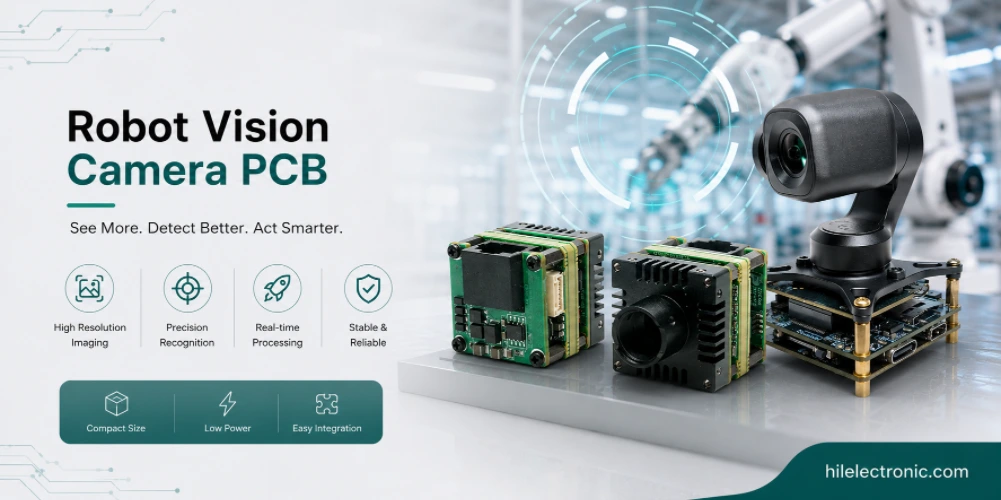
Le routage MIPI est vérifié conjointement avec l' option d'empilage PCB HDI et le réseau de communication du robot , car la synchronisation de la caméra et le transport des données sont généralement débogués comme un seul système.
Agencement haute vitesse : MIPI CSI-2, impédance, adaptation de longueur
Exigences en matière d'interface et de mise en page
La conception d'interfaces caméra haute vitesse exige une ingénierie rigoureuse. L'interface MIPI CSI-2 à 2.5 Gbit/s par voie nécessite une adaptation d'impédance et de longueur contrôlée ; les interfaces à plus haut débit (6 Gbit/s et plus) imposent des contraintes de marge supplémentaires. Les principaux points à prendre en compte lors de la conception sont les suivants :
- Contrôle d'impédance : Résistance différentielle de 100 Ω pour MIPI ; résistance différentielle de 100 Ω pour les autres interfaces multigigabits. Tolérance standard de ±10 %.
- Correspondance des longueurs : Appariement intra-paire en quelques picosecondes ; appariement inter-paires en quelques nanosecondes pour les bus parallèles.
- Continuité du plan de référence : Référence de masse continue sous les signaux à haute vitesse. Les discontinuités dans le plan de référence dégradent l'intégrité du signal.
- Transitions de calques : Réduisez le nombre de vias sur les réseaux à haut débit ; utilisez des vias de retour pour préserver la continuité de référence.
- Résiliation: Terminaison correcte aux deux extrémités des lignes de transmission. Les réflexions dégradent la marge de l'œil.
- Coupon de test : Échantillons de test d'impédance pour vérification. Données TDR fournies avec les dossiers de fabrication.
Considérations relatives à la CEM, au timing et aux tests
Il est généralement impératif de respecter scrupuleusement les recommandations de conception MIPI CSI-2 du fournisseur du capteur et du processeur. Une conception non conforme peut fonctionner à certains débits de données et échouer à d'autres ; une conception respectant ces recommandations garantit un fonctionnement fiable sur toute la plage de débits spécifiée. Le respect de ces recommandations permet de gagner du temps lors du débogage du prototype.
La simulation de l'intégrité du signal sur les interfaces de caméras haute vitesse permet de détecter les défauts de conception avant le prototypage. La simulation post-layout avec les modèles IBIS ou de paramètres S du fournisseur prédit la marge d'œil à chaque entrée du processeur ; les conceptions présentant une marge suffisante en simulation fonctionnent généralement sans problème d'intégrité du signal lors du prototypage.
Traitement d'images : ISP, accélérateur IA, FPGA, SoC
Principaux choix de conception pour le traitement d'images
Le matériel de traitement d'image est intégré sur ou à proximité de la carte caméra. Les principales options de traitement sont :
- FAI: Processeur de signal d'image dédié. Gère la conversion Bayer, la balance des blancs, la réduction du bruit et d'autres traitements au niveau du pixel.
- Accélérateur d'IA : Modèles de perception exécutés par GPU ou NPU. Standard pour les robots autonomes et les applications basées sur la vision.
- FPGA : Pipeline personnalisé pour la vision spécialisée. Courant dans les systèmes de vision industrielle haute performance.
- SoC: Processeur intégré et GPU ou NPU. Courant dans les applications de vision à usage général.
- Traitement hors-bord : Les données d'image sont transmises à la carte de calcul via Ethernet, USB ou MIPI. Cette méthode préserve la flexibilité au prix d'une consommation accrue de bande passante.
Considérations relatives à la fabrication et à la fiabilité
Le choix de l'accélérateur d'IA influence également l'approche de développement logiciel. Certains accélérateurs prennent directement en charge les frameworks d'apprentissage automatique courants via les chaînes d'outils des fournisseurs ; d'autres nécessitent une conversion de modèle personnalisée ou des environnements de développement spécifiques. Les programmes qui adaptent le choix de l'accélérateur aux compétences et aux préférences de l'équipe logicielle se développent plus rapidement que ceux qui le choisissent uniquement en fonction des spécifications matérielles.
La gestion thermique des cartes de visualisation des accélérateurs d'IA constitue souvent la principale contrainte de conception. Ces accélérateurs, qui dissipent en permanence plusieurs dizaines de watts, nécessitent un refroidissement important ; l'encombrement du robot peut limiter les options de refroidissement disponibles. Les programmes qui intègrent la gestion thermique dès les premières étapes — parfois en concevant conjointement le choix de l'accélérateur et le système de refroidissement — évitent les modifications tardives dues à des problèmes thermiques.
Synchronisation multicaméra
Principaux choix de conception pour la synchronisation multicaméra
La synchronisation multicaméra est essentielle lorsque l'algorithme de perception dépend de l'alignement temporel. La profondeur stéréoscopique, la reconstruction 3D à partir du mouvement et la surveillance multicaméra coordonnée nécessitent toutes une synchronisation inférieure à la milliseconde. Les principales méthodes de synchronisation sont les suivantes :
- Déclencheur matériel : Signal de déclenchement commun à toutes les caméras. Synchronisation à la microseconde possible.
- PTP: Protocole de temps de précision sur Ethernet. Synchronisation à la microseconde sur le réseau.
- Horodatage du logiciel : Horloge hôte lors de la capture. Précision à la milliseconde au mieux ; suffisante pour certaines applications.
- Genlock : Synchronisation vidéo pour les applications de type diffusion.
Considérations relatives à la fabrication et à la fiabilité
La synchronisation multicaméra sur les systèmes stéréoscopiques influe directement sur la précision de la profondeur. Des caméras qui prennent des photos à une milliseconde d'intervalle pendant le déplacement du robot produisent des images mal alignées, avec des erreurs de profondeur correspondantes. Les logiciels qui optimisent la synchronisation dès la conception matérielle offrent une image stéréoscopique nette ; ceux qui s'appuient sur une synchronisation logicielle a posteriori produisent généralement une profondeur moins précise.
Le contrôle de l'éclairage des caméras à lumière structurée et de profondeur ToF est intégré au panneau de visualisation ou à proximité. La synchronisation précise de l'éclairage avec l'exposition du capteur est essentielle au fonctionnement de ces technologies de profondeur ; une conception permettant une synchronisation précise constitue un aspect crucial.
Les contraintes thermiques et d'alimentation doivent également être examinées par rapport à la carte de distribution d'énergie du robot et au plan de conception du circuit imprimé robotique au niveau de la plateforme.
Gestion thermique des tableaux de visualisation
Exigences électriques et thermiques
La gestion thermique des cartes électroniques d'affichage prend en compte deux sources de dissipation : le capteur d'image lui-même et l'électronique de traitement. Les principales techniques sont :
- Isolation thermique du capteur : Il est parfois nécessaire d'empêcher la chaleur de traitement d'augmenter la température du capteur. Le courant d'obscurité augmente avec la température.
- Refroidissement des ordinateurs : Refroidissement du processeur graphique (ISP), du processeur graphique (GPU) ou du processeur neuronal (NPU) similaire à celui des cartes mères de calcul. Dissipateur thermique ou flux d'air dimensionné pour la dissipation de la chaleur.
- Gestion du flux d'air : Flux d'air intégré à travers le boîtier de la caméra ou refroidissement au niveau du système.
- Gestion thermique pour l'étalonnage : Les paramètres d'étalonnage des capteurs varient en fonction de la température. Certaines applications contrôlent la température afin de préserver l'étalonnage.
Modes de test et de défaillance en production
Les tolérances d'alignement de l'objectif et de sa monture influent sur la qualité d'image de l'ensemble du capteur. Les tolérances de fabrication au niveau de la position de l'objectif (généralement ±100 µm) se traduisent directement par des variations de qualité d'image. Les logiciels qui spécifient correctement les tolérances de fixation de l'objectif, et les fabricants qui les respectent, garantissent une qualité d'image homogène ; en revanche, les logiciels qui ne tiennent pas compte de ces tolérances peuvent présenter des variations de qualité entre les appareils.
La température du capteur pendant l'acquisition d'images influe sur le courant d'obscurité et le bruit. Les logiciels qui conçoivent des cartes électroniques assurant une température de capteur stable (grâce à l'isolation thermique contre la chaleur de traitement, à une régulation thermique active ou à une marge de conception) préservent la qualité d'image quelles que soient les conditions de fonctionnement.
Pour les décisions de conception connexes, consultez le guide d'assemblage du circuit imprimé du capteur du robot et le circuit imprimé de communication du robot pour les interfaces à haut débit.
Fabrication de circuits imprimés pour la vision et les caméras chez Highleap
Examen DFM avant production
Highleap fabrique des cartes de vision et de caméra répondant aux exigences de la vision haute vitesse. Elle propose une impédance contrôlée, une construction HDI et une assistance à l'intégration mécanique. Ses capacités spécifiques incluent :
- multicouche à impédance contrôlée : Interfaces multi-gigabits avec vérification d'impédance par lot.
- Construction HDI : pour la distribution BGA sur les processeurs de signal d'image (ISP) et les accélérateurs d'IA modernes.
- CMS à pas fin : Capacité BGA de 0.4 mm pour le calcul de vision haute densité.
- Intégration optomécanique : Fixation de la monture d'objectif, réglage de la mise au point, installation du filtre IR dans le cadre de l'assemblage.
- Intégration de l'éclairage : Ensemble d'éclairage LED ou laser intégré à la carte caméra.
- Test avec imagerie : Test fonctionnel avec cibles de référence ou test d'imagerie fourni par le client.
Tests, traçabilité et transfert de la version
L'unité de production de cartes électroniques Highleap spécialisée dans la vision a fabriqué des cartes pour une gamme complète de systèmes, allant de la vision basique monocaméra aux systèmes de perception stéréo multicaméras avec profondeur, en passant par les systèmes intégrant une intelligence artificielle avancée. Ses capacités de fabrication incluent la conception haute vitesse au débit MIPI, la construction HDI pour le câblage BGA sur accélérateurs, l'intégration de solutions thermiques et l'assemblage optomécanique avec fixation d'objectifs.
L'avantage spécifique de confier la fabrication des tableaux de visualisation à un fournisseur spécialisé réside dans la compréhension approfondie des mécanismes qui déterminent leur bon fonctionnement en production, par opposition aux performances attendues d'un prototype. Par exemple, des marges d'intégrité du signal apparemment suffisantes lors de la conception d'un prototype peuvent se révéler insuffisantes en cas de températures extrêmes ; une synchronisation de l'éclairage optimale en conditions ambiantes peut dériver sous forte charge ; des solutions thermiques efficaces en laboratoire peuvent s'avérer inefficaces dans un châssis de robot fermé. C'est cette expertise accumulée qui garantit la fiabilité tout au long de la production.
FAQ sur les circuits imprimés pour la vision robotique
Qu'est-ce qu'une carte de circuit imprimé pour la vision robotique ?
Une carte de vision robotique est une carte caméra ou de perception qui relie les capteurs d'image à l'électronique de traitement. Elle peut inclure le routage MIPI CSI-2, le traitement du signal d'image, l'accélération par intelligence artificielle, la régulation de l'alimentation, le contrôle de l'éclairage, les circuits de synchronisation et les connecteurs pour le contrôleur principal du robot. Sa conception influe sur la qualité d'image, la bande passante, la latence et la fiabilité.
Pourquoi la configuration MIPI CSI-2 est-elle difficile sur les cartes de caméras robotiques ?
L'interface MIPI CSI-2 utilise des voies différentielles à haut débit qui requièrent une impédance contrôlée, des chemins de retour courts, une adaptation précise des longueurs, une planification d'empilement à faibles pertes et une rigueur dans le choix des connecteurs. L'utilisation de robots ajoute des contraintes mécaniques et expose les câbles ; l'intégrité du signal doit donc résister aux vibrations, aux flexions, aux variations de température et aux perturbations électromagnétiques générées par les moteurs et l'électronique de puissance.
Un robot doit-il utiliser des caméras à obturateur global ou à obturateur roulant ?
Les capteurs à obturateur global sont privilégiés pour les robots en mouvement, les objets rapides, la vision industrielle et la profondeur stéréoscopique, car ils capturent l'image complète instantanément. Les capteurs à obturateur roulant sont moins coûteux et conviennent aux scènes statiques ou à déplacement lent. Le choix optimal dépend de la vitesse de déplacement, de l'éclairage, du traitement d'image et des exigences de précision.
Comment synchroniser plusieurs caméras de robots ?
Les systèmes multicaméras utilisent des lignes de déclenchement, des signaux de synchronisation d'images, l'horodatage, une distribution d'horloge commune ou la synchronisation au niveau du protocole. Les systèmes stéréo et de profondeur exigent un alignement temporel particulièrement précis. Le circuit imprimé doit acheminer les signaux de synchronisation avec un faible déphasage, contrôler le bruit sur les lignes de synchronisation et intégrer le comportement des connecteurs et des câbles dans le budget temporel.
Qu'est-ce qui différencie les circuits imprimés à temps de vol et à lumière structurée ?
Les cartes à temps de vol et à lumière structurée combinent la capture d'image et l'éclairage actif. Le circuit imprimé doit gérer les pilotes de LED ou de laser, le temps d'exposition, la dissipation thermique, l'alignement optique et les contraintes de sécurité. Ces cartes requièrent une attention particulière à l'intégrité de l'alimentation et à la dissipation thermique, contrairement aux cartes de caméra passives utilisant uniquement la lumière ambiante.
Comment gérer la chaleur sur les panneaux de vision des robots ?
La gestion thermique doit être optimisée par le choix des composants, les plans de cuivre, les vias thermiques, les interfaces des dissipateurs thermiques, les chemins de conduction mécanique et la conception du flux d'air ou du boîtier. Les accélérateurs d'IA et les processeurs d'images peuvent dissiper une puissance considérable dans des modules compacts. La conception thermique doit garantir la fiabilité des composants électroniques et la qualité d'image, car le bruit des capteurs peut augmenter avec la température.
Quels sont les tests de production importants pour les circuits imprimés de caméras robotisées ?
Les tests utiles comprennent la vérification de l'alimentation, la mise en service du capteur d'image, les tests de marge de liaison ou de stabilité d'image, la capture d'images fonctionnelles, la synchronisation de l'éclairage, la consommation de courant, la programmation du firmware et l'inspection mécanique des interfaces des connecteurs et des objectifs. Les systèmes multicaméras doivent également faire l'objet d'une vérification de la synchronisation et de l'identification des canaux avant expédition.
Quels fichiers sont nécessaires pour la fabrication des circuits imprimés de vision robotique ?
Le dossier de fabrication doit inclure les fichiers de fabrication des circuits imprimés, les exigences d'impédance contrôlée, la nomenclature, les fichiers de placement, les schémas d'assemblage, les notes relatives aux lentilles ou à l'interface optique, la procédure de test, le firmware ou les instructions de programmation, les limites acceptables pour les tests d'image et toute structure de données d'étalonnage. Pour les systèmes multicaméras, la synchronisation et le mappage des connecteurs doivent être clairement documentés.
Envoyer les fichiers PCB de la caméra robotisée pour MIPI et revue d'assemblage

messages recommandés

Fabrication de circuits imprimés pour filtres TMM6
Table des matières Pourquoi les concepteurs de filtres micro-ondes utilisent...

Taconic RF 35 vs RO4350B PCB
Table des matières : RF-35 vs RO4350B : Approvisionnement et…

Fabrication de circuits imprimés pour filtres TMM4
La fabrication des circuits imprimés pour filtres TMM4 est contrôlée par...

Fabrication de circuits imprimés TMM3 pour modules RF
La fabrication de circuits imprimés TMM3 est particulièrement utile lorsque le module RF...
Comment obtenir un devis pour les PCB
Nous réalisons une analyse DFM/DFA et vous fournissons un rapport. Vous pouvez télécharger vos fichiers en toute sécurité sur notre site web. Pour vous établir un devis, nous avons besoin des informations suivantes :
-
- Gerber, ODB++ ou .pcb, spécifications.
- Liste de nomenclature si vous avez besoin d'un assemblage
- Quantité
- Temps de rotation
Pour les services PCBA, veuillez fournir votre nomenclature (BOM) et toute instruction d'assemblage spécifique. Nous proposons également des analyses DFM/DFA pour optimiser la fabricabilité et l'assemblage de vos conceptions, garantissant ainsi un processus de production fluide.