
Assemblage de circuits imprimés pour capteurs robotiques, à faible bruit et prêts pour l'étalonnage
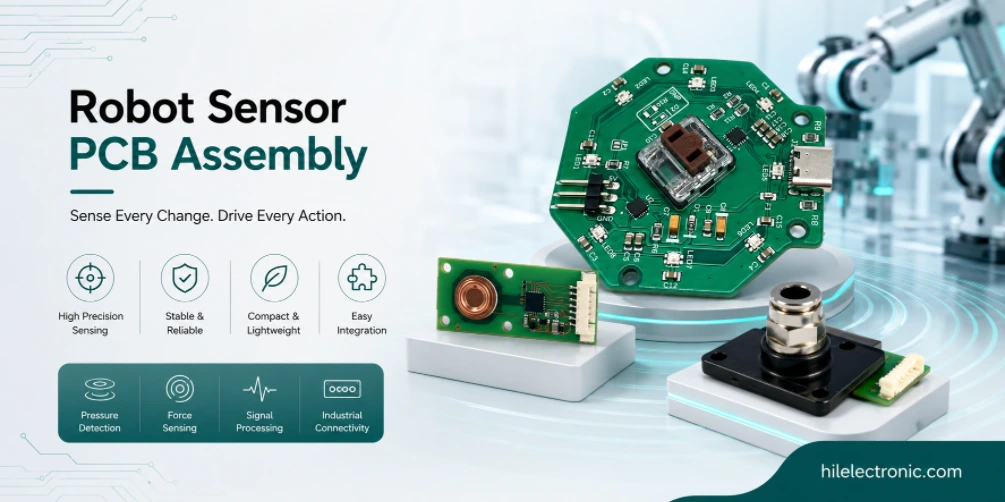
Les cartes électroniques de capteurs robotiques convertissent la réalité physique en données électriques fiables pour le robot. Elles lisent les données des centrales inertielles (IMU), des codeurs, des capteurs de force et de couple, des capteurs de courant, de position, de température et d'autres dispositifs de mesure spécifiques à l'application, puis traitent, numérisent, calibrent et transmettent ces mesures au système de contrôle. Étant donné que les informations des capteurs pilotent le mouvement, la sécurité, la navigation et les diagnostics, même de petites erreurs sur ces cartes peuvent entraîner des défaillances visibles au niveau du robot.
Ce guide aborde les cartes de circuits imprimés pour capteurs en tant que catégorie industrielle, et non uniquement comme service de fabrication. Il explique les différences entre les interfaces de capteurs et les cartes numériques classiques, l'importance des choix de conditionnement du signal, la nécessité de l'étalonnage et de la traçabilité en production, et les vérifications que les ingénieurs doivent effectuer avant de soumettre les fichiers de cartes de circuits imprimés pour capteurs à la fabrication et à l'assemblage.
Que font réellement les cartes de circuits imprimés pour capteurs de robots ?
Rôle dans le système robotique
Les cartes de capteurs pour robots traitent et numérisent les signaux analogiques provenant des différents capteurs du robot : centrales inertielles (IMU), codeurs, capteurs de force, capteurs de courant, capteurs de position et autres dispositifs de mesure spécialisés. Les interfaces de capteurs doivent répondre à des exigences d'ingénierie spécifiques en matière de bruit, de résolution, de plage dynamique et d'étalonnage. Ce qui distingue les cartes de capteurs pour robots :
- Analogique à faible bruit : Les signaux des capteurs se situent souvent dans la gamme des microvolts aux millivolts. L'amplification, le filtrage et le choix du convertisseur analogique-numérique sont dimensionnés en fonction du niveau de bruit.
- Intégration multicanal : Une seule carte de capteurs lit souvent plusieurs canaux simultanément. L'isolation entre les canaux et un étalonnage cohérent par canal sont essentiels.
- Conditionnement spécifique au capteur : Les jauges de contrainte nécessitent un conditionnement par pont ; les thermocouples, une compensation de soudure froide ; les codeurs, des récepteurs de ligne. Chaque type de capteur possède son propre étage d'entrée.
- Robustesse environnementale : Les capteurs fonctionnent souvent dans des conditions extrêmes que le reste du robot évite. Plage de température, vibrations mécaniques et blindage : tout est dimensionné en fonction de l’emplacement du capteur.
- Calibration: Données d'étalonnage par unité généralement recueillies lors de la production. Permet de corriger les variations des capteurs et de préserver la précision entre les unités.
Risques de conception à contrôler
La fiabilité de la carte de capteurs influe sur la qualité du traitement du signal en aval, et ce, pendant toute la durée de vie du robot. Une carte de capteurs présentant une dérive génère des mesures qui évoluent progressivement, parfois sans être détectées ; une carte de capteurs sujette à des bruits intermittents produit des mesures correctes en moyenne, mais parfois erronées. Ces deux types de défaillance dégradent les performances du robot de manière difficilement compensable aux niveaux supérieurs de la pile logicielle.
L'emplacement des capteurs sur la structure mécanique du robot impose souvent des contraintes aussi importantes sur les dimensions physiques de la carte de capteurs que sur leurs caractéristiques électriques. Un capteur situé au cœur d'un bras robotisé nécessite une carte de capteurs compacte ; un capteur exposé aux intempéries requiert une protection contre les agressions extérieures. Les logiciels qui conçoivent les cartes de capteurs en fonction de leur emplacement mécanique produisent des systèmes intégrés ; ceux qui traitent la conception des cartes de capteurs séparément peuvent parfois rencontrer des contraintes mécaniques lors de l'intégration.
Au niveau système, la carte doit être spécifiée par sa fonction, son environnement, sa durée de vie et la couverture des tests, et non par son seul schéma. Cela permet d'éviter l'erreur fréquente de concevoir un circuit imprimé techniquement correct, mais difficile à fixer, à entretenir ou insuffisamment robuste une fois installé dans le robot.
Types de capteurs et leurs exigences en matière de partie frontale
Critères de sélection des types de capteurs et exigences relatives à leur interface utilisateur
Le type de capteur détermine la conception de l'interface utilisateur. Les principales catégories de capteurs et leurs exigences de conditionnement sont les suivantes :
- IMU: Capteur numérique 6 ou 9 degrés de liberté avec CAN intégré. Interface généralement SPI ou I²C. La qualité de la mesure dépend de l'emplacement et du montage mécanique.
- Codeur: Récepteur de ligne pour signaux différentiels ; récepteur asymétrique pour les applications moins exigeantes. Électronique d'interpolation pour codeurs analogiques haute résolution.
- Force et couple : Conditionnement en pont pour capteurs de contrainte. Amplificateur d'instrumentation et CAN avec étalonnage individuel.
- Détection du courant : Shunt avec amplificateur d'instrumentation ou capteur à effet Hall avec isolation. Bande passante et précision adaptées à l'application.
- Détection de position : Potentiomètre linéaire ou rotatif, capteur d'angle magnétique ou LVDT. Chacun nécessite un conditionnement spécifique.
- Détection de température : Thermocouple à jonction froide, RTD à excitation ou capteur de température numérique. Le choix dépend des exigences de précision et de plage de mesure.
Comment les types de capteurs et leurs exigences en amont affectent le coût et la fiabilité
Le choix des capteurs dépend également des capacités réelles du logiciel du robot. Un codeur haute résolution dont la résolution dépasse les capacités de traitement de la boucle de contrôle représente un gaspillage de ressources ; de même, une centrale inertielle à faible bruit, plus précise que l'estimateur d'état, engendre des coûts inutiles. Adapter les capacités des capteurs à celles du logiciel permet d'obtenir des conceptions efficaces ; surdimensionner les capteurs revient à payer pour des capacités inutilisées.
La technologie des capteurs continue d'évoluer. Les nouvelles centrales inertielles MEMS offrent des performances de bruit améliorées à coût similaire ; les nouveaux codeurs magnétiques offrent une résolution supérieure à moindre coût que leurs prédécesseurs optiques. Les programmes d'évaluation périodique des technologies de capteurs recensent les améliorations de coût ou de performance possibles pour les nouvelles conceptions ; ceux qui réutilisent d'anciens capteurs d'une génération de produits à l'autre peuvent parfois accuser un retard technologique.
En pratique, il est conseillé d'opter pour la conception la plus simple qui réponde aux exigences en matière de signal, de sécurité, de résistance thermique et de mécanique. Un surdimensionnement augmente les coûts, tandis qu'un sous-dimensionnement engendre des reprises lors des essais ou du déploiement sur le terrain.
Avant de figer l'interface analogique, Highleap compare la carte de détection avec la conception de l'interface de bus de terrain et l' architecture électronique globale du robot afin que la mise à la terre, le blindage et les chemins de retour ne soient pas examinés isolément.
Conditionnement du signal : amplification, filtrage, isolation
Principaux choix de conception pour le conditionnement du signal
La maîtrise du conditionnement du signal est ce qui distingue les cartes de capteurs bien conçues des cartes médiocres. Les principales techniques sont :
- Amplificateurs d'instrumentation : Impédance d'entrée et CMRR élevés pour les signaux différentiels. Norme pour la détection en pont et en parallèle.
- Filtrage anti-aliasing : Avant le convertisseur analogique-numérique, rejeter les signaux supérieurs à la fréquence de Nyquist. Fréquence de coupure choisie en fonction de l'application.
- Stabilité de référence : La stabilité de la tension de référence du CAN influe directement sur la précision des mesures. Références à faible coefficient de température pour les applications exigeantes.
- Blindage: câbles blindés et pistes blindées là où la captation de bruit dégraderait la mesure.
- Mise à la terre: Masse analogique propre, séparée des masses numérique et d'alimentation. Topologies de masse en étoile ou divisées pour éviter le couplage des bruits.
- Isolement: Certaines applications de capteurs nécessitent une isolation galvanique par rapport à l'alimentation du robot. L'isolation peut être optique, magnétique ou capacitive, selon les besoins spécifiques.
Considérations relatives à la fabrication et à la fiabilité
L'isolation des cartes de capteurs permet d'éviter des catégories entières de problèmes de bruit que le filtrage ne peut éliminer complètement. Un étage d'entrée de capteur isolé galvaniquement de l'alimentation numérique du robot peut rejeter le bruit qui, autrement, se propagerait par les voies de mode commun. L'isolation coûte plus cher par canal, mais cet investissement est souvent rentabilisé par la simplification du filtrage et l'amélioration de la qualité des mesures.
L'architecture de mise à la terre des cartes de capteurs mérite une attention particulière, au-delà des recommandations générales d'implantation. Les masses analogique, numérique, châssis et blindage ont chacune des fonctions spécifiques et leur interconnexion influe directement sur la qualité des mesures. Les logiciels qui conçoivent la mise à la terre de manière réfléchie dès la phase de schématisation et d'implantation produisent des mesures nettes ; ceux qui s'appuient sur un routage standard sont souvent sujets à des perturbations dues aux courants de masse.
Sélection du convertisseur analogique-numérique : Sigma-Delta, SAR, Pipeline, Intégré
Critères de sélection pour la sélection ADC
Le choix du convertisseur analogique-numérique (CAN) détermine la résolution et la vitesse de la chaîne de mesure du capteur. Les principales catégories de CAN sont :
- Sigma-delta : Haute résolution (16-24 bits) à une fréquence d'échantillonnage modérée. Norme pour les applications de capteurs de précision.
- SAR: Résolution moyenne (12-16 bits) à une fréquence d'échantillonnage élevée. Norme pour les applications générales de capteurs.
- Pipeline: Fréquence d'échantillonnage élevée à résolution moyenne. Utilisée lorsque la bande passante élevée est essentielle.
- Intégration: Haute précision pour les signaux à variation lente. Courante en métrologie.
- Intégré: Le convertisseur analogique-numérique (CAN) est intégré à la même puce que le capteur (cas typique des centrales inertielles et de certains capteurs de courant). Cela simplifie la conception et le câblage.
Comment le choix du CAN affecte le coût et la fiabilité
Le choix du CAN lors de la conception tient également compte du débit de données et de la surcharge de communication. Un CAN sigma-delta 24 bits produit 24 bits par échantillon qui doivent être transmis au processeur ; à des fréquences d'échantillonnage élevées, la bande passante de communication est cruciale. Choisir le CAN adapté aux besoins réels en bande passante (et non à la bande passante maximale spécifiée) permet de préserver la bande passante pour les autres flux de données.
La protection des entrées du CAN limite parfois la plage dynamique utilisable. Les résistances de protection d'entrée ajoutent du décalage et du bruit, réduisant ainsi la précision de mesure. Les programmes qui spécifient soigneusement la protection — en l'adaptant aux conditions de défaut plausibles plutôt qu'aux cas d'utilisation abusive les plus extrêmes — préservent la qualité des mesures tout en assurant une protection adéquate.
Communication : SPI, I²C, CAN, RS-485, Ethernet, EtherCAT
Exigences en matière d'interface et de mise en page
La communication avec le contrôleur principal transmet les données numérisées des capteurs. Le choix de l'interface dépend du débit de données, de la distance et du niveau de bruit ambiant. Les principales options sont :
- SPI : Communication avec les capteurs embarqués. Rapide et simple ; portée limitée.
- I²C : Communication multi-capteurs embarquée. Plus lente que le protocole SPI, mais compatible avec plusieurs périphériques.
- PEUT: Communication robuste par câble. Bonne immunité au bruit ; débit de données modéré.
- RS-485 ou RS-422 : Transmission série différentielle par câble. Bonne immunité au bruit ; adaptée aux débits de données modérés.
- Ethernet: Bande passante élevée pour les applications de capteurs exigeantes. Norme en matière de vision et de détection à haut débit.
- EtherCAT : Ethernet déterministe pour les applications multi-capteurs coordonnées.
Considérations relatives à la CEM, au timing et aux tests
Le choix de l'interface de communication sur les cartes de capteurs influe sur la conception des câbles et le choix des connecteurs. L'interface SPI, utilisée pour les liaisons courtes entre cartes, emploie un simple câble plat ; l'interface CAN, utilisée pour les liaisons sur plusieurs mètres dans les applications industrielles, emploie une paire torsadée blindée. Ce choix d'interface a un impact sur la conception globale du système et sur son coût.
La redondance des voies de communication sur les cartes de capteurs critiques garantit la disponibilité des mesures en cas de défaillance d'un point unique. Un capteur doté d'une interface CAN principale et d'une sortie analogique de secours reste fonctionnel même si l'interface principale tombe en panne. Le surcoût est faible comparé au gain de fiabilité obtenu pour les applications critiques.
Pour la mise en production, l'étalonnage des capteurs dépend également du processus de test au niveau de la carte de l'usine , notamment lorsque les données des capteurs sont utilisées par un sous-système de vision industrielle ou un contrôleur de sécurité.
Étalonnage et traçabilité par unité
Principaux choix de conception pour l'étalonnage et la traçabilité par unité
L'étalonnage unitaire en cours de production est une pratique courante sur les cartes de capteurs de précision. Cet étalonnage permet de corriger la variation unitaire spécifique due aux tolérances de fabrication et de stocker les coefficients de correction dans une mémoire non volatile. Les principales étapes de l'étalonnage sont les suivantes :
- Mesure de référence : Capteur fonctionnant dans des conditions d'entrée connues. Capteur de référence ou entrée physique de référence appliquée.
- Calcul des coefficients : Décalage, gain, linéarité et parfois coefficients de température calculés à partir de mesures.
- Stockage: coefficients stockés dans l'EEPROM, la mémoire flash ou la mémoire de la carte capteur elle-même.
- Vérification: Mesure post-étalonnage confirmant que la sortie corrigée est conforme aux spécifications.
- Traçabilité: Données d'étalonnage par unité liées au numéro de série et à la référence utilisée.
Considérations relatives à la fabrication et à la fiabilité
La conception de la procédure d'étalonnage influe sur la précision et la cadence de production. Une procédure d'étalonnage nécessitant une stabilisation longue ou une configuration de référence complexe ralentit la production ; une procédure utilisant des références simples et stables est rapide. Les logiciels qui conçoivent la procédure d'étalonnage en même temps que la carte de capteurs produisent des systèmes de capteurs à fabrication efficace ; ceux qui traitent l'étalonnage séparément peuvent parfois identifier des goulots d'étranglement lors de la montée en cadence de production.
L'architecture de stockage des données d'étalonnage influe sur la production et la maintenance. Les coefficients stockés dans l'EEPROM de la carte capteur sont conservés avec celle-ci ; ceux stockés dans le contrôleur hôte sont perdus en cas de remplacement de ce dernier. Les programmes qui stockent l'étalonnage par unité directement sur la carte capteur préservent cet étalonnage lors des changements de contrôleur hôte ; ceux qui le stockent de manière centralisée simplifient la conception de la carte capteur, mais complexifient la maintenance.
Pour les décisions de conception connexes, consultez le guide d'intégration du circuit imprimé de la carte de commande du robot et le guide d'assemblage et de test fonctionnel du circuit imprimé du robot.
Fabrication de circuits imprimés pour capteurs chez Highleap
Examen DFM avant production
Highleap fabrique des cartes de capteurs conformes aux exigences des processus analogiques. Assemblage à faible bruit, assistance à l'étalonnage et boîtier blindé. Ses caractéristiques spécifiques incluent :
- Multicouche avec plan : Plans de masse analogiques et numériques propres. Nombre de couches généralement de 4 à 8 pour les cartes de capteurs.
- Assemblage pour analogique : Mise en place et inspection préservant l'intégrité du signal analogique. Nettoyage si nécessaire pour prévenir les fuites.
- Assistance à l'étalonnage : Calibrage unitaire en cours de production. Nécessite une procédure et une référence de calibrage fournies par le client.
- Test avec stimulation par capteurs : Test fonctionnel avec signaux de capteurs de référence ou entrées simulées.
- Assemblage blindé : Blindages intégrés, câbles blindés et blindage au niveau du boîtier pour les applications les plus exigeantes.
- Documentation: Données d'étalonnage par unité et enregistrements de tests assurant la traçabilité des capteurs.
Tests, traçabilité et transfert de la version
La fabrication des cartes de capteurs Highleap intègre les exigences spécifiques de l'électronique analogique de précision : propreté de l'assemblage pour prévenir les fuites sur les entrées à haute impédance, profil thermique préservant les paramètres sensibles des composants et inspection permettant de détecter les problèmes susceptibles de compromettre la qualité des mesures.
La fabrication de cartes de capteurs performantes exige une parfaite maîtrise des technologies de capteurs spécifiques afin de les préserver lors de l'assemblage. Les capteurs MEMS sensibles aux contraintes mécaniques nécessitent une attention particulière lors de leur placement et de leur refusion ; les amplificateurs à entrée MOSFET sensibles aux fuites requièrent une propreté irréprochable ; les références de précision sensibles aux chocs thermiques nécessitent des profils de refroidissement contrôlés.
FAQ sur les circuits imprimés pour capteurs de robots
Qu'est-ce qu'un assemblage de circuit imprimé pour capteur de robot ?
Une carte de circuit imprimé pour capteurs de robot est une carte qui traite, numérise, calibre et transmet les signaux de mesure provenant des capteurs du robot. Elle peut gérer des entrées analogiques (jauges de contrainte, thermocouples, etc.), des capteurs numériques (centrales inertielles, etc.) ou des signaux de capteurs mixtes. L'objectif est d'obtenir des données stables, peu bruitées et reproductibles pour le contrôle, la perception, la sécurité et le diagnostic.
Quels capteurs nécessitent généralement une carte de circuit imprimé dédiée ?
Les cartes dédiées sont courantes pour les capteurs de force et de couple, les codeurs de précision, les capteurs de courant, les centrales inertielles (IMU) montées à distance du contrôleur principal, les matrices de température, les capteurs de pression et les modules de mesure personnalisés. Une carte de circuit imprimé (PCB) distincte est utile lorsque l'emplacement du capteur, le niveau de bruit, la disposition des connecteurs, le processus d'étalonnage ou l'exposition environnementale diffèrent de ceux de la carte de contrôle principale.
Comment le bruit est-il réduit sur les circuits imprimés des capteurs de robots ?
Le bruit est réduit grâce à des trajets analogiques courts, une mise à la terre appropriée, des amplificateurs à faible bruit, un routage différentiel, un filtrage, un blindage, des alimentations de référence propres et une séparation physique des circuits de commutation du moteur. L'approche exacte dépend du niveau du signal et de la bande passante. Un capteur à pont de niveau microvolt exige une conception et un filtrage beaucoup plus rigoureux qu'une centrale inertielle numérique utilisant le protocole SPI.
Pourquoi l'étalonnage par unité est-il important pour les cartes de capteurs ?
L'étalonnage par unité corrige le décalage, le gain, la non-linéarité et parfois la dérive thermique dus aux tolérances des capteurs, des composants analogiques et aux variations d'assemblage. Sans étalonnage, deux cartes conçues selon le même modèle peuvent afficher des mesures différentes. Les données d'étalonnage garantissent au contrôleur du robot des mesures cohérentes entre les unités et les lots de production.
Quel type de CAN est le plus adapté aux mesures des capteurs de robots ?
Le choix du meilleur convertisseur analogique-numérique (CAN) dépend des exigences en matière de vitesse, de résolution et de bruit. Les CAN sigma-delta sont performants pour les mesures haute résolution à faible bande passante, comme la force et la température. Les CAN SAR conviennent aux mesures rapides en boucle de régulation. Les CAN intégrés aux capteurs sont pratiques pour les capteurs numériques compacts. Le choix du CAN doit se faire en fonction de la bande passante et de la précision de mesure requises.
Quelles sont les interfaces de communication courantes sur les cartes de capteurs de robots ?
Les interfaces courantes comprennent SPI et I²C pour les capteurs numériques locaux, CAN ou CAN FD pour les modules distribués robustes, RS-485 pour les longues distances et Ethernet ou EtherCAT pour les réseaux de capteurs à haut débit ou déterministes. Le choix de l'interface doit être adapté à la longueur du câble, à la fréquence de mise à jour, à l'environnement électromagnétique et au caractère critique des données du capteur pour la sécurité.
Comment les cartes de circuits imprimés pour capteurs de robots doivent-elles être testées en production ?
Les tests de production doivent vérifier l'alimentation, la communication, la continuité des canaux de capteurs, le niveau de bruit analogique, la sauvegarde des données d'étalonnage et, dans la mesure du possible, la réponse fonctionnelle à une stimulation connue. Les cartes de précision doivent conserver les enregistrements d'étalonnage et de tests associés à leur numéro de série. Pour les capteurs critiques pour la sécurité, les tests doivent également vérifier la détection des défauts et le comportement en cas de défaillance.
Quels fichiers sont nécessaires pour fabriquer une carte PCBA de capteur calibré ?
Un dossier complet comprend généralement les fichiers Gerber ou ODB++, les fichiers de perçage, les notes d'empilage, la nomenclature avec les alternatives approuvées, les données de placement, les plans d'assemblage, la procédure d'étalonnage, les limites de test, le firmware ou les instructions de programmation, ainsi que les exigences relatives aux connecteurs ou aux dispositifs de fixation. Les références d'étalonnage et les limites de tolérance acceptées doivent être fournies avant la fabrication du premier article.
Envoyer les fichiers PCB des capteurs du robot pour analyse DFM et étalonnage

messages recommandés

RT duroid 6002 PCB Devis et empilement
Cette page gère la tâche de définition de la citation et de l'empilement...

Fabrication de circuits imprimés pour filtres TMM6
Table des matières Pourquoi les concepteurs de filtres micro-ondes utilisent...

Taconic RF 35 vs RO4350B PCB
Table des matières : RF-35 vs RO4350B : Approvisionnement et…

Fabrication de circuits imprimés pour filtres TMM4
La fabrication des circuits imprimés pour filtres TMM4 est contrôlée par...
Comment obtenir un devis pour les PCB
Nous réalisons une analyse DFM/DFA et vous fournissons un rapport. Vous pouvez télécharger vos fichiers en toute sécurité sur notre site web. Pour vous établir un devis, nous avons besoin des informations suivantes :
-
- Gerber, ODB++ ou .pcb, spécifications.
- Liste de nomenclature si vous avez besoin d'un assemblage
- Quantité
- Temps de rotation
Pour les services PCBA, veuillez fournir votre nomenclature (BOM) et toute instruction d'assemblage spécifique. Nous proposons également des analyses DFM/DFA pour optimiser la fabricabilité et l'assemblage de vos conceptions, garantissant ainsi un processus de production fluide.