
Wie man zwischen verschiedenen Aktuatortypen auswählt

Abbildung 1. Aktuatortypen
Aktuatoren sind das Herzstück jeder Maschine – sie wandeln Energie in kontrollierte Bewegung um. Jeder Aktuatortyp stellt jedoch unterschiedliche elektrische Anforderungen an die zugehörige Schaltung. Dieser Leitfaden behandelt alle wichtigen Aktuatortypen von den Grundlagen über die Auswahlkriterien bis hin zu den jeweiligen Anforderungen an das Leiterplattendesign.
Inhaltsverzeichnis
- Wie Aktuatoren klassifiziert werden: Bewegungsart und Energiequelle
- Elektrische Aktuatortypen: Bürstenmotoren (Gleichstrom), bürstenlose Gleichstrommotoren (BLDC), Schrittmotoren, Servomotoren, Linearmotoren und piezoelektrische Aktuatoren
- Hydraulische und pneumatische Aktuatoren: Kraft, Geschwindigkeit und Steuerung
- Spezialantriebe: Magnet-, SMA-, thermische und weiche Antriebe
- Aktuatortypen in der Robotik: Industriearme, Cobots, Laufroboter und Humanoide
- Wie der Aktuatortyp das Leiterplattendesign beeinflusst: Leistung, Wärmeentwicklung und Schutz
- Rahmenwerk zur Aktuatorauswahl und Kurzanleitung
Highleap Electronics fertigt und bestückt Leiterplatten zur Steuerung von Aktuatoren in der Industrieautomation, Robotik, Medizintechnik und Luft- und Raumfahrt. Dieser Leitfaden beschreibt die verschiedenen Aktuatortypen und ihre Anforderungen an die Treiberelektronik – und warum diese Anforderungen jede Entscheidung hinsichtlich Lagenanzahl, Leiterbahnbreite und Schutzschaltung beeinflussen.
1. Klassifizierung von Aktuatoren: Bewegungsart und Energiequelle
Ein Aktor ist jedes Gerät, das zugeführte Energie in eine kontrollierte mechanische Bewegung umwandelt. Die Klassifizierung erfolgt entlang zweier unabhängiger Achsen, die beide angegeben werden müssen, um einen Aktor präzise zu definieren.
Die Bewegungsart beschreibt die geometrische Ausgabe: Linearantriebe erzeugen eine geradlinige Verschiebung (Schieben/Ziehen/Heben); Drehantriebe erzeugen eine Winkelrotation (Drehmoment um eine Achse); und mehrachsige oder kombinierte Antriebe – wie z. B. Schwingspulenantriebe und Stewart-Plattformtische – erzeugen eine Bewegung in mehr als einer geometrischen Dimension gleichzeitig.
Die Energiequelle bestimmt die Leistungsdichte, die Steuerbarkeit, die Infrastrukturanforderungen und die Art der elektronischen Schnittstelle.
| Energiequelle | Leistungsdichte | Präzision | Erforderliche Infrastruktur | Typischer Kraftbereich |
|---|---|---|---|---|
| Die elektrische | Medium | Ausgezeichnet | Netzteil + Treiberplatine | mN – Zehner kN |
| Hydraulisch | Sehr hohe | Gut (mit Servoventil) | Pumpe, Behälter, Dichtungen, Ventile | kN – MN |
| Druckluft | Mittelhoch | Moderat | Kompressor, Verteiler, Ventile | N – Zehner kN |
| piezoelektrische | Sehr hoch (kurzer Hub) | Nanometer-Ebene | Hochspannungsverstärker-Leiterplatte | N – kN |
| Thermisch / SMA | Niedrig | Begrenzt | Heizung oder Stromtreiber | µN – N |
Die Kombination aus Bewegungsart und Energiequelle definiert den Aktor. Ein hydraulischer Drehantrieb und ein elektrischer Linearantrieb sind grundlegend unterschiedliche Geräte, die unterschiedliche Steuerelektronik, unterschiedliche Fehleranalysen und unterschiedliche Leiterplattenarchitekturen erfordern – dennoch fallen beide unter die Bezeichnung „Aktor“. Die folgenden Abschnitte erläutern die einzelnen Kategorien im Detail.
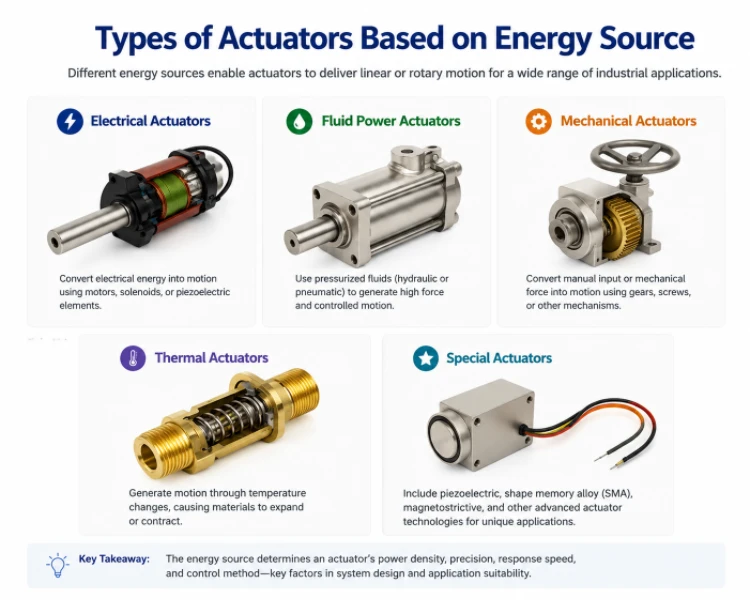
Abbildung 2. Aktuatoren, kategorisiert nach Energiequelle, einschließlich elektrischer, fluidischer, mechanischer, thermischer und spezieller Aktuatoren
2. Elektrische Aktuatortypen: Bürstenbehaftete Gleichstromantriebe, BLDC-Antriebe, Schrittmotoren, Servoantriebe, Linearantriebe und piezoelektrische Antriebe
Elektrische Aktuatoren dominieren die moderne Automatisierung und Robotik, da sie keine Fluidinfrastruktur benötigen und direkt mit digitalen Steuerungssystemen interagieren. Die Unterkategorien unterscheiden sich deutlich in ihrer Steuerungsarchitektur, ihren Rückkopplungsanforderungen und den Anforderungen an die Treiberplatine.
Gebürstete Gleichstrommotoren
Bürstenbetriebene Gleichstrommotoren wandeln elektrische Energie mithilfe von Kohlebürsten, die einen segmentierten Kommutatorring kontaktieren, in Rotation um. Dieser Kommutatorring ändert die Stromrichtung in den Rotorwicklungen, um ein gleichgerichtetes Drehmoment aufrechtzuerhalten. Das Drehmoment ist proportional zum Ankerstrom (T = K t × I a ); die Drehzahl wird durch die Ankerspannung abzüglich der Gegen-EMK bestimmt. Der lineare Zusammenhang zwischen Drehzahl und Drehmoment ermöglicht eine direkte Drehzahlsteuerung mittels Pulsweitenmodulation (PWM) – mechanisch einfach und elektronisch unkompliziert. Der Wirkungsgrad liegt zwischen 70 und 85 %; der Bürstenverschleiß begrenzt die Lebensdauer, typischerweise 500–2,000 Stunden im Dauerbetrieb.
Anforderungen an die Treiberplatine: H-Brücken-Topologie (L298N, DRV8833 oder diskrete MOSFET-H-Brücke für Ströme über 5 A), PWM-Ansteuerung durch einen Mikrocontroller, Strommessung über einen Shunt-Widerstand. Kommutierungsfunken erzeugen breitbandige elektromagnetische Störungen (EMI) – ein 100-nF-Keramikkondensator an jedem Motoranschluss plus eine Gleichtaktdrossel an den Motorzuleitungen ist die Mindestmaßnahme zur Störfestigkeit. Anwendungsbereiche: elektrische Fensterheber, Elektrowerkzeuge, Förderbandantriebe, Haushaltsgeräte, kostengünstige Industrieautomation.
Bürstenlose Gleichstrommotoren (BLDC)
BLDC-Motoren ersetzen die mechanische Kommutierung durch elektronische Schaltung. Der Rotor ist mit Permanentmagneten bestückt; die drei Statorphasen werden sequenziell von der Treiberplatine angesteuert, basierend auf der Rotorposition, die entweder durch Hall-Sensoren oder sensorlose Gegen-EMK-Erkennung erfasst wird. Die feldorientierte Regelung (FOC) zerlegt den Statorstrom in drehmomenterzeugende (I<sub> q</sub> ) und flusserzeugende (I<sub> d</sub> ) Komponenten und ermöglicht so einen ruhigen Lauf bei niedrigen Drehzahlen und einen maximalen Wirkungsgrad (85–95 %). BLDC-Motoren bieten eine höhere Leistungsdichte, eine längere Lebensdauer und ein geringeres Geräuschniveau als ihre Bürstenmotor-Pendants.
Anforderungen an die Treiberplatine: Dreiphasenwechselrichter (sechs MOSFETs oder IGBTs), Gate-Treiber mit Bootstrap-Schaltungen (z. B. TI DRV835x, Infineon 6EDL), Strommessverstärker pro Phase, FOC-Algorithmus auf einem DSP oder Mikrocontroller mit dedizierter PWM-Hardware. Das Platinenlayout muss die Schaltstromschleife minimieren – kurze Gate-Leiterbahnen, Bootstrap-Kondensator innerhalb von 5 mm vom Gate-Treiber, Phasenstrom-Shunts im Low-Side-Pfad. Anwendungsbereiche: Elektrofahrzeugmotoren, Drohnen, HLK-Kompressoren, industrielle Servoantriebe, Robotergelenke, medizinische Pumpen.
Unsere Fertigungsmöglichkeiten für Leiterplatten unterstützen die dichten Mehrlagen-Layouts und die präzise Impedanzkontrolle, die BLDC-Servoantriebe erfordern.
Schrittmotoren
Schrittmotoren unterteilen eine volle Umdrehung in einzelne Schritte – 200 Schritte pro Umdrehung (1.8°/Schritt) sind Standard bei Hybrid-Schrittmotoren. Jeder Schritt wird durch Ansteuerung einer bestimmten Statorphasenkombination ausgelöst; der Rotor richtet sich am resultierenden Magnetfeld aus und hält diese Position. Für die Regelung im offenen Regelkreis ist kein Positionsgeber erforderlich, was Schrittmotoren in 3D-Druckern, CNC-Maschinen und der Laborautomatisierung kostengünstig macht. Mikroschrittbetrieb (½, ¼, 1/16, 1/32 Schritt) ermöglicht eine gleichmäßigere Bewegung durch gleichzeitige Stromverteilung zwischen zwei Phasen, allerdings auf Kosten eines geringeren Haltemoments.
Die entscheidende Einschränkung ist die Resonanz: Bei bestimmten Schrittfrequenzen synchronisiert sich die Energiezufuhr mit der mechanischen Resonanz, was zu Schrittverlusten und unvorhersehbarem Verhalten führt. Die Antiresonanz-DSP in den Treibern der Trinamic TMC-Serie kompensiert dies in der Firmware. Auch das Drehmoment fällt oberhalb der Eckfrequenz stark ab, weshalb Schrittmotorsysteme auf moderate Drehzahlen beschränkt sind (typischerweise unter 1,000 U/min für ein nennenswertes Drehmoment).
Anforderungen an die Treiberplatine: Konstantstromsteuerung für den Chopper (A4988, DRV8825, TMC2209), Richtungs- und Schrittimpuls vom Mikrocontroller, Spulenstrommesswiderstände. Schrittmotortreiber-ICs erzeugen selbst im Stillstand erhebliche Wärme – eine Kupferfläche unter dem Wärmeleitpad und thermische Durchkontaktierungen zu den inneren Leiterbahnen sind daher unerlässlich. Anwendungsbereiche: 3D-Drucker, CNC-Fräsen, Bestückungsautomaten, Kameraschwenk-/Neigesysteme, Textilmaschinen.
Servomotoren
Ein Servo ist keine Motorart, sondern eine Regelungsarchitektur – ein geschlossenes Positionsregelungssystem, das einen beliebigen Motor (Gleichstrommotor mit Bürsten, BLDC-Motor oder Synchronmotor) mit einem Positionsgeber und einem Regler kombiniert. Das Wesentliche am Servo ist der Regelkreis: Das Gebersignal wird mit dem Positionsvorgabewert verglichen. Die Abweichung steuert einen PID- oder Kaskadenregler, der einen Stromvorgabewert für die Endstufe ausgibt. Industrielle Servosysteme erreichen mit 24-Bit-Absolutwertgebern (Hiperface-, EnDat- und BiSS-C-Protokolle) eine Bandbreite von 100–1,000 Hz und eine Positioniergenauigkeit von ±0.01 mm oder besser.
Anforderungen an die Treiberplatine: Derselbe dreiphasige BLDC-Wechselrichter wie oben, plus Encoderschnittstelle (Quadraturdecoder oder SPI/BiSS für Absolutwertmessung), Strommess-ADCs und DSP/FPGA zur Implementierung des Regelalgorithmus. Industrielle Servoantriebe verfügen zusätzlich über eine EtherCAT- oder PROFINET-Schnittstelle, eine sichere Drehmomentabschaltung (STO) gemäß IEC 61508 SIL 2 und eine umfassende Fehlerüberwachung. Hobby-Servos verwenden eine einfachere Schnittstelle: 50-Hz-PWM, 1–2 ms Impulsbreite zur Positionsbestimmung. Anwendungsbereiche: Gelenke von Industrierobotern, CNC-Achsen, Wafer-Handling für Halbleiter, Flugsteuerflächen, Spritzgießmaschinen.
Für Servoantriebs-Leiterplatten, die eine kontrollierte Differenzialpaarführung und ein EMV-resistentes Mixed-Signal-Layout erfordern, informieren Sie sich über unsere Möglichkeiten im Bereich Hochfrequenz-Leiterplattendesign und -fertigung.
Lineare elektrische Antriebe
Lineare elektrische Aktuatoren wandeln die Drehbewegung eines Motors über eine Gewindespindel, Kugelumlaufspindel, Zahnstangen- oder Riemenantrieb in eine lineare Bewegung um – oder nutzen direkt einen Linearmotor. Gewindespindeln (mit Trapezgewinde) sind selbsthemmend und kostengünstig; Kugelumlaufspindeln verfügen über Kugelumlauflager für geringere Reibung, höhere Effizienz und weniger Spiel. Linearmotoren eliminieren die mechanische Kraftübertragung vollständig und erreichen höchste Beschleunigung und spielfreie Bewegung, benötigen jedoch eine Positionscodierung über den gesamten Hub und eine leistungsstärkere Elektronik.
Kritische Designparameter: Hub, Spitzen- und Dauerkraft, Geschwindigkeit, Tastverhältnis, Rückstellfähigkeit (essenziell für die Sicherheit in Mensch-Maschine-Anwendungen), Schutzart (IP) und Kommunikationsprotokoll (RS-485, CAN-Bus, EtherCAT für Industrieanlagen). Endschalter – im Fehlerfall ausfallsicher und normalerweise geschlossen am Leiterplatteneingang – definieren die mechanischen Verfahrwege. Die Stromüberwachung ermöglicht sowohl Überlastschutz als auch Kraftregelung in geschlossenen Regelkreisen. Anwendungsbeispiele: höhenverstellbare Arbeitsplätze, Krankenhausbetten, Solartracker, Industriepressen, Ventilantriebe, sekundäre Flugsteuerungen für Flugzeuge.
Piezoelektrische Aktoren
Piezoelektrische Aktuatoren nutzen den inversen piezoelektrischen Effekt in PZT-Keramiken (Bleizirkonattitanat): Ein angelegtes elektrisches Feld bewirkt eine Ausdehnung oder Kontraktion des Kristallgitters. Ein Stapel dünner PZT-Scheiben mit alternierender Polarität verstärkt die Dehnung kumulativ – ein 40 mm langer Stapel, der mit 150 V angesteuert wird, erzeugt eine Auslenkung von ca. 60 µm bei Blockierkräften von mehreren Kilonewton. Die Ansprechzeit liegt im Mikrosekundenbereich; die Auflösung ist theoretisch unbegrenzt (Subnanometerbereich bei Ansteuerung im Ladungsmodus). Die beiden wichtigsten Einschränkungen sind der geringe Hub ohne mechanische Verstärkung und die Hysterese (die Auslenkung hinkt der Spannungshistorie um 10–15 % hinterher), die in Präzisionsanwendungen kompensiert werden muss.
Anforderungen an die Treiberplatine: Hochspannungsverstärker (0–150 V oder ±200 V), hoher Ausgangsstrom zum Laden der kapazitiven Last (100 nF bis 100 µF). OPA454, OPA541 oder dedizierte Piezo-Treiberchips. Ansteuerung im Ladungsmodus (statt im Spannungsmodus) minimiert die Hysterese in anspruchsvollsten Anwendungen. Eine galvanische Trennung der Hochspannungsverstärkerstufe von der Logik-/Kommunikationsschaltung ist für Sicherheit und Störfestigkeit unerlässlich. Anwendungsbereiche: Halbleiterlithografie-Systeme, AFM-Scanner, Kraftstoffeinspritzdüsen, Ultraschallwandler, Schwingungsisolationssysteme, Präzisionsventilsteuerung.
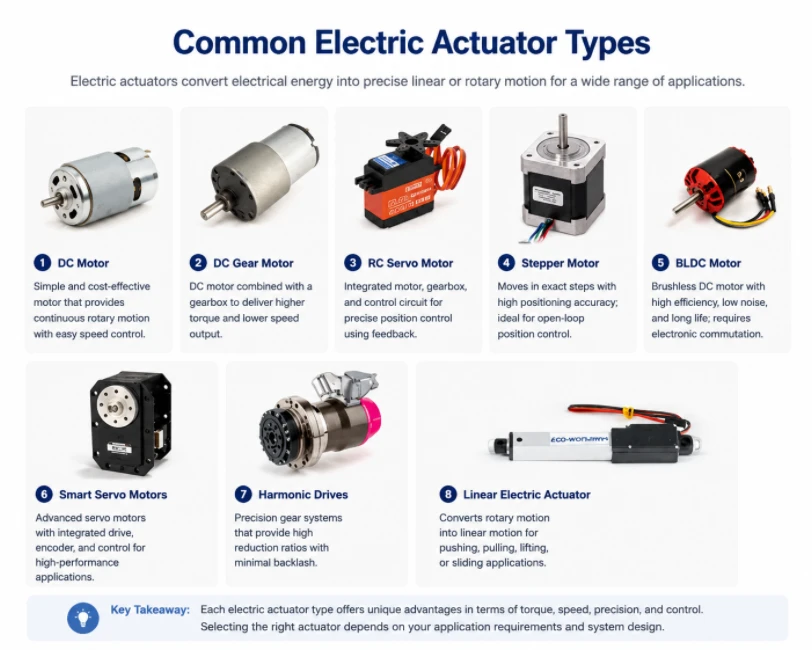
Abbildung 3. Verschiedene elektrische Aktuatortypen, darunter Gleichstrom-, Gleichstrom-Getriebe-, Schritt-, Servo-, BLDC-, Smart-Servo-, Harmonic- und Linearaktuatoren
3. Hydraulische und pneumatische Aktuatoren: Kraft, Geschwindigkeit und Steuerung
Hydraulik- und pneumatische Aktuatoren erzeugen Kraft durch Druckflüssigkeit, die auf einen Kolben oder eine Schaufel wirkt. Sie funktionieren nach demselben Grundprinzip (Druck × Fläche = Kraft), unterscheiden sich aber deutlich in Druckbereich, Kompressibilität und Anwendungsgebiet.
Hydraulische Antriebe
Hydraulische Systeme arbeiten mit Drücken von 100–700 bar (1,450–10,000 psi) und erzeugen Kräfte, die kein elektrischer Aktor vergleichbarer Größe erreicht. Ein Zylinder mit 100 mm Bohrung entwickelt bei 350 bar eine Kraft von ca. 274 kN – über 27 Tonnen. Aufgrund dieser Kraftdichte ist die Hydraulik die einzig sinnvolle Wahl für Baumaschinen, Schmiedepressen, Schiffsruder und die primären Flugsteuerungen von Flugzeugen.
Lineare Hydraulikzylinder (einfach- oder doppeltwirkend) und Rotationshydraulikmotoren sind die beiden grundlegenden Bauformen. Für eine präzise Positionsregelung werden elektrohydraulische Servoventile (EHSVs) oder Proportional-Wegeventile benötigt. Diese wandeln ein ±10-V- oder 4–20-mA-Signal von der Steuerplatine in eine proportionale Schieberbewegung und somit in einen proportionalen Durchfluss zum Zylinder um. Die Bandbreite von Servoventilen erreicht 50–200 Hz, wodurch eine geschlossene hydraulische Positionsregelung in Flugsimulatoren, aktiven Fahrzeugfederungen und Industriepressen möglich ist.
Rolle der Leiterplatte in Hydrauliksystemen: Die Treiber-Leiterplatte versorgt den Aktor nicht mit Strom, sondern steuert das Ventil. Ausgänge: 4–20 mA Stromschleife oder ±10 V Differenzspannung für Servoventile; PWM für Magnetventile mit Strommessrückführung. Die Positionsrückführung von LVDT-Sensoren erfordert eine präzise Differenzverstärkung und Tiefpassfilterung auf der Leiterplatte. Magnetventiltreiber verwenden Halbbrückenschaltungen mit Chopper-Stromregelung. Die Freilaufdiode muss für die induktive Anlaufspannung der Spule ausgelegt sein, die beim Abschalten ohne Klemmung das 5- bis 10-Fache der Versorgungsspannung erreichen kann.
Pneumatische Antriebe
Pneumatische Aktuatoren nutzen Druckluft mit 4–10 bar. Der niedrigere Druck im Vergleich zu Hydraulik bedeutet zwar eine geringere Kraft pro Flächeneinheit, doch Druckluft ist sauber, komprimierbar (was eine gewisse Nachgiebigkeit bedingt) und unbedenklich in Lebensmittel- und Pharmaumgebungen, wo Verunreinigungen durch Hydrauliköl inakzeptabel sind. Pneumatische Systeme zeichnen sich durch schnelle Ein- und Ausschaltzeiten (Ventilreaktion in Millisekunden) und einen einfachen mechanischen Aufbau aus.
Zu den Standardtypen gehören einfachwirkende Zylinder (mit Federrückstellung), doppeltwirkende Zylinder (beidseitig pneumatisch), stangenlose Zylinder (mit auf dem Zylinderkörper montiertem Schlitten für Anwendungen mit großem Hub und geringer Knickgefahr) sowie Zahnstangen-Drehantriebe für die Vierteldrehung von Ventilen. Die proportionale pneumatische Steuerung – also das Erreichen anderer Positionen als vollständig geöffnet oder vollständig geschlossen – erfordert elektropneumatische Proportionalventile und Positionsrückmeldung. Die Kompressibilität der Luft erschwert jedoch eine präzise Positionierung im Vergleich zur elektrischen oder hydraulischen Servosteuerung.
Rolle der Leiterplatte in pneumatischen Systemen: Ansteuerung von Magnetventilen (24-V-DC-Spule, MOSFET-Ausgang, Freilaufdiode erforderlich). Für Proportionalventile: 4–20-mA- oder 0–10-V-Steuerausgang. Für elektropneumatische Stellungsregler mit geschlossenem Regelkreis: Mikrocontroller-PID-Regler mit I/P-Wandler-Ausgang und Positionsrückmeldung über Potentiometer oder LVDT.
Hydraulisch vs. Pneumatisch vs. Elektrisch: Die Entscheidungsmatrix
| Kriterium | Die elektrische | Druckluft | Hydraulisch |
|---|---|---|---|
| Maximale Kraft (vergleichbare Größe) | Niedrig – Mittel | Medium | Sehr hohe |
| Positioniergenauigkeit | Ausgezeichnet | Moderat | Gut (Servoventil) |
| Reaktionsgeschwindigkeit | Gut – Ausgezeichnet | Sehr schnell (ein/aus) | Schnell (Servoventil) |
| Energieeffizienz | 80-95% | ~10% (Kompressionsverluste) | ~60–75 % |
| Komplexität der Installation | Niedrig | Medium | Hoch |
| Komplexität der Leiterplattentreiber | Hoch | Niedrig | Medium |
Bei Neuinstallationen unter 20 kN, wo die Infrastruktur noch nicht vorhanden ist, sind die Gesamtinstallationskosten fast immer im Vorteil der elektrischen Lösung. Oberhalb dieser Schwelle bleibt die Hydraulik in der Schwerindustrie die rationale Wahl – die Infrastrukturkosten, nicht der Aktor selbst, verursachen die höchsten Kosten.
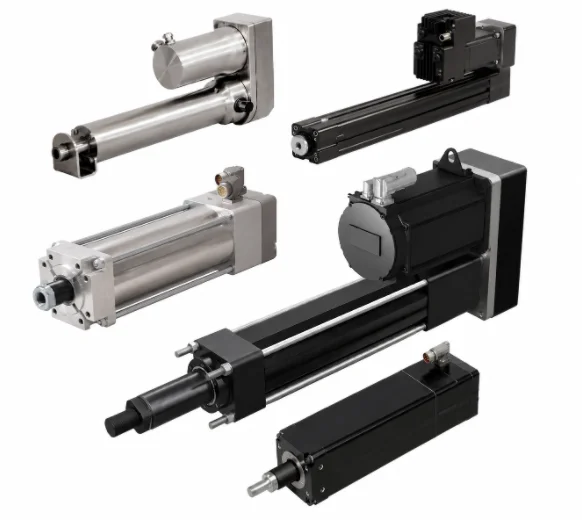
Abbildung 4. Hydraulische und pneumatische Aktuatoren
4. Spezialaktuatoren: Magnet-, SMA-, thermische und weiche Aktuatoren
Verschiedene Aktuatortypen besetzen spezifische Nischen, in denen gängige elektrische, hydraulische oder pneumatische Lösungen aufgrund von Größe, Gewicht, Biokompatibilität oder Einschränkungen der Betriebsumgebung unpraktisch sind.
Magnetische Aktuatoren
Ein Solenoid erzeugt eine lineare Kraft, indem er bei Stromfluss einen ferromagnetischen Kolben in eine Spule zieht. Die Kraft ist annähernd proportional zum Quadrat des Stroms und umgekehrt proportional zum Quadrat des Luftspalts – sie ist bei kurzem Hub hoch, nimmt aber mit zunehmendem Luftspalt stark ab. Typischer Hub: 1–25 mm. Bistabile Solenoide nutzen einen Permanentmagneten, um ohne kontinuierliche Stromversorgung eine von zwei stabilen Positionen zu halten; zum Umschalten ist lediglich ein Stromimpuls erforderlich. Dadurch eignen sie sich ideal für batteriebetriebene Anwendungen oder Anwendungen mit geringer Einschaltdauer.
Hinweis für Leiterplattentreiber: Die Magnetspule speichert Energie als Induktivität. Beim Öffnen des Schalters muss diese Energie abgeleitet werden – ohne Freilaufdiode oder TVS-Klemme zerstört der Spannungsstoß den Schalttransistor innerhalb der ersten Schaltzyklen. Bei Proportionalmagneten (hydraulischen Proportionalventilen) lassen sich Zwischenstellungen der Kraft durch Pulsweitenmodulation (PWM) mit 100–1,000 Hz und geschlossener Stromregelung realisieren. Anwendungsbereiche: Türschlösser, Kraftstoffeinspritzdüsen, Relaisspulentreiber, pneumatische Ventilansteuerungen, elektromagnetische Bremsen.
Aktuatoren aus Formgedächtnislegierungen (SMA)
Nitinol-Formgedächtnisdraht (Nickel-Titan) zieht sich bei Erwärmung über seine Austenit-Umwandlungstemperatur (typischerweise 40–90 °C, abhängig von der Zusammensetzung) um 4–8 % seiner Länge zusammen. Die Standard-Ansteuerung erfolgt durch Widerstandsheizung mit geregeltem Strom. Die während des Phasenübergangs entstehende Spannung erreicht 200 MPa – weit mehr als die Spannung biologischer Muskeln (~0.3 MPa) – und das in einem Draht ohne bewegliche Teile, Magnete und elektromagnetische Störungen. Die Begrenzung liegt in der Zyklusrate: Die Kühlung ist der langsamste Schritt, typischerweise 0.1–2 Hz in freier Luft, was sich durch erzwungene Konvektion oder thermoelektrische Kühlung deutlich verbessern lässt.
Die Leiterplatte verfügt über einen Konstantstromtreiber mit Widerstandsüberwachung für die Regelung im geschlossenen Regelkreis (der Widerstand von Nitinol ändert sich während des Phasenübergangs um 15–25 % und kann daher als Positionsindikator dienen). Anwendungsbereiche: minimalinvasive chirurgische Instrumente, aktive Endoskopspitzen, Gefäßstents, Verriegelungen für die Satellitenentfaltung, haptische Feedback-Geräte, Roboter-Greifer in MRT-Umgebungen.
Thermische Aktuatoren
Bimetallische thermische Aktuatoren nutzen die unterschiedliche Wärmeausdehnung zweier verbundener Metalle, um beim Erhitzen eine Biegebewegung zu erzeugen. Wachsmotoren nutzen die Volumenausdehnung eines Phasenwechselwachses, um einen Kolben zu bewegen – wodurch erhebliche Kräfte (zehn bis hunderte Newton) erzeugt werden, ohne dass in rein passiven Ausführungen elektrische Energie benötigt wird. Aufgrund ihrer Einfachheit und Zuverlässigkeit sind Wachsmotoren Standard für Thermostate in der Motorkühlung von Kraftfahrzeugen und Verteiler für Fußbodenheizungen. Elektrisch beheizte Versionen verfügen zusätzlich über eine Heizspule zur aktiven Steuerung; die Treiberplatine liefert lediglich den geregelten Strom für die Heizung und die Temperaturrückmeldung über einen Thermistor oder ein Thermoelement.
Elektroaktive Polymere (EAP) und weiche Aktuatoren
Dielektrische Elastomeraktoren (DEAs) bestehen aus einem nachgiebigen Elastomerfilm, der zwischen zwei flexiblen Elektrodenschichten eingebettet ist. Durch Anlegen einer Spannung von 1–5 kV werden die Elektroden zusammengezogen und das Elastomer seitlich komprimiert – wodurch Dehnungen von bis zu 380 % entstehen, weit über die jedes starren Aktormaterials hinaus. Ionische Polymer-Metall-Komposit-Aktoren (IPMC) biegen sich unter 1–5 V, da hydratisierte Ionen im elektrischen Feld wandern und so eine differentielle Quellung erzeugen. Beide Typen sind weich, geräuschlos, leicht und biokompatibel – die ideale Wahl für tragbare Haptik, weiche Roboter-Greifer, Prothesenhände und Unterwasserroboter, wo starre Aktoren sich nicht an unebene Oberflächen anpassen können.
DEA-Treiberplatinen benötigen eine Hochspannungserzeugung (Aufwärtswandler plus Spannungsvervielfacher) mit präziser Regelung. IPMC-Treiber benötigen lediglich eine Niederspannungsstromregelung, müssen aber die ungewöhnliche Impedanzcharakteristik des Ionomers berücksichtigen. Beide stellen spezielle Anforderungen an das Leiterplattendesign. Für komplexe Multilayer-Platinen, die für diese Anwendungen eingesetzt werden, übernimmt unser Komplettservice für die Leiterplattenbestückung die Bauteilbeschaffung, die SMD-Bestückung und die Funktionsprüfung in einem einzigen Arbeitsgang.
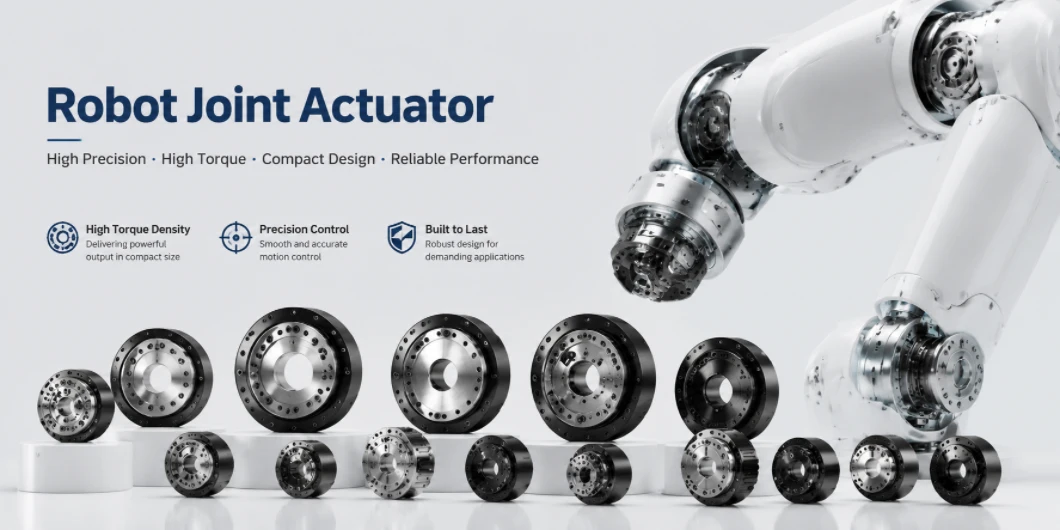
Abbildung 5. Robotergelenkaktuatoren für Industrieroboter, kollaborative Roboter, Laufroboter und humanoide Roboter, dargestellt in verschiedenen Größen und Drehmomentbereichen.
5. Aktuatortypen in der Robotik: Industriearme, Cobots, Laufroboter und Humanoide
Die Robotik stellt höchste Anforderungen an die Eigenschaften von Aktuatoren: hohes Drehmoment-Gewichts-Verhältnis, hohe Bandbreite, Positioniergenauigkeit, Rückantriebsfähigkeit für sichere Mensch-Maschine-Interaktion, lange Lebensdauer und enge Integration mit Elektronik – und das alles in einem Gehäuse mit eigener Stromversorgung und Rechenleistung. Kein Aktuatortyp erfüllt all diese Anforderungen gleichzeitig. Deshalb haben sich verschiedene Roboterkategorien auf unterschiedliche Aktuatorarchitekturen konzentriert, und deshalb hat die Robotikbranche im letzten Jahrzehnt mehr Innovationen im Bereich Aktuatoren hervorgebracht als jeder andere Bereich.
Industrieroboterarme: Präzision und Wiederholgenauigkeit
Sechsachsige Gelenkarme (FANUC, KUKA, ABB, Yaskawa) legen größten Wert auf Wiederholgenauigkeit – ±0.02 mm im Werkzeugmittelpunkt sind typisch. Jedes Gelenk nutzt einen BLDC-Servomotor, der mit einem Harmonic-Drive-Getriebe (Wellenantrieb) mit Übersetzungen von 80:1 bis 160:1 gekoppelt ist. Harmonic Drives ermöglichen spielfreies Arbeiten in kompakter Bauweise – unerlässlich für die Wiederholgenauigkeit. Absolute Mehrgang-Encoder (24–28 Bit Auflösung, EnDat- oder BiSS-C-Protokoll) schließen den Positionsregelkreis. Die Servoantriebs-Leiterplatte jeder Achse implementiert die Stromregelung (4–32 kHz), die Drehzahlregelung (1–4 kHz) und die Positionsregelung (250 Hz–2 kHz). EtherCAT- oder PROFINET-Feldbus verbindet die Antriebs-Leiterplatten mit der Robotersteuerung. Dies erfordert spezielle PHY/MAC-Chips und eine sorgfältige EMV-Auslegung, um zu verhindern, dass Schaltgeräusche die Feldbuskommunikation beeinträchtigen.
Kollaborative Roboter (Cobots): Kraftbewusstsein und sicherer Kontakt
Cobots (Universal Robots UR-Serie, FANUC CRX, ABB GoFa) erweitern die Servomotor-Harmonische-Antriebs-Konfiguration um eine Gelenkmomentmessung. Ein Dehnungsmessstreifen-Drehmomentaufnehmer am Gelenkausgangsflansch oder eine auf dem Motorstrom basierende Drehmomentschätzung erkennt unerwarteten Kontakt innerhalb eines Steuerzyklus und stoppt die Bewegung, bevor die auf eine Person wirkende Kraft 80 N (Leistungs- und Kraftgrenzwert nach ISO/TS 15066) überschreitet. Einige Konstruktionen verwenden serielle elastische Aktuatoren (SEAs), bei denen eine kalibrierte Feder zwischen Getriebeausgang und Roboterglied die (vom Encoder gemessene) Auslenkung in Kraft umwandelt – diese Aktuatoren sind inhärent nachgiebig und benötigen keinen separaten Sensor.
Die gemeinsame Leiterplatte für einen Cobot muss eine Wheatstone-Brückenanregung, eine differentielle Signalaufbereitung mit einem SNR über 80 dB, eine ADC-Abtastung mit 1–10 kHz für die Drehmomentrückmeldung und eine Zweikanal-Sicherheitsüberwachung gemäß ISO 13849 PLd oder PLe implementieren – der sicherheitskritische Drehmomentüberwachungspfad muss physikalisch unabhängig vom primären Bewegungssteuerungspfad sein.
Laufroboter: Quasi-Direktantrieb verändert das Spiel
Vierbeinige Roboter (Boston Dynamics Spot, MIT Cheetah, ANYmal) und zweibeinige Laufroboter haben den Quasi-Direktantrieb (QDD) zur prägenden Aktorinnovation des letzten Jahrzehnts gemacht. QDD-Aktoren nutzen sehr niedrige Übersetzungsverhältnisse (1:1–9:1) mit drehmomentstarken BLDC-Motoren, die speziell für diesen Zweck gewickelt sind. Das Ergebnis ist ein hochgradig rücktriebsfähiges Gelenk: Aufprallkräfte vom Boden werden durch das Gelenk geleitet, ohne es zu zerstören, und das Bein kann Energie wie eine Feder absorbieren und wieder abgeben. Herkömmliche Harmonic Drives mit hohem Übersetzungsverhältnis können dies nicht: Das Getriebe ist selbsthemmend, sodass die gesamte Aufprallenergie von der starren Struktur absorbiert werden muss.
Der Kompromiss: QDD-Gelenke können ihre Position gegen die Schwerkraft ohne kontinuierlichen Motorstrom nicht halten und benötigen höhere Phasenströme (und damit eine leistungsstärkere Elektronik) als vergleichbare Antriebe mit hohem Übersetzungsverhältnis. Die Treiberplatine muss Spitzenströme von 30–100 A bei 24–48 V in einem kompakten, thermisch effizienten Gehäuse unterstützen, das direkt in das Gehäuse des Robotergelenks integriert ist. Unsere Fertigung von Leiterplatten mit hohem Kupferanteil (bis zu 10 oz Kupfer) erfüllt diese Anforderung optimal.
| Roboterkategorie | Primärer Aktuatortyp | Getriebeübersetzung | Schlüsselanforderung | Beispielplattform |
|---|---|---|---|---|
| Industriearm (6-achsig) | BLDC-Servo + Harmonic-Drive | 80:1 - 160:1 | Spielfrei, Wiederholgenauigkeit ±0.02 mm | FANUC M-20, KUKA KR10 |
| Kollaborativer Roboter | BLDC-Servo + Drehmomentsensor / SEA | 100:1 - 200:1 | Kontaktkraftmessung, ISO 13849 PLd | UR10e, ABB GoFa |
| Beinig / Vierbeinig | QDD BLDC (niedriges Übersetzungsverhältnis) | 1:1 - 9:1 | Rücktriebsfähigkeit, Stoßdämpfung | Fleck, ANYmal, Gepard |
| Humanoider Roboter | QDD + SEA + linear (gemischt) | Gemischt durch gemeinsame | Geschicklichkeit, Konformität, Energieeffizienz | Tesla Optimus, Abbildung 02, Atlas |
| Chirurgischer Roboter | Seilzugbetrieben + piezoelektrisch | N / A | Präzision, MRT-sicher, Kraftrückmeldung | da Vinci, Stryker Mako |
| Weicher Robotergreifer | Pneumatisch (weich) / SMA / EAP | N / A | Nachgiebigkeit, sanftes Greifen | Soft Robotics mGrip |
Humanoide Roboter: Das schwierigste Aktuatorproblem
Humanoide (Tesla Optimus, Abb. 02, Agility Digit, Boston Dynamics Atlas) benötigen 20–40 angetriebene Freiheitsgrade in einem Körper, der über eigene Energieversorgung, Rechenleistung und Sensorik verfügt. Kein einzelner Aktuatortyp erfüllt alle Gelenkanforderungen. Aktuelle Architekturen humanoider Systeme kombinieren: QDD-BLDC-Aktuatoren an Hüfte, Knie und Sprunggelenk für die Fortbewegung; kleinere Harmonic-Drive-Servoaktuatoren an Schulter und Ellbogen für die Manipulation; seilzugbetriebene oder miniaturisierte Servoaktuatoren in den Fingern für die Fingerfertigkeit; und lineare elektrische Aktuatoren an Wirbelsäule und Rumpf für die Rumpfbeweglichkeit.
Die Treiberplatinen in humanoiden Gelenken zählen zu den anspruchsvollsten Elektronikkomponenten in der heutigen Fertigung: hohe Stromdichte (30–100 A Spitze) bei minimalem Volumen, Mehrkanal-Strommessung mit Mikrosekundenauflösung, Echtzeit-EtherCAT- oder CAN-FD-Kommunikation, Wärmemanagement in einem abgedichteten Gehäuse bei 85 °C Umgebungstemperatur und funktionale Sicherheitszertifizierung gemäß IEC 62061. Magnetische Absolutwertgeber (AS5047, MA702) haben optische Geber in den meisten humanoiden Gelenken ersetzt – sie sind kleiner, energieeffizienter, vibrationsfester und in großen Stückzahlen zu Kosten unter 1 US-Dollar erhältlich.
Die umfassende Hardware-Revolution in der Robotik seit 2020 wurde primär durch drei Fortschritte auf Leiterplattenebene ermöglicht: Breitband-GaN- und SiC-Leistungshalbleiter ermöglichen höhere Schaltfrequenzen bei geringeren Verlusten in kleineren Gehäusen; hochauflösende, energieeffiziente magnetische Encoder sind zu Massenmarktpreisen erhältlich; und fortschrittliche Wärmeleitmaterialien sowie kupfergefüllte Durchkontaktierungen ermöglichen höhere Leistung auf kleineren Treiber-Leiterplatten. Für Robotikunternehmen, die diese Systeme entwickeln, unterstützt unser Leiterplatten-Prototyping-Service die schnelle Iteration vom Design bis zur getesteten Hardware. Dichte BGA-Leiterbahnführung für ASICs von Robotergelenken wird durch unsere BGA-Leiterplattenbestückung abgedeckt.
6. Wie der Aktuatortyp das Leiterplattendesign beeinflusst: Stromversorgung, Wärmeentwicklung und Schutz
Der Aktuatortyp stellt die primäre Einschränkung für die Treiberplatine dar. Dies ist keine Frage der Präferenz, sondern eine physikalische Gegebenheit. Die folgende Tabelle fasst die architektonischen Auswirkungen der einzelnen Aktuatortypen zusammen. Jeder Eintrag hat direkte Konsequenzen für die Lagenanzahl, das Kupfergewicht, die Bauteilauswahl und die Topologie der Schutzschaltung.
| Aktuatortyp | Treibertopologie | Kritische Anforderungen an das Leiterplattendesign | Schutzschaltungen |
|---|---|---|---|
| Gleichstrommotor gebürstet | H-Brücke + PWM | Hochstromleitungen, EMV-Entkopplung des Motors an den Klemmen | Freilaufdioden, Überstrom, Verpolung |
| BLDC-Motor | 3-Phasen-Wechselrichter + FOC | Minimale Schaltkreisfläche, Platzierung des Bootstrap-Kondensators, Differenzstrommessung | UV-Sperre, Durchschussschutz, thermische Abschaltung |
| Schrittmotor | Chopper-Konstantstrom | Thermische Kupfervergussfläche unter dem Treiber-IC, Genauigkeit des Stromeinstellwiderstands | Überstrom-, thermische und VM-Unter-/Überspannungsabschaltung |
| Servo (industriell) | BLDC + Encoder-Schnittstelle + DSP | Routing des Differenzial-Encoders, ADC-Layout, isolierter Feldbus-PHY | STO-Funktion (IEC 61508 SIL 2), Encoder-Fehlererkennung |
| piezoelektrische | Hochspannungsverstärker (0–150 V / ±200 V) | Hochspannungstrennung von der Logik, Verstärkerkompensation für kapazitive Lasten | Hochspannungsausgangsklemme, Kurzschlussschutz, thermisch |
| Magnetventil / Proportionalventil | MOSFET-Halbbrücke | Freilaufdiode, ausgelegt für induktive Impulse, PWM-Stromfilter | TVS- oder Zener-Klemme bei induktiver Kick-, Überstrom |
| SMA / thermisch | Konstantstrom-Linear- oder Schaltregler | Widerstandsüberwachung für Phasen-Zustands-Rückkopplung, Kühlkörperintegration | Überstrom (schneller Drahtausfall), Übertemperatur |
Machtarchitektur
Ansteuerplatinen für Aktuatoren benötigen fast immer mehrere isolierte Spannungsbereiche: eine Hochspannungs-Motorversorgung (12–48 V für DC-Aktuatoren; bis zu 700 V DC-Bus für industrielle Servoantriebe), eine Logikversorgung (3.3 V oder 5 V), eine präzise analoge Referenz (für ADCs und Sensorsignalaufbereitung) sowie eine Gate-Ansteuerversorgung (12–15 V, Bootstrap oder isoliert). Die galvanische Trennung zwischen Motorseite und Logik-/Kommunikationsseite – mittels isolierter DC/DC-Wandler oder isolierter Gate-Treiber – ist in industriellen Anwendungen sowohl für die Sicherheit als auch für die Störfestigkeit zwingend erforderlich (IEC 62061, ISO 13849). Unsere 4-lagige Leiterplattenfertigung bietet die dedizierte Stromversorgungs- und Masseebene, die für Aktuatorplatinen mit mehreren Versorgungsspannungen notwendig ist.
Wärmemanagement
Ein BLDC-Treiber mit 48 V / 10 A und 95 % Wirkungsgrad verbraucht in der Leistungsstufe ca. 25 W – aus drei Quellen: Leitungsverluste (I²R in MOSFETs), Schaltverluste (proportional zu f<sub> sw</sub> × V <sub>DS</sub> × I<sub> D </sub> ) und Gate-Ansteuerverluste. Um dies zu kompensieren, werden 2–3 oz Kupfer auf den Leistungsebenen, thermische Durchkontaktierungen (0.3–0.5 mm Durchmesser, 1–1.5 mm Rastermaß) zur Verbindung der MOSFET-Drain-Pads mit den inneren Kupferebenen und gegebenenfalls externe Aluminium-Kühlkörper auf der Leiterplatte benötigt. GaN-MOSFETs schalten mit 200–500 kHz im Vergleich zu 20–50 kHz bei Silizium-MOSFETs. Höhere Frequenzen ermöglichen kleinere passive Bauelemente, erfordern aber ein kompakteres Leiterplattenlayout, um die Schaltkreisinduktivität unter 5 nH zu halten. Für Leiterplatten mit einem Kupferbedarf von 2 oz und mehr auf den inneren Lagen deckt unser Service zur Fertigung von Mehrlagen-Leiterplatten diese hohen Kupferanforderungen ab.
Die Leiterplatte ist nicht von der Aktuatorwahl abhängig, sondern integraler Bestandteil des Aktuatorsystems. Thermische, elektrische und mechanische Randbedingungen fließen vom Aktuatortyp in jede Designentscheidung auf Leiterplattenebene ein. Im Hinblick auf die spezifischen Anforderungen an das Leiterplattendesign und die DFM-Prüfung bewertet unser Entwicklungsteam das Layout vor der Fertigung hinsichtlich Strom-, Wärme- und Signalintegritätsanforderungen.
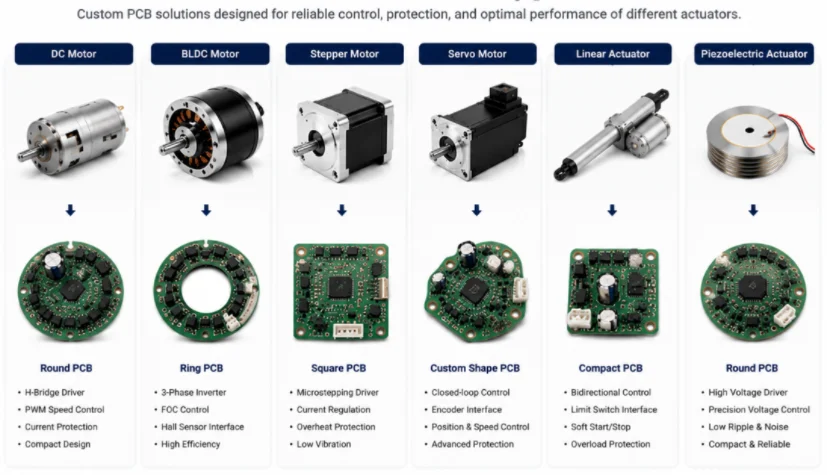
Abbildung 6. Aktuatortypen und zugehörige Leiterplattenmodule, einschließlich Gleichstrom-, BLDC-, Schritt-, Servo-, Linear- und piezoelektrischer Aktuatoren mit Leiterplattenlayouts
7. Rahmenwerk zur Aktuatorauswahl und Kurzanleitung
Die Auswahl des Aktuators ist ein technischer Prozess, keine Nachschlagetabelle. Das folgende vierstufige Rahmenkonzept strukturiert die Entscheidung und verdeutlicht die wichtigsten Abwägungen, bevor eine Komponente spezifiziert wird.
Schritt 1 – Bewegungsanforderungen definieren: Bewegungsart (linear/rotativ), Hub oder Winkelbereich, Spitzen- und Dauerkraft bzw. -drehmoment, maximale Geschwindigkeit, erforderliche Positioniergenauigkeit (Ein/Aus, Mehrpunkt, kontinuierlich, Nanometer) und Tastverhältnis festlegen. Allein diese Parameter schließen die meisten Aktuatorfamilien sofort aus.
Schritt 2 – Betriebsumgebung bewerten: IP-Schutzart, Temperaturbereich, Chemikalienbelastung (Reinraum, lebensmittelgeeignet, Nassreinigung), Vibrationen und Stöße, Explosionsschutzklasse (ATEX, NEC) und vorhandene Infrastruktur (ist Druckluft oder Hydraulik bereits vorhanden?). In einem Reinraum der Pharmaindustrie scheidet Hydrauliköl sofort aus. Bei einem Bergbaubagger scheiden batteriebetriebene elektrische Aktuatoren für den Hauptarm sofort aus.
Schritt 3 – Anforderungen an Steuerung und Integration bewerten: Ein/Aus- vs. Proportionalsteuerung, offener vs. geschlossener Regelkreis, Positions- vs. Kraftregelung, Kommunikationsprotokoll (analog, PWM, RS-485, CAN-Bus, EtherCAT), erforderliches funktionales Sicherheitsniveau (SPS/PLD/SIL 2) und Integration mit bestehender SPS oder Robotersteuerung. Diese Anforderungen bestimmen die Komplexität der Treiberplatine und die Zertifizierungskosten – oft ein größerer Faktor als die Hardwarekosten des Aktuators selbst.
Schritt 4 – Berechnung der Gesamtbetriebskosten: Druckluft ist pro Einheit nutzbarer mechanischer Energie etwa 5- bis 8-mal teurer als eine direkte elektrische Betätigung. Hydraulische Systeme erfordern regelmäßigen Flüssigkeits- und Dichtungswechsel und bergen das Risiko von Ölverschmutzungen. Elektrische Systeme haben höhere Anschaffungskosten, aber niedrigere Betriebskosten, benötigen keine Verbrauchsmaterialien und bieten planbare Wartungsintervalle. Bei Neuinstallationen unter 20 kN sind die Gesamtinstallationskosten fast immer günstiger bei elektrischen Systemen – allein die Kosten für die Druckluftinfrastruktur übersteigen in der Regel die Kosten für den elektrischen Stellantrieb und die Treiberplatine zusammen.
Kurzübersicht der Anwendung
| Anwendung | Aktuatortyp | Hauptgrund |
|---|---|---|
| Roboterarmgelenk (5–200 Nm) | BLDC-Servo + Harmonic-Drive | Spielfrei, hohe Wiederholgenauigkeit, programmierbar |
| Cobot-Gelenk | BLDC-Servo + Drehmomentsensor / SEA | Gefahrenbewusstsein, ISO 13849 PLd-Konformität |
| Gelenk eines Beinroboters | QDD BLDC (niedrige Getriebeübersetzung) | Rücktriebsfähigkeit, Stoßdämpfung, dynamische Bewegung |
| CNC-/3D-Druckerachse | Schrittmotor (Budget) / Servomotor (Leistungsstark) | Schrittmotor: offener Regelkreis, kostengünstig; Servomotor: Geschwindigkeit und Genauigkeit |
| Industriearmatur (DN50–300) | Elektrische Vierteldrehung oder pneumatische Zahnstangenlenkung | Abhängig vom Drehmoment und der vorhandenen Infrastruktur |
| Einspritzdüse | Piezoelektrisch oder Solenoid | Piezo: 3-mal schnelleres Öffnen; Magnetspule: geringere Kosten |
| Halbleiterlithographie-Stufe | Piezoelektrischer Servo (Kurzhub) + Linearservo (Langhub) | Subnanometer-Auflösung + Multi-Millimeter-Verfahrweg kombiniert |
| Chirurgisches Instrument (minimalinvasiv) | SMA- oder kabelgetriebener Servo | MRT-sicher, kompakt, biokompatibel |
| Baggerarm | Hydraulischer doppeltwirkender Zylinder | Bei dieser Kraft und diesem Hub ist dies die einzig praktikable Option. |
| Montagebandgreifer | Pneumatikzylinder | Geschwindigkeit, Einfachheit, vorhandene Druckluft |
Die Auswahl des richtigen Aktuatortyps ist der erste Schritt. Die Entwicklung der passenden Ansteuerelektronik ist der zweite – und der Punkt, an dem die meisten Fehler auftreten. Eine unterdimensionierte H-Brücke zerstört sich beim ersten Blockieren. Ein Servoantrieb mit unzureichender Encoder-Leiterbahnführung verursacht Positionsjitter, der sich mit keinem Filter beseitigen lässt. Ein piezoelektrischer Treiber ohne ausreichende Isolation erfüllt die EMV-Anforderungen nicht. Highleap Electronics fertigt und bestückt die gesamte Palette an Aktuator-Steuerungs-Leiterplatten – von industrietauglichen Motorantriebs-Leiterplatten bis hin zu kompakten, gelenkintegrierten Servoantrieben für die Robotik. Unsere schlüsselfertige Leiterplattenbestückung übernimmt die Beschaffung, die SMD-Bestückung und die Funktionsprüfung – und verkürzt so Ihre Zeit von der Entwicklung bis zur validierten Hardware. Fordern Sie ein Angebot für Ihre Aktuator-Steuerungs-Leiterplatte an und teilen Sie uns Aktuatortyp, Leistungsstufe und Umgebungsbedingungen mit – wir kümmern uns um den Rest.

Empfohlen Beiträge
TMM4 Filter-Leiterplattenfertigung
Die Herstellung der Leiterplatten für den TMM4-Filter wird gesteuert durch...
TMM3 Leiterplattenfertigung für HF-Module
Die Fertigung von TMM3-Leiterplatten ist am sinnvollsten dort, wo das HF-Modul...

TMM6 Leiterplattenfertigung
TMM6-Fertigung ist die Prozesssteuerungsseite für eine mittlere Dk...
TMM13i Leiterplattenfertigung
Die Fertigung der TMM13i-Leiterplatten zielt auf ultrakompakte HF-Systeme ab...
So erhalten Sie ein Angebot für Leiterplatten
Wir führen eine DFM/DFA-Analyse für Sie durch und senden Ihnen anschließend einen Bericht zu. Sie können Ihre Dateien sicher über unsere Website hochladen. Für ein Angebot benötigen wir folgende Informationen:
-
- Gerber, ODB++ oder .pcb, Spezifikation.
- Stückliste, wenn Sie eine Montage benötigen
- Die Menge
- Wendezeit
Neben der Leiterplattenfertigung bieten wir umfassende Elektronikdienstleistungen an, darunter Leiterplattendesign, PCBA und schlüsselfertige Lösungen. Ob Sie Unterstützung beim Prototyping, der Designverifizierung, der Komponentenbeschaffung oder der Massenproduktion benötigen – wir bieten Ihnen umfassende Unterstützung für den Erfolg Ihres Projekts.
Für PCBA-Dienstleistungen geben Sie bitte Ihre Stückliste (BOM) und alle spezifischen Montageanweisungen an. Wir bieten auch DFM/DFA-Analysen an, um Ihre Designs hinsichtlich Herstellbarkeit und Montage zu optimieren und so einen reibungslosen Produktionsprozess zu gewährleisten.