
Leiterplattendesign und -fertigung für humanoide Roboter

Humanoide Roboter stellen höhere Anforderungen an die Elektronik als die meisten Automatisierungssysteme. Sie vereinen hochpräzise Bewegungssteuerung, leistungsstarke Rechenleistung, Hochgeschwindigkeits-Bildverarbeitung, präzise Sensorik und Hochstrom-Aktorik in einem kompakten Gehäuse, das sich ständig bewegt, vibriert und schnellen Lastwechseln ausgesetzt ist. Daher konzentriert sich die Entwicklung und Fertigung von Leiterplatten für humanoide Roboter im Wesentlichen auf ein Ziel: die Stabilität und Reproduzierbarkeit von Steuerung, Sensorik, Stromversorgung und Kommunikation vom Prototypenbau bis zur Serienproduktion zu gewährleisten.
Highleap Electronics ist ein Hersteller und Bestücker von Leiterplatten für humanoide Roboter, deren Controllerplatinen, Gelenkantriebsplatinen, Bildverarbeitungs- und Sensor-Hubs, Stromverteilungssysteme, Batteriemanagement-Komponenten sowie Lade- und Docking-Elektronik anbietet. Wir liefern integrierte Fertigung und Leiterplattenbestückung inklusive produktionsreifer DFM-Prüfung, Inspektion und Funktionsvalidierung, um Robotik-Teams eine gleichbleibende Qualität und eine stabile Lieferkette zu gewährleisten.
Holen Sie sich ein schnelles Angebot
Inhaltsverzeichnis
- Elektronikarchitektur für humanoide Roboter
- Designanforderungen: SI/PI, EMV, Thermik, Mechanik, Sicherheit
- Wichtige Leiterplattentypen in humanoiden Robotern
- Leiterplattenfertigung für humanoide Roboter
- Leiterplattenbestückung, Schutz und Integration
- Checkliste für Inspektion, Prüfung und Angebotsanfrage
Elektronikarchitektur für humanoide Roboter
Ein humanoider Roboter ist ein System aus mehreren Systemen. Hohe Zuverlässigkeit wird üblicherweise durch die Aufteilung der Elektronik in speziell entwickelte Module erreicht, sodass störende Stromumschaltungen die Sensorik nicht beeinträchtigen und Hochgeschwindigkeitsschnittstellen nicht unter instabilen Rückleitungen oder Massekopplung leiden. Die meisten ausgereiften humanoiden Plattformen basieren auf einem „Platinensatz“, der direkt funktionalen Subsystemen zugeordnet ist.
- Hauptrechner & KI: Hochleistungsfähige Verarbeitung für Wahrnehmung, Kartierung und Planung; typischerweise Hochgeschwindigkeitsspeicher und mehrere Verbindungen mit hoher Bandbreite.
- Echtzeit-Controller: deterministische Regelkreise, Ablaufplanung, Synchronisierung, Sicherheitszustände, Protokollierung und robuste Schnittstellen zu Antrieben und E/A.
- Verteilte Gelenkantriebe: Kompakte Servo-/BLDC-Antriebsmodule in der Nähe von Gelenken, die Strommessung, Schaltstufen, Encoder-Rückmeldung und Schutzfunktionen übernehmen.
- Sensorzentrale: IMU, Gelenk-Encoder, ToF/Ultraschall, taktile/Druck-, Temperatur- und Zustandsüberwachungsaggregation.
- Energie und Energieverteilung: DC-Bus-Routing, Absicherung/Schutz und Umwandlung in stabile Schienen für Rechenleistung und Sensoren.
- Batteriemanagement & Laden: Überwachung, Ausgleich, Schutz und gesteuerte Lade-/Docking-Elektronik des Akkus.
- Kommunikations- und Sicherheits-E/A: Isolierte E/A-Schnittstellen, Not-Aus-Schnittstellen, Verriegelungen, Service-/Debug-Ports und Netzwerk-Frontends.
Diese Architektur ist nicht nur auf Funktionalität ausgelegt, sondern auch auf Stabilität. Gelenkantriebe erzeugen schnelle Stromtransienten und Schaltgeräusche; Bildverarbeitung und IMU benötigen präzise Referenzwerte; der Controller benötigt deterministisches Timing und eine einwandfreie Stromversorgung. Die Leiterplattenstrategie muss diese Anforderungen vom Layout bis zum Produktionstest berücksichtigen.
Wenn Sie integrierte Systeme für diese Platinenreihe benötigen, unterstützt Highleap die komplette Lieferung von der Leiterplattenfertigung bis zur Leiterplattenbestückung , einschließlich konsolidierter Terminplanung und Beschaffung über schlüsselfertige Leiterplattenbestückung.

Designanforderungen: SI/PI, EMV, Thermik, Mechanik, Sicherheit
Humanoide Roboter vereinen hohe Leistung, hohe Geschwindigkeit und präzise Sensorik in einer beweglichen Plattform. Die häufigsten Ursachen für Feldinstabilität sind nicht „Komponentenfehler“, sondern Systeminteraktionen: Probleme mit dem Rückleitungspfad, Erdungskopplung, Lastabfall, Materialermüdung von Steckverbindern, thermische Hotspots und elektromagnetische Störungen in Sensoren oder Kommunikationssystemen. Die folgenden Designprioritäten adressieren diese Fehlerarten direkt.
Power Integrity (PI) und stabile Schienen
- Lastschrittsteuerung: Gangänderungen und Gelenkbeschleunigungen erzeugen schnelle Übergänge; die PDN-Konstruktion muss die Schienen stabil halten, ohne Unterspannungen oder Wellenbildung auf den Sensorschienen.
- Entkopplungsstrategie: Die Kombination aus großvolumiger Energiespeicherung und Hochfrequenzentkopplung ist auf die Stromschleifen und die Induktivität der IC-Pins abgestimmt.
- Stromzonierung: Trennen Sie die Antriebsstromversorgung von empfindlichen Schienen; isolieren Sie störungsbehaftete Bereiche und schützen Sie „ruhige“ analoge/Sensorversorgungen.
- Überwachung & Sequenzierung: Vorhersehbares Ein- und Ausschalten vermeidet Fehlerzustände und schützt Rechenmodule und Speicher.
Signalintegrität (SI) für Hochgeschwindigkeitsverbindungen
- Impedanzgesteuerte Verlegung: Stabile Stackups und kontrollierte differentielle Geometrie für Kameraverbindungen, Hochgeschwindigkeitsverbindungen und Ethernet.
- Rückwegkontinuität: Vermeiden Sie Referenzebenenunterbrechungen unter kritischen Verbindungen; stellen Sie explizite Rückwege sicher, um elektromagnetische Störungen und Jitter zu reduzieren.
- Verbindungsübergänge: Beibehaltung des Paarabstands und der Bezugsebenen in den Steckverbindern; Vermeidung von geometrischen Überraschungen auf den letzten Zentimetern.
Bei Multi-Gigabit-Verbindungen oder dichten Schnittstellen sind sorgfältiges Routing und frühzeitige Überprüfung des Lagenaufbaus unerlässlich. Viele Teams orientieren sich an bewährten Richtlinien aus dem Hochgeschwindigkeits-Leiterplattendesign, um die Spielraumreserven vor der Serienproduktion zu sichern.
EMV-Störfestigkeit in einem schaltenden, sich bewegenden Roboter
- Minimierung der Schaltschleife: Um die Strahlung und Störanfälligkeit zu verringern, werden hohe di/dt-Schleifen in Leistungsstufen reduziert.
- Filterung an Kabeln und Anschlüssen: Fügen Sie ESD-/Transientenschutz und Gleichtaktfilter hinzu, wo externe Verkabelung vorhanden ist.
- Bestimmungen zur Aufteilung und Abschirmung: Planung von Abschirmungsflächen, Chassis-Verbindungen und Sperrzonen sowie mechanischen Einschränkungen.
- Störfestigkeit des Sensors: Halten Sie analoge Signalaufbereitung und IMU-Referenzen von Schaltknoten fern; verwenden Sie kontrollierte Erdung und Leitungsführung.
Thermische Robustheit und Leistungsreduzierung
- Realistisches Wärmeflussdesign: Die Kupferverteilung, die thermischen Durchkontaktierungen und die Kühlkörperschnittstellen müssen der tatsächlichen Wärmeabgabe entsprechen, nicht den Nennwerten.
- Hotspot-Verwaltung: Bei der Platzierung von Bauteilen mit hohem Wärmeverlust sollten Luftströmung und Wärmeleitungswege berücksichtigt werden; Wärmestau in der Nähe von Verbindungsstellen sollte vermieden werden.
- Überwachung zum Schutz: Temperatursensoren in der Nähe von stark beanspruchten Bereichen unterstützen sicheres Verhalten und die Diagnose.
Mechanische Zuverlässigkeit unter Vibrationen und wiederholten Bewegungen
- Verankerung des Verbindungsstücks: Verstärkung von Steckverbindern mit hoher Masse und Bereitstellung von Zugentlastungsplänen für Kabelbaumlasten.
- Bauteilverstärkung: Induktivitäten, hohe Kondensatoren und Kühlkörperteile benötigen möglicherweise Verankerungen/Klebstoffe und mechanische Trennvorrichtungen.
- Plattenkante und Montage: Bei langfristiger Vibrationseinwirkung sind Lochtoleranzen, Beschichtung und Abstandsstrategie von Bedeutung.
Sicherheit und Fehlerbegrenzung
- Vorhersagbares Fehlerverhalten: Laufwerke müssen im Fehlerfall sicher funktionieren, Steuerungen müssen Watchdog-Resets verarbeiten können und die Stromversorgung muss sauber abgeschaltet werden.
- Isolierung, wo erforderlich: Für sichere Ein-/Ausgänge und störungsanfällige Stromversorgungsgrenzen sollten galvanische Trennung und eine kontrollierte Erdungsstrategie eingesetzt werden.
- Rückverfolgbarkeit und Testabdeckung: Für eine stabile Produktion sind wiederholbare Inspektionen und eine dokumentierte Prozesskontrolle erforderlich.
Wichtige Leiterplattentypen in humanoiden Robotern
Humanoide Roboter benötigen mehrere Leiterplattenfamilien mit jeweils spezifischen Anforderungen. Die Entwicklung und Fertigung dieser Platinen als zusammenhängendes Set verbessert die Stabilität und ermöglicht eine deutlich reibungslosere Produktionsskalierung.
Hauptsteuerplatinen / Controllerplatinen
- Rechen- und Echtzeitdomänen: Hochrangige Planung und Wahrnehmung gepaart mit deterministischer Steuerung, Sicherheitslogik und Synchronisation.
- Robustheit der Schnittstelle: Schutz und Filterung für externe Anschlüsse, lange Kabelstrecken und verteilte Module.
- DFT-Bereitschaft: Programmier-Header, Testpunkte für wichtige Schnittstellen und klare Zugriffszonen für Debug- und Produktionstests.
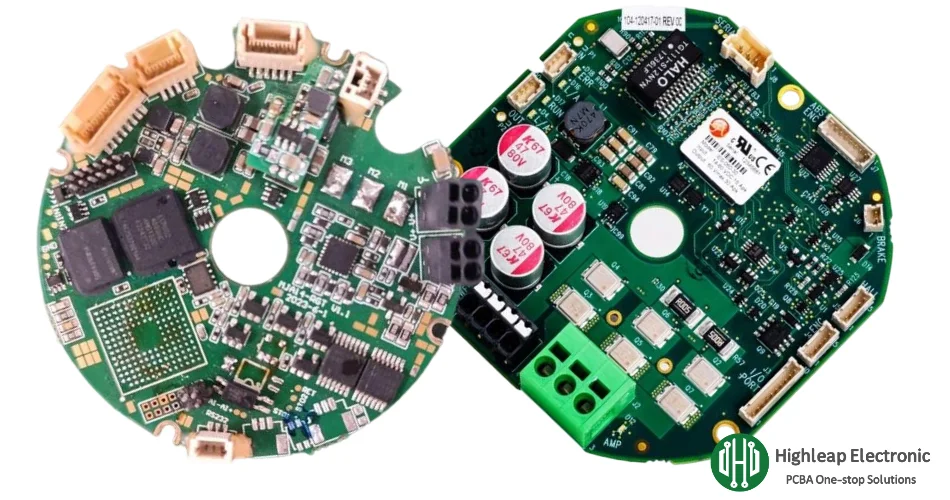
Leiterplatten für Gelenkantrieb und Bewegungssteuerung
- Stabilität der Schaltstufe: Das Layout ist Teil der Leistungsstufe; Induktivität minimieren und Überschwingen/EMI kontrollieren.
- Strommessgenauigkeit: Kelvin-Verbindungen und rauschsensitives Routing erhalten die Regelungsstabilität bei transienten Störungen aufrecht.
- Schutzverhalten: Überstrom-/Überspannungs-/Überhitzungsschutz mit vorhersehbarer Fehlermeldung an die Steuerung.
Die besten Vorgehensweisen für Layout und Zuverlässigkeit von Treiber-Leiterplatten orientieren sich oft an den in der Produktion bewährten Einschränkungen von Motortreiber-Leiterplatten und den Empfehlungen für die Hochleistungsbeanspruchung bei Leistungselektronik-Leiterplatten.
Vision-Boards und Sensor-Hub-Leiterplatten
- Vision-Links: Hochgeschwindigkeits-Routingdisziplin, robuste Steckverbinder und stabile Sensorschienen zur Vermeidung von zeitweiligen Wahrnehmungsfehlern.
- IMU und Mixed-Signal: Saubere Referenzen, kontrollierte Erdung und Trennung von Schaltbereichen zum Schutz der Genauigkeit.
- Feedbackerfassung: Encoder-Eingänge und -Aufbereitung, ausgelegt für Rauschen, Kabelkopplung und dynamische Bewegung.
Stromverteilung, Batteriemanagement, Laden und Andocken
- Stromverteiler: Sicherung, Überwachung, Verbindungsstrategie und kontrollierte Rückführungen für Systemstabilität.
- BMS-Elektronik: Überwachung, Ausgleich, Schutz und Paketkommunikation abgestimmt auf die Arbeitszyklen der Roboter.
- Laden/Andocken: Kontakterkennung, Schutz und kontrolliertes Ladeverhalten; kontaktlose Stromversorgung, sofern anwendbar.
Bei mobilen humanoiden Systemen tragen Akku und Ladeelektronik oft maßgeblich zur Zuverlässigkeit im Einsatz bei. Viele Teams berücksichtigen daher Aspekte des Leiterplattendesigns für das Batteriemanagement und Docking-Strategien wie beispielsweise drahtlose Ladelösungen.
Verbindungen und Gehäuse: Starrflexibilität dort, wo es darauf ankommt
Humanoide benötigen häufig eine Verkabelung durch Gelenke, Torsionspunkte und beengte Bereiche (Hals, Taille, Schultern, Handgelenke, Hände). Eine Reduzierung der Steckverbinderanzahl kann die Langzeitstabilität verbessern, insbesondere bei wiederholten Bewegungen. Viele Programme setzen auf starr-flexible Leiterplatten, um eine kompaktere Leiterbahnführung, weniger potenzielle Fehlerquellen und eine sauberere Montage zu ermöglichen – vorausgesetzt, Biegeradius, Verstärkung und mechanische Einschränkungen werden von Anfang an berücksichtigt.
Leiterplattenfertigung für humanoide Roboter
Bei humanoiden Robotern beeinflusst die Fertigungsqualität unmittelbar die Signalintegrität, die Zuverlässigkeit und die Langzeitstabilität. Ein Fertigungsplan sollte auf Montage, thermische Randbedingungen und Teststrategie abgestimmt sein – insbesondere bei komplexen Steuerungen und kompakten Gelenkantrieben.
Stapelung, Impedanz und Wiederholbarkeit
- Definierte Stapel: Die Lock-Stackup-Ziele werden frühzeitig festgelegt, um die Impedanzkontrolle und die SI/PI-Annahmen zu schützen.
- Prozesswiederholbarkeit: Eine stabile dielektrische Dicke und eine gleichmäßige Kupferverteilung gewährleisten eine konsistente Hochgeschwindigkeitsleistung über verschiedene Chargen hinweg.
- Aufbauten mit kontrollierter Impedanz: Die Validierung im Fertigungsprozess sollte die Impedanzziele vor der Volumenskalierung bestätigen.
HDI und Dichtemanagement für Kompaktmodule
Kompakte Computerplatinen und kleine Sensormodule benötigen oft fortschrittliche Durchkontaktierungsstrukturen, um die geringe Rasterung zu vermeiden und kritische Verbindungen kurz zu halten. Viele humanoide Designs profitieren von der HDI-Leiterplattenfertigung, da sie die Durchkontaktierungsdichte reduziert, die Routing-Effizienz verbessert und die Signalqualität bei hohen Geschwindigkeiten sichert.
Hochstrom-Kupferstrategie und Zuverlässigkeit von Durchkontaktierungen
- Kupferverteilung: Mehrschichtige Ausbreitung und robuste Gussformen werden für die Stromführung und Wärmeleitung eingesetzt.
- Durch Integrität: Die Dicke der Beschichtung, das Aspektverhältnis und die Qualität der Bohrung sind entscheidend für die Belastbarkeit gegenüber Vibrationen und Temperaturwechseln.
- Selektives schweres Kupfer: wenn die Stromdichte die einschränkende Größe ist schwere Kupferplatine Optionen können die Strombelastbarkeit und die thermische Robustheit verbessern, wenn sie mit den Montagebeschränkungen abgestimmt werden.
Highleap unterstützt die schnelle Entwicklung von Prototypen bis hin zur stabilen Serienproduktion durch integrierte Leiterplattenfertigungsplanung mit DFM-Feedback, abgestimmt auf Montage- und Testanforderungen.
Leiterplattenbestückung, Schutz und Integration
Die Leiterplattenbestückung (PCBA) humanoider Roboter muss Vibrationen, Stößen, Staub, Feuchtigkeit und wiederholten Bewegungen standhalten – und dabei gleichzeitig Hochgeschwindigkeitsverbindungen und präzise Sensoren stabil halten. Die Kontrolle des Montageprozesses ist oft der entscheidende Unterschied zwischen „funktioniert im Labor“ und „stabil im Feldeinsatz“.
PCBA-Steuerungen zum Schutz von Ausbeute und Zuverlässigkeit
- Feinraster-SMT-Steuerung: Stabiles Pastendrucken und Reflow für BGAs/QFNs auf Controller- und Sensorplatinen.
- Montage gemischter Technologien: SMT + Durchsteckmontage für Hochstromsteckverbinder, Leistungsbauteile und mechanisch beanspruchte Komponenten.
- Bereitschaft der thermischen Schnittstelle: Kühlkörper/Kühlpads und Aussparungen sind auf die mechanischen Einschränkungen und die Montagereihenfolge abgestimmt.
- Verstärkungsstrategie: Befestigung/Klebstoffe für Induktoren, hohe Kondensatoren und Steckverbinder, wo Vibrationen und Kabelbaumbelastungen auftreten.
Umweltschutz für den realen Einsatz
Je nach Einsatzbedingungen schützen Beschichtungen Leiterplatten vor Feuchtigkeit, Staub und Verunreinigungen. Bei der Auswahl sollte ein ausgewogenes Verhältnis zwischen Schutzwirkung, Nachbearbeitbarkeit und thermischem Verhalten angestrebt werden. Fertigungsteams orientieren sich bei der Beschichtungswahl häufig an bewährten Verfahren der Schutzlackierung und klar definierten Abdeck- und Abdeckungsregeln.
Von der Leiterplattenbestückung bis zur schlüsselfertigen Lieferung
Viele humanoide Programme erfordern eine integrierte Beschaffung, kontrollierte Komponentenaustausche und konsistente Fertigung auf mehreren Platinen. Highleap unterstützt die konsolidierte Lieferung durch schlüsselfertige Leiterplattenbestückung , um die Übergabe an Zulieferer zu reduzieren und die Terminplanung vom Prototyp bis zum Produktionshochlauf zu stabilisieren.
Checkliste für Inspektion, Prüfung und Angebotsanfrage
Humanoide Roboter reagieren empfindlich auf intermittierende Fehler – schwache Lötstellen, Probleme mit Steckverbindern, versteckte Lufteinschlüsse auf Wärmeleitpads und subtile Probleme mit der Stromversorgung können im Einsatz zu unvorhersehbarem Fehlverhalten führen. Eine mehrstufige Inspektions- und Teststrategie erkennt diese Probleme frühzeitig und gewährleistet so die langfristige Zuverlässigkeit.
Inspektions- und Testabdeckung, die von Bedeutung ist
- Röntgeninspektion: Unerlässlich für BGAs/QFNs und verdeckte Lötstellen auf Controller- und Sensorplatinen; siehe Röntgeninspektion.
- IKT: Überprüft Komponenten und Netze schnell, um Ausbrüche zu verhindern; siehe In-Circuit-Tests (ICT).
- Funktionstests (FCT): Validiert die Leistungssequenzierung, die Kommunikation, die Sensormesswerte und die Antriebsschnittstellen unter realistischen Bedingungen; siehe PCB-Funktionstests.
- Testbarkeit im Design: Prüfpunkte für Schienen und Schlüsselsignale, Programmierköpfe, Zugangsfreigaben und einheitliche Kennzeichnung über alle Revisionen hinweg.
Zuverlässigkeitsvalidierung (empfohlen für humanoide Arbeitszyklen)
- Temperaturwechsel: beansprucht Lötstellen und Durchkontaktierungen durch wiederholte Temperaturschwankungen.
- Vibrations-/Schockprüfung: validiert die Verstärkungsstrategie für Steckverbinder und Leistungskomponenten, insbesondere in gelenkig montierten Antrieben.
- Einbrennen, wo angebracht: Hilft dabei, frühzeitige Fehler in Stromversorgungs- und Recheneinheiten zu erkennen.
- ESD-/Transientenrobustheit: Prüft externe Anschlüsse und kabelgebundene Module auf Zugänglichkeit für Service- und Feldverdrahtung.
RFQ-Checkliste für schnelle und präzise Angebotserstellung
- Leiterplattendaten: Gerber/ODB++, Bohrdateien, Leiterplattendicke, Kupfergewicht, Impedanzvorgaben und Anforderungen an den Schichtaufbau.
- Stückliste: Herstellerteilenummern, zugelassene Alternativen und alle kontrollierten/rückverfolgbaren Komponenten.
- Montagepaket: Bestückungsdatei, Montagezeichnungen, Polaritätshinweise und spezielle Prozessanforderungen (Verstärkung, Beschichtung, Wärmeleitpads).
- Programmierung und Test: Anforderungen an die Firmware-Installation, ICT/FCT-Anforderungen, Vorrichtungen und Abnahmekriterien.
- Umweltziele: Vibrationsniveau, Temperaturbereich, Betriebsdauer, Verschmutzungsbelastung, erwartete Lebensdauer.
- Mengenplan: Prototypenmenge, Pilotlauf und Prognose für eine stabile Beschaffung und Terminplanung.

Empfohlen Beiträge

I-Tera MT40 Leiterplatten-Fertigungsprozess und -Verifizierung
Highleap Electronics liefert Isola I-Tera MT40 PCB...

I-Tera MT40 PCB Lieferantenqualifizierungs-Checkliste
Highleap Electronics stellt Leiterplatten her...

Leiterplattenbestückung mit kostenloser Stücklistenanalyse
Benötigen Sie eine kostenlose Stücklistenanalyse, bevor Sie sich für eine Leiterplatte entscheiden?

Lieferkettenmanagement für Leiterplattenbestückung
Highleap Electronics unterstützt die Lieferkette für die Leiterplattenbestückung...
So erhalten Sie ein Angebot für Leiterplatten
Lassen Sie uns die DFM/DFA-Analyse für Sie durchführen und uns mit einem Bericht bei Ihnen melden.
Sie können Ihre Dateien sicher über unsere Website hochladen.
Um Ihnen ein Angebot erstellen zu können, benötigen wir folgende Angaben:
-
- Gerber, ODB++ oder .pcb, Spezifikation.
- Stückliste, wenn Sie eine Montage benötigen
- Die Menge
- Wendezeit
Neben der Leiterplattenherstellung bieten wir eine umfassende Palette elektronischer Dienstleistungen an, darunter Leiterplattendesign, PCBA (Printed Circuit Board Assembly) und schlüsselfertige Lösungen. Egal, ob Sie Hilfe beim Prototyping, der Designüberprüfung, der Komponentenbeschaffung oder der Massenproduktion benötigen, wir bieten umfassende Unterstützung, um den Erfolg Ihres Projekts sicherzustellen. Für PCBA-Dienste geben Sie bitte Ihre Stückliste (BOM – Bill of Materials) und etwaige spezifische Montageanweisungen an. Wir bieten auch DFM/DFA-Analysen an, um Ihre Designs hinsichtlich Herstellbarkeit und Montage zu optimieren und so einen reibungslosen Produktionsprozess sicherzustellen.