
Motortreiber-Leiterplatte für Roboter: Leistungsstufe, EMV und Schutz

Motortreiber-Leiterplatten bilden die Schnittstelle zwischen Logik und Bewegung in einem Roboter. Sie empfangen energiearme Steuersignale vom Controller und erzeugen die hochstromfähigen, präzise getakteten Phasenströme, die die Bewegung des Roboters ermöglichen. In Robotikprogrammen sind Motortreiberplatinen oft die leistungsstärksten, stromstärksten und thermisch am stärksten belasteten Elektronikkomponenten – sie verbrauchen kontinuierlich mehrere zehn bis hundert Watt und führen Phasenströme von wenigen Ampere bis über hundert Ampere. Diese Seite behandelt speziell die Entwicklung und Fertigung von Motortreiber-Leiterplatten für Roboter: die aktorgesteuerten Designentscheidungen, die Leistungsstufenentwicklung, die thermischen und EMV-Aspekte sowie die zu berücksichtigenden Fertigungskriterien.
Die Motortreiber spielen eine zentrale Rolle bei der Zuverlässigkeitsentwicklung von Robotern. Eine Treiberplatine, die thermisch innerhalb der zulässigen Grenzen arbeitet, ihre eigene elektromagnetische Interferenz (EMI) abschirmt, Fehler zuverlässig erkennt und im Fehlerfall ein sicheres Verhalten gewährleistet, ist die Grundlage für einen zuverlässigen Roboter. Eine Treiberplatine, die diese Kriterien nicht erfüllt, führt unabhängig von der Qualität der übrigen Elektronik zu Rücksendungen. Die Entwicklung optimaler Motortreiberplatinen ist daher eine der wirkungsvollsten Investitionen, die ein Robotikprogramm tätigen kann.
Was Robotermotortreiber-Leiterplatten tatsächlich leisten
Motortreiber-Leiterplatten wandeln Softwarebefehle in gesteuerten Strom um
Die Motortreiberplatine wandelt Steuersignale in Phasenstrom, Drehmoment, Wärme und elektromagnetische Störungen um. In der Robotik muss diese Umwandlung reibungslos, messbar, geschützt und thermisch stabil erfolgen, da Bewegungsqualität und Zuverlässigkeit im Feldeinsatz davon abhängen.
Motortreiber-Leiterplatten bilden die Schnittstelle zwischen Steuerlogik und mechanischer Bewegung. Sie empfangen energiearme Steuersignale vom Controller und erzeugen die hochstromfähigen, präzise getakteten Phasenströme, die die Aktuatoren bewegen. In der Robotik sind Motortreiber-Leiterplatten üblicherweise die leistungsstärksten Platinen im System. Sie verbrauchen kontinuierlich mehrere zehn bis mehrere hundert Watt und führen Phasenströme von wenigen Ampere bis über hundert Ampere, abhängig vom Aktuator. Was stellt besondere Anforderungen an Robotermotortreiber?
- Hohe Stromdichte: Phasenströme von 10–100 A auf kompakten Leiterplatten. Kupfergewicht, Leiterbahngeometrie und Wärmemanagement werden durch die Stromdichtevorgabe beschränkt.
- Schnelles Umschalten: MOSFET- oder IGBT-Schaltung mit 10-100 kHz. Die Schaltflanken erzeugen elektromagnetische Störungen, die innerhalb der Treiberplatine selbst aufgefangen werden müssen.
- Präzise Strommessung: Shunt- oder Hall-Effekt-Sensoren unterstützen die Drehmomentregelung im geschlossenen Regelkreis. Sensorplatzierung und -anordnung beeinflussen die Messgenauigkeit direkt.
- Wärmeableitung: Die Verluste der Treiberstufe konzentrieren sich auf MOSFETs oder IGBTs. Die Wärmeverteilung über dicke Kupferschichten, thermische Durchkontaktierungen und mechanische Kühlkörper bestimmt gemeinsam die Sperrschichttemperatur.
- Isolationswerte: Manche Architekturen erfordern eine galvanische Trennung zwischen Steuer- und Leistungsseite. Optische, magnetische oder kapazitive Trennung je nach Anforderung.
- Sicherheitsarchitektur: Antriebsfehler müssen zu sicheren Ergebnissen führen. Hardware-Schutzmechanismen, redundante Sensoren und sichere Drehmomentabschaltschaltungen gewährleisten gemeinsam das sichere Verhalten.
Programme, die frühzeitig in die Ansteuerung von Motoren einsteigen – noch bevor die Auswahl des mechanischen Aktuators endgültig festgelegt ist – beeinflussen die Aktuatorwahl mitunter durch Rückmeldungen zur elektrischen Praktikabilität. Ein Aktuator, der ungewöhnlich hohe Spitzenströme oder spezielle Schutzanforderungen stellt, kann die Wahl eines anderen Aktuators mit ähnlicher mechanischer Leistung und einfacherer Ansteuerelektronik nahelegen. Diese bidirektionale Rückkopplung zwischen mechanischer und elektrischer Auslegung führt in der Regel zu besser integrierten Ergebnissen als eine sequentielle Auslegung, bei der die mechanische Auswahl vor der elektrischen Prüfung abgeschlossen wird.
Die Wahl des Aktuators beeinflusst auch die Gesamtzahl der benötigten Treiberplatinen. Ein humanoider Roboter benötigt unter Umständen Dutzende von Gelenktreibern; ein Industrieroboter hingegen typischerweise weniger, dafür aber größere Treiber. Anzahl und Art der Treiber bestimmen die Fertigungsmenge der Treiberplatine: Viele kleine, identische Treiber amortisieren die Entwicklungskosten auf viele Einheiten, während wenige, einzigartige Hochleistungstreiber eher der Prototypenfertigung entsprechen.
Die korrekte Ansteuerungselektronik des Motors entscheidet darüber, ob sich der Roboter reibungslos und zuverlässig bewegt oder ruckartige, unzuverlässige Bewegungen mit vorzeitigen Ausfällen ausführt. Sorgfalt bei der Konstruktion und Fertigung der Ansteuerplatinen beeinflusst die Gesamtleistung des Roboters.
Aktuatortypen und ihre Treiberanforderungen
Die Wahl des Aktuators bestimmt Topologie, Sensorik und Schutzstrategie.
BLDC-, PMSM-, Schrittmotor-, Bürsten-Gleichstrom-, Servo- und Linearantriebssysteme benötigen unterschiedliche Brückenschaltungen, Strommess-, Rückkopplungs-, Schutz- und Regelungsmechanismen. Das Einfrieren des Aktuators vor der Überprüfung der Treiberelektronik kann unnötige Strom-, Wärme- oder Versorgungskosten verursachen.
Der Aktuatortyp bestimmt maßgeblich die Designentscheidungen einer Motortreiberplatine. Unterschiedliche Aktuatoren benötigen unterschiedliche Ansteuerelektronik, unterschiedliche Sensoren und unterschiedliche Steuerungsalgorithmen. Die wichtigsten Aktuatorkategorien und ihre Treiberanforderungen sind:
- BLDC (bürstenloser Gleichstrom): Dreiphasen-Wechselrichter für trapezförmige oder sinusförmige Kommutierung. Kommutierung mittels Hall-Sensor oder sensorlos. Häufig eingesetzt bei Antriebsrädern, Propellern und allgemeinen Antriebsanwendungen.
- PMSM (Permanentmagnet-Synchronmotor): Dreiphasenwechselrichter mit sinusförmiger FOC-Regelung. Encoder-Rückmeldung für präzise Positions- und Drehmomentregelung. Häufig eingesetzt bei Präzisionsservos und anspruchsvollen Bewegungsanwendungen.
- Stepper: Zwei- oder Fünfphasenantrieb mit Mikroschrittsteuerung. Standardmäßig offene Positionsregelung; geschlossene Regelung optional erhältlich. Häufig eingesetzt in kostengünstigen Präzisionspositionieranwendungen.
- Servo (AC oder DC): Hochpräzise Bewegungssteuerung mit Encoder-Rückmeldung. Wechselstrom-Servos werden immer häufiger eingesetzt; bürstenbehaftete Gleichstrom-Servos sind rückläufig, werden aber weiterhin verwendet. Sie finden gängige Anwendung in Industrierobotern und Präzisionsrobotern.
- Linearantrieb: Je nach Aktortechnologie kommen unterschiedliche Antriebstopologien zum Einsatz. Schwingspulen-, Piezo- oder motorgetriebene Kugelgewindetriebe haben jeweils spezifische Antriebsanforderungen.
Das Layout der Schaltkreise ist einer der Bereiche, in denen die Entwicklung von Treiberplatinen entscheidend für den Erfolg oder die EMV-Effizienz ist. Jedes Nanohenry an Induktivität im Schaltkreis führt zu Spannungsüberschwingen an den Schaltvorgängen; jedes Überschwingen erzeugt Breitbandstörungen. Programme, die das Layout der Schaltkreise als Disziplin behandeln – mit definierten Zielwerten für die Kreisfläche und einer Überprüfung nach dem Layout – erfüllen die EMV-Anforderungen zuverlässiger als Programme, die auf allgemeinen Layoutregeln basieren.
Die thermische Auslegung, die die Spezifikationen bei Nennlast erfüllt, muss auch unter Extremlastbedingungen bestehen. Eine für den Dauernennstrom ausgelegte Treiberplatine kann bei den in der Robotik üblichen Überlastzyklen – wie Anlaufströmen, Blockierzuständen beim Hindernisaufprall oder kurzzeitigen Drehmomentspitzen – dennoch ausfallen. Programme, die die thermische Auslegung anhand des tatsächlichen Betriebszyklus einschließlich Extremlastbedingungen spezifizieren, dimensionieren die Kühlung so, dass sie dem realen Einsatz standhält; Programme, die die Auslegung anhand des Nennmittelwerts spezifizieren, decken thermische Ausfälle mitunter bei seltenen Hochlastereignissen auf.
Die Auswahl des Aktuators in der mechanischen Konstruktionsphase bestimmt maßgeblich die Ansteuerelektronik. Programme, die die Auswahl des mechanischen und elektrischen Aktuators aufeinander abstimmen, führen zu integrierten Systemen; Programme, die diese Aspekte getrennt behandeln, decken mitunter Inkompatibilitäten bei der Integration auf. Die Seite zur Leiterplatte für Servo- und BLDC-Controller beschreibt die spezifische Elektronik.
Leistungsstufen-Design: Schalter, Gate-Ansteuerung, Bus, Sensorik, Layout
Beim Aufbau der Leistungsstufe geht es hauptsächlich um die Geometrie der Stromschleife.
Gate-Ansteuerung, MOSFET- oder IGBT-Platzierung, Zwischenkreiskondensatoren, Shunts, Phasenausgänge und Rückleitungen sollten die Schleifenfläche mit hohem di/dt minimieren. Eine Platine kann die Schaltplananforderungen erfüllen und dennoch die EMV- oder Wärmeprüfung nicht bestehen, wenn die Stromschleifen der Leistungsstufe physikalisch unzureichend sind.
Die Auslegung der Leistungsstufe auf einer Motortreiberplatine ist der Ort, an dem die Hochstromtechnik stattfindet. Die Auswahl von MOSFETs oder IGBTs, die Ansteuerung der Gates und das Wärmemanagement bestimmen gemeinsam die Leistungsfähigkeit und Zuverlässigkeit des Treibers. Die wichtigsten Auslegungsaspekte sind:
- Schalterauswahl: MOSFETs eignen sich für niedrigere Spannungen (<200 V) und höhere Schaltfrequenzen; IGBTs für höhere Spannungen oder niedrigere Frequenzen. GaN und SiC werden zunehmend für Anwendungen mit hoher Leistungsdichte eingesetzt.
- Torauffahrt: Isolierte oder massebezogene Gate-Treiber mit Totzeitsteuerung. Die Auswahl des Gate-Treiberwiderstands optimiert das Verhältnis zwischen Schaltverlusten und EMI-Erzeugung.
- Buskapazität: Steife Gleichstromzwischenkreisschaltung mit niedrigohmigen Großkondensatoren und Keramikentkopplung. Die Kondensatorauswahl ist auf Restwelligkeit und -spannung abgestimmt.
- Strommessung: Der Low-Side-Shunt ist die günstigste und einfachste Lösung; der In-Phase-Shunt unterstützt FOC direkt; der Hall-Effekt eignet sich für Hochstrom- oder isolierte Anwendungen. Die Platzierung beeinflusst die Messgenauigkeit.
- Dämpfer und Klemmen: Manchmal erforderlich, um Schaltvorgänge zu kontrollieren. Abwägung zwischen Reduzierung der Schaltverluste und Erzeugung elektromagnetischer Störungen.
- Layout: Minimale Schleifenfläche auf dem Schaltweg. Jedes Nanohenry an Schleifeninduktivität erzeugt einen Spannungsüberschuss an den Schaltflanken.
Die elektromagnetische Verträglichkeit (EMV) lässt sich leichter in die Entwicklung einbeziehen als nachträgliche Korrekturen an Prototypen vornehmen. Programme, die Filterung, Abschirmung und Layout-Partitionierung bereits in der Entwurfsphase berücksichtigen, erreichen die EMV-Vorgaben schon bei frühen Prototypen. Programme, die EMV erst nach der Prototypenphase behandeln, benötigen hingegen häufig Nachbesserungen, um Probleme zu beheben, die durch eine vorausschauende Planung hätten vermieden werden können. Die anfänglichen Investitionen in die EMV-Entwicklung sind gering im Vergleich zu den dadurch vermiedenen Nachbesserungskosten.
Sicherheitstechnisch geprüfte Antriebselektronik für kollaborative Roboter und andere Anwendungen in der Nähe von Menschen erfordert eine spezielle Sicherheitsarchitektur – Zweikanalüberwachung, sichere Drehmomentabschaltschaltungen gemäß IEC 61800-5-2 und Hardwaregarantien, die auch bei Softwarefehlern wirksam bleiben. Diese Architekturen erhöhen zwar die Komplexität des Designs und die Anforderungen an die Fertigungsprüfung, ermöglichen aber Anwendungen, die andernfalls in Umgebungen mit Menschen nicht eingesetzt werden könnten.

Wärmemanagement: Dicke Kupferschichten, thermische Durchkontaktierungen, Metallkern, Kühlkörper
Die thermische Auslegung sollte anhand des Missionsprofils und nicht anhand der Spitzenleistung überprüft werden.
Die Komponenten der Motorsteuerung können kurzzeitige Stromspitzen überstehen, jedoch bei wiederholter Beschleunigung, Blockierereignissen oder hohen Umgebungstemperaturen ausfallen. Kupfergewicht, thermische Durchkontaktierungen, Kühlkörper, Luftzirkulation, Wärmeleitfähigkeit des Gehäuses und die Reduzierung der Nennleistung sollten im Hinblick auf den tatsächlichen Betriebszyklus des Roboters bewertet werden.
Das Wärmemanagement auf Motortreiberplatinen ist oft der limitierende Konstruktionsfaktor. Dauerhafte Antriebsverluste von mehreren zehn Watt auf einer kompakten Platine erfordern ein gezieltes Wärmemanagement. Die wichtigsten Ansätze sind:
- Schweres Kupfer: 2–4 oz Außenstandard für Motortreiber. Verteilt die Wärme von den Kontaktflächen auf eine größere Platinenfläche. Beschrieben auf der Seite im Leitfaden für die Entwicklung von Roboter-Leiterplatten mit dicken Kupferschichten.
- Thermische Vias: Unter den Kontaktflächen befinden sich Reihen von Durchkontaktierungen, die Wärme an das gegenüberliegende Kupfer oder an den Kühlkörper ableiten. Die Dichte der Durchkontaktierungen wurde gegen die Herstellungskosten abgewogen.
- Metallkern-Leiterplatte: Für besonders leistungsstarke Designs wird eine Grundplatte aus Aluminium oder Kupfer verwendet. Die Grundplatte leitet die Wärme direkt an den Kühlkörper des Systems weiter.
- Kühlkörperbefestigung: Mechanischer Kühlkörper, der über Wärmeleitmaterial an den Schaltern befestigt ist. Standard bei Laufwerken, die dauerhaft mehrere zehn Watt Leistung abgeben.
- Luftzug: Die Lüfter werden so dimensioniert, dass die Wärme des Laufwerks abgeführt werden kann (erzwungene oder natürliche Konvektion). Neben der Kühlleistung werden auch Lüftergeräusch und Zuverlässigkeit berücksichtigt.
- Thermische Leistungsreduzierung: Schalter werden mit einer Sicherheitsmarge über der erwarteten Sperrschichttemperatur spezifiziert. Verbraucherkomponenten entsprechen den Spezifikationen; Roboterkomponenten werden mit reduzierter Lebensdauer betrieben.
Die Zuverlässigkeit von Laufwerksplatinen in der Fertigung erfordert besondere Aufmerksamkeit für Lötstellen unter thermischer Belastung. Hochleistungslaufwerke unterliegen unter Last thermischen Zyklen, wodurch Lötstellen beansprucht werden, die jahrelangen Zyklen standhalten müssen. Sorgfältige Montage, einschließlich korrektem Reflow-Profil, geeigneter Lötlegierung und Qualitätskontrolle, erkennt fehlerhafte Lötstellen vor der Auslieferung. Programme, die diese Sorgfalt außer Acht lassen, verzeichnen häufig Ausfälle durch thermische Belastung im Feldeinsatz.
Die Dokumentation für die Treiberplatinenfertigung umfasst neben den Standardprüfprotokollen auch spezifische sicherheitsrelevante Nachweise. Die Überprüfung der Schutzschaltungen pro Einheit, die Kalibrierung der Strommessung pro Einheit (wo Genauigkeit entscheidend ist) und die Fertigungsunterlagen zur Unterstützung der Kundenzertifizierung bilden zusammen das Dokumentationspaket für Treiberplatinen, das Kunden im Bereich der Industrie- und kollaborativen Robotik benötigen.
EMI-Eindämmung auf Motorantriebsplatinen
Die EMI-Abschirmung ist in der Planungsphase günstiger als nach der Gehäuseintegration.
Schaltflanken, Kabelstrahlung, Gleichtaktströme und Masseprellen können Encoder, Sensoren, Funkmodule und Sicherheitsschaltungen beeinträchtigen. Snubber, Gate-Widerstand, Filterung, Rückleitungssteuerung, Schirmung und Kabelstrategie sollten vor der endgültigen Auslegung des Motorkabelbaums und des Gehäuses festgelegt werden.
Elektromagnetische Störungen (EMI) auf Motortreiberplatinen entstehen durch Schaltvorgänge und werden von der Treiberplatine selbst abgestrahlt. Die Begrenzung der EMI auf die Treiberplatine – sodass sie nicht auf Sensor-Frontends oder Kommunikationsschnittstellen übergreift – ist eine spezifische Entwicklungsdisziplin. Die wichtigsten Techniken sind:
- Dämpferkonstruktion: Steuert die Schaltflankengeschwindigkeit. Abwägung zwischen Schaltverlusten und EMI-Erzeugung.
- Minimierung der Schleifenfläche: Die Schaltstromschleifen werden klein gehalten. Jedes Nanohenry der Schleifeninduktivität strahlt während des Schaltvorgangs ab.
- Abschirmung: Bei den Ausführungen mit den höchsten Emissionen wird eine leitfähige Ummantelung oder eine integrierte Abschirmung verwendet. Dies erhöht zwar die Kosten, reduziert aber die Kopplung.
- Filterung: Gleichtakt- und Gegentaktfilterung am Antriebsausgang. Verhindert die Abstrahlung von Motorkabeln.
- Bodenaufteilung: Getrennte Stromversorgungs- und Signalmassen, die an definierten Punkten zusammengeführt werden. Verhindert, dass Störungen zwischen Stromversorgung und Masse in die Sensorsignale einkoppeln.
- Kabelaufbau: Geschirmte Motorkabel, wenn ein angemessenes EMV-Budget erforderlich ist. Die Schirmung des Kabels beeinflusst die Effektivität.
Programme, die die Produktion von Motortreibern getrennt von der Produktion von Steuerplatinen behandeln, verlieren mitunter die Vorteile einer koordinierten Fertigung – kombinierte Testabdeckung, einheitliche Dokumentationsformate und beständige Lieferantenbeziehungen. Programme, die die Produktion von Antrieben und Steuerungen bei einem einzigen Lieferanten konsolidieren, erzielen zwar die Vorteile der Koordination, binden sich aber gleichzeitig für beide Produktkategorien an diesen Lieferanten.
Die wirtschaftlichen Faktoren bei der Herstellung von Motortreibern sind ungewöhnlich, da die Platinen typischerweise teure Komponenten (MOSFETs, Gate-Treiber, Stromsensoren, Steckverbinder) mit aufwendiger Kupferfertigung kombinieren. Die Stückliste pro Platine übersteigt die Fertigungskosten oft um das Drei- bis Fünffache, daher ist eine sorgfältige Komponentenbeschaffung wichtiger als die Kostenkontrolle in der Fertigung. Programme, die die Beschaffung sorgfältig managen, produzieren kosteneffiziente Treiber; Programme, die sich nur auf die Fertigungskosten konzentrieren, geben oft zu viel für Komponenten aus, ohne es zu merken.
Die Seite mit dem Leitfaden zur EMV- und EMI-Entwicklung für Roboter-Leiterplatten behandelt das breitere technische Fachgebiet; Motorantriebsplatinen sind typischerweise die größte einzelne EMV-Quelle im Roboter.
Fehlererkennung, Schutz, sicheres Drehmomentabschalten
Schutzschaltungen sollten sicheres Verhalten definieren, nicht nur das Überleben von Komponenten.
Entscheidungen bezüglich Überstrom, Unterspannung, Übertemperatur, Kurzschlussstrom, Entsättigung, Bremsung und sicherer Drehmomentabschaltung sollten mit den Aktionen des Roboters im Fehlerfall verknüpft sein. Ein geschützter Antrieb, der unvorhersehbar stoppt oder unsicher neu startet, stellt weiterhin ein Systemrisiko dar.
Die Fehlererkennungs- und Sicherheitsarchitektur von Motorantrieben legt fest, was im Fehlerfall geschieht. Überstrom, Übertemperatur, Überspannung im Zwischenkreis und Ausfall der Steuerkommunikation erfordern definierte Sicherheitsreaktionen. Die wichtigsten Schutzkategorien sind:
- Überstromschutz: Hardwareseitige Strombegrenzung pro Zyklus als erste Kennlinie; softwareseitige Überstromabschaltung als zweite Kennlinie. Die Reaktionszeit wird durch die Fehlerstromtoleranz des Schaltkreises bestimmt.
- Übertemperatur: Überwachung der Sperrschichttemperatur an den Schaltern; Überwachung der Motortemperatur am Sensoreingang. Leistungsreduzierung und anschließende Abschaltung bei steigender Temperatur.
- DC-Bus-Schutz: Überspannungs- und Unterspannungserkennung. Dimensionierung des Bremswiderstands oder des Buskondensators zur Aufnahme der regenerativen Energieverluste.
- Sicheres Drehmoment abschalten: Hardwareseitig garantierte Deaktivierung des Schaltvorgangs. Erfüllt die Norm IEC 61800-5-2 STO für sicherheitsbewertete Antriebe.
- Kommunikationsverlust: Definiertes Verhalten bei Ablauf eines Steuerbefehls. Auslaufen, Bremsen oder Halten, je nach Anwendung.
- Encoder-Verlust: Definiertes Verhalten bei Ausfall der Positionsrückmeldung. Ausfallsicherer Wechsel in den sicheren Zustand.
Der kontinuierliche Dialog zwischen Entwicklung und Fertigung in der Treiberplatinenproduktion verbessert langfristig sowohl die Platinen selbst als auch die Lieferantenbeziehung. Die Rückmeldung von Feldausfalldaten trägt zur Verbesserung von Design und Fertigung bei; Prozessbeobachtungen ermöglichen die Verfeinerung des Designs. Programme, die diesen Dialog pflegen, verbessern die Zuverlässigkeit der Treiberplatinen über Produktgenerationen hinweg; Programme, die nach der Auslieferung keine weitere Betreuung bieten, liefern oft nur eine ähnliche Zuverlässigkeit über Generationen hinweg und verpassen so das Verbesserungspotenzial.
Die thermische Validierung in der Fertigung bietet mehr Sicherheit als die Designsimulation. Ein Design, das die thermischen Vorgaben in der Simulation erfüllt, kann diese aufgrund von Platzierungsabweichungen, Schwankungen der Wärmeleitfähigkeit oder Bauteiltoleranzen auf der tatsächlich gefertigten Leiterplatte möglicherweise nicht erfüllen. Stichprobenartige thermische Messungen in der Prototypenphase bestätigen die Designabsicht und decken Probleme auf, die sonst im Betrieb auftreten würden.
Leiterplattenfertigung, thermische Validierung und Testanforderungen für Motortreiber
Der Produktionstest sollte Strom-, Sensor- und Wärmenachweise umfassen.
Die Fertigung von Motortreibern erfordert mehr als nur eine Sichtprüfung. Strommessgenauigkeit, Ansteuerverhalten, firmwareseitig programmierte Grenzwerte, Temperaturanstieg an Testmustern, Schutzschwellenwerte und die Integrität der Steckverbinder müssen überprüft werden, damit die gefertigte Platine den Konstruktionsvorgaben entspricht.
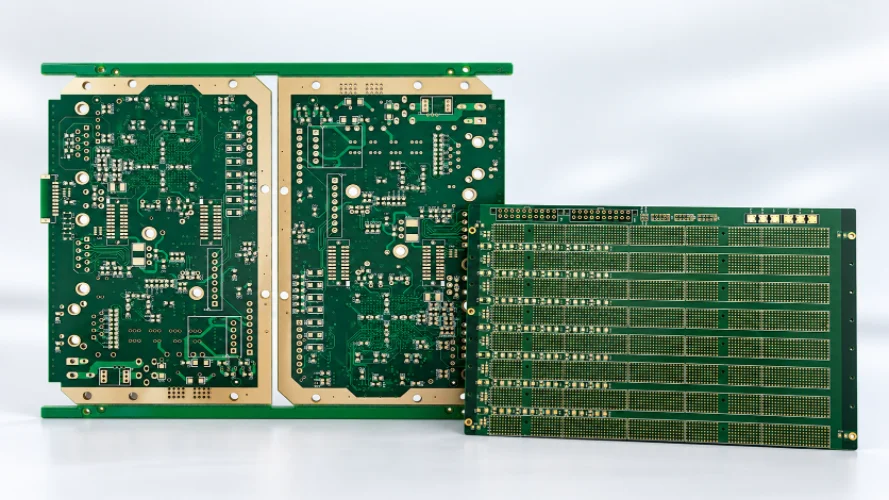
Die Fertigung von Motortreiber-Leiterplatten bei Highleap erfüllt die spezifischen Prozessanforderungen dieser Platinen. Dazu gehören die Fertigung mit dicken Kupferschichten, die Bestückung mit SMD- und Durchsteckmontage für hohe Ströme sowie die thermische Validierung. Zu den spezifischen Kompetenzen zählen:
- Schwere Kupferverarbeitung: Bis zu 6 g Außenmaterial standardmäßig; schwerere Materialien auf Anfrage. Gemischte Materialstärken (schweres Außenmaterial + Standard-Innenmaterial) sind üblich.
- Montage für Hochleistungsanwendungen: Besonderes Augenmerk liegt auf Verbindungen mit hohem Stromfluss. Das Reflow-Profil ist auf die thermische Masse großer Pads abgestimmt.
- Durchgangsbohrung für Steckverbinder: Wellen- oder Selektivlöten für Hochstromanschlüsse. Presspassung für Anwendungen mit höchsten Strömen oder hoher Schaltzyklenzahl.
- Thermische Validierung: Thermische Messung unter vorgegebenen Lastbedingungen. Überprüft, ob die Konstruktionsvorgaben der Realität entsprechen.
- EMI-Vorabprüfung: Nahfeldmessungen an Prototypen; formale Kammerprüfung durch Partnerlabore.
- Dokumentation: Prüfprotokolle pro Einheit einschließlich Kalibrierungsdaten für die thermische und die Strommessung.
Programme, die eine thermische Stichprobenvalidierung vorsehen, erhalten die notwendige Sicherheit; Programme, die darauf verzichten, sparen zwar die Messkosten, gehen aber davon aus, dass die Designvorgaben ohne Überprüfung erfüllt werden. Die Abwägung hängt von den Zuverlässigkeitsanforderungen und dem Vertrauen in das Design ab; eine Stichprobenvalidierung ist eine kostengünstige Versicherung für Programme, bei denen ein Antriebsausfall teuer wäre.
Das Erfolgsrezept erfolgreicher Motortreiberprogramme basiert auf sorgfältiger Entwicklung aller relevanten Aspekte der Treiberplatine – Wärmeableitung, elektromagnetische Verträglichkeit (EMV), Schutzfunktionen, Sensorik und Mechanik – kombiniert mit einer präzisen Fertigung, die die Designvorgaben unterstützt. Programme, die nur einen dieser Aspekte berücksichtigen und andere vernachlässigen, führen oft zu Treiberplatinen, die unter bestimmten Bedingungen funktionieren, unter anderen jedoch nicht. Programme, die alle Aspekte gleichermaßen berücksichtigen, produzieren hingegen Treiberplatinen, die im gesamten Betriebsbereich zuverlässig arbeiten.
Häufig gestellte Fragen zu Motortreiber-Leiterplatten
Was ist eine Motortreiber-Leiterplatte für Roboter?
Eine Motortreiberplatine für Roboter wandelt Steuerbefehle mit geringer Leistung in Motorphasenausgänge mit hohem Strom um. Sie enthält üblicherweise Leistungsschalter, Gate-Treiber, Stromsensoren, Schutzschaltungen, Steckverbinder, Wärmeleitpfade und gegebenenfalls Rückkopplungs- oder Kommunikationsschnittstellen.
Welche Motoren benötigen eine Treiberplatine?
BLDC-, PMSM-, Schrittmotor-, Bürsten-Gleichstrommotoren, Servomotoren und viele Linearantriebe benötigen Treiberelektronik. Die Treibertopologie hängt vom Motortyp, der Spannung, dem Strom, der Rückkopplung, dem Regelungsverfahren und den Sicherheitsanforderungen ab.
Warum ist die Entwicklung von Motortreiber-Leiterplatten so schwierig?
Sie vereinen hohe Strombelastbarkeit, schnelles Schalten, Wärmeableitung, Strommessung, Schutzlogik, EMV-Kontrolle und mechanische Belastbarkeit der Steckverbinder in einem kompakten Layout. Bereits kleine Layoutfehler können zu EMV-Störungen, Überhitzung, Fehlmessungen oder Schaltausfällen führen.
Wann sollte eine Motortreiber-Leiterplatte dicke Kupferschichten verwenden?
Verwenden Sie dickere Kupferleitungen, wenn der Dauerstrom und die Temperaturerhöhung die Belastbarkeit von Standardkupfer überschreiten. Dickere Kupferleitungen werden häufig für Motorphasenpfade, Batterieeingänge, Stromschienen und Hochstromausgänge eingesetzt, ihre Verwendung sollte jedoch gegen die Verlegung und die Kosten abgewogen werden.
Wie lässt sich die elektromagnetische Interferenz (EMI) auf einer Motortreiber-Leiterplatte reduzieren?
Reduzierung von EMI durch enge Schaltkreise, geeigneten Gate-Widerstand, gegebenenfalls Snubber, DC-Zwischenkreiskondensatoren mit niedrigem ESL-Wert, kontrollierte Rückleitungspfade, Abschirmung, Filterung, Layout-Trennung und sorgfältige Motorkabelstrategie.
Welche Schutzmechanismen sollte ein Robotermotortreiber beinhalten?
Zu den üblichen Schutzfunktionen gehören Überstrom-, Kurzschluss-, Unterspannungs-, Überspannungs-, Übertemperatur-, Kurzschlussschutz, gegebenenfalls Verpolungsschutz, Fehlerberichterstattung, Bremssteuerung und sicheres Drehmomentabschalten für sicherheitsrelevante Systeme.
Wie sollte die Strommessung auf Motortreiberplatinen implementiert werden?
Zur Strommessung können je nach Anforderungen an Genauigkeit, Isolation, Bandbreite, Kosten und Dämpfung Low-Shunts, Inline-Shunts, Phasenshunts, Hall-Sensoren oder Stromwandler eingesetzt werden. Layout und Filterung beeinflussen die Messqualität maßgeblich.
Welche Produktionstests sind für Motortreiber-Leiterplatten wichtig?
Wichtige Tests umfassen Einschaltprüfungen, Überprüfung der Gate-Ansteuerung, Kalibrierung der Strommessung, Überprüfung der Schutzschwellenwerte, Kommunikationsprüfungen, Steckverbinderprüfung, thermische Stichprobenprüfung und Funktionsprüfung mit repräsentativem Motor oder Last.

Empfohlen Beiträge
I-Tera MT40 PCB Lieferantenqualifizierungs-Checkliste
Highleap Electronics stellt Leiterplatten her...

PCB-Materialdatenbank: Laminatqualitäten & Eigenschaften
Wie man ein Angebot für Leiterplatten erhält. Lassen Sie uns eine DFM/DFA-Analyse durchführen für...

TMM Leiterplattenfertigung
Inhaltsverzeichnis TMM Leiterplattenfertigungsumfang für HF und...

RT duroid 6002 PCB-Angebot und Stackup
Diese Seite ist für die Aufgabe der Angebots- und Stapeldefinition zuständig...
So erhalten Sie ein Angebot für Leiterplatten
Wir führen gerne eine DFM/DFA-Analyse für Sie durch und senden Ihnen anschließend einen Bericht zu. Sie können Ihre Dateien sicher über unsere Website hochladen. Für die Erstellung eines Angebots benötigen wir folgende Informationen:
-
- Gerber, ODB++ oder .pcb, Spezifikation.
- Stückliste, wenn Sie eine Montage benötigen
- Die Menge
- Wendezeit
Für PCBA-Dienstleistungen geben Sie bitte Ihre Stückliste (BOM) und alle spezifischen Montageanweisungen an. Wir bieten auch DFM/DFA-Analysen an, um Ihre Designs hinsichtlich Herstellbarkeit und Montage zu optimieren und so einen reibungslosen Produktionsprozess zu gewährleisten.