
Circuits imprimés rigides-flexibles pour la robotique : interconnexions articulaires résistantes au mouvement
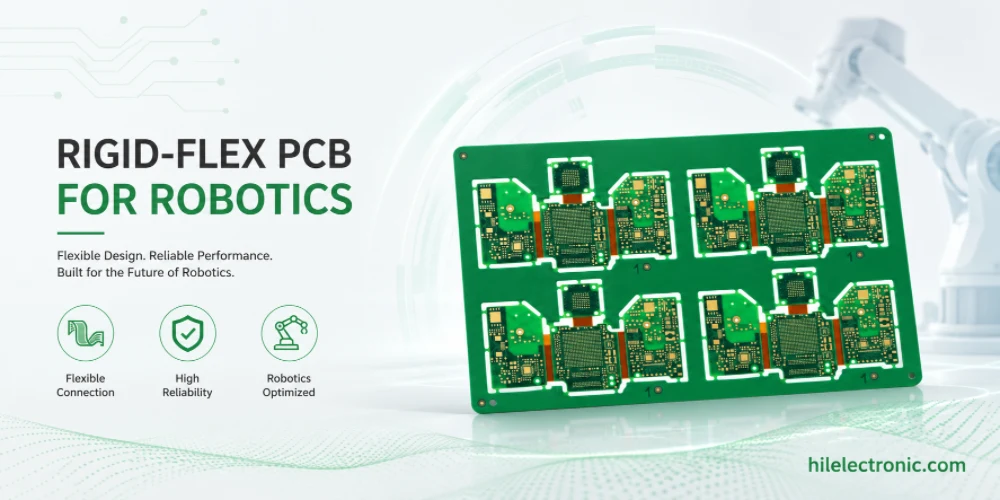
La fabrication de circuits imprimés rigides-flexibles pour la robotique est précieuse lorsque les câbles et les connecteurs posent des problèmes de fiabilité, d'espace ou d'assemblage. Les articulations de robots, les membres humanoïdes, les nacelles de drones, les modules de caméra, les têtes de capteurs compactes et les ensembles de commande pliables peuvent tirer profit d'une construction rigide-flexible, mais la conception doit tenir compte du rayon de courbure, de l'empilement, du type de cuivre, des zones de transition et des contraintes de production.
Quand les produits robotiques doivent-ils utiliser des circuits imprimés rigides-flexibles ?
Remplacement des faisceaux de câbles dans les robots compacts
Les câbles rigides-flexibles peuvent remplacer les faisceaux de câbles entre les sections rigides des circuits imprimés. Cela réduit le nombre de connecteurs, améliore la densité d'intégration et simplifie l'assemblage. En robotique, cette solution est particulièrement utile lorsque les cartes doivent se replier dans un volume réduit ou se connecter au niveau d'une articulation mobile sans recourir à des faisceaux de câbles encombrants.
Cependant, la technologie rigide-flexible n'est pas systématiquement moins chère ni meilleure. Elle complexifie la fabrication et exige une conception mécanique rigoureuse. Son utilisation se justifie surtout lorsque le coût des défaillances de câbles, des connecteurs, de la main-d'œuvre d'assemblage, des contraintes d'espace ou des problèmes d'intégrité du signal dépasse le surcoût lié à la technologie rigide-flexible.
Applications robotiques tirant parti de la rigidité-flexibilité
Les applications courantes incluent les membres humanoïdes, les poignets de robots collaboratifs, les nacelles de caméras pour drones, les têtes de capteurs, les modules de vision compacts et les ensembles de contrôleurs repliables autour de structures mécaniques. La conception doit être examinée en parallèle des exigences de conception des circuits imprimés pour robots humanoïdes , robots collaboratifs et drones lorsque ces produits impliquent des mouvements ou un encombrement réduit.
En production, la technologie rigid-flex permet également de réduire le nombre d'opérations de câblage manuel. Cela peut améliorer la régularité, mais seulement si la séquence de pliage, les raidisseurs, les dispositifs de fixation et les critères d'inspection sont clairement définis.
Flexion statique, flexion dynamique, rayon de courbure et mouvement articulaire
Flexibilité statique versus flexibilité dynamique
La flexion statique se produit lors de l'assemblage, puis la pièce reste en position. La flexion dynamique, quant à elle, se produit de manière répétée pendant le fonctionnement. Les applications robotiques doivent distinguer ces deux catégories, car la flexion dynamique exige une conception plus robuste : rayon de courbure plus important, nombre réduit de couches flexibles, type de cuivre approprié et contrainte contrôlée.
L'utilisation d'une conception statique-flexible dans un assemblage dynamique peut entraîner une fatigue prématurée du cuivre. Inversement, le surdimensionnement d'un pli statique en tant qu'assemblage dynamique-flexible à cycles élevés peut augmenter les coûts sans avantage. Le profil de mouvement mécanique doit être défini avant la finalisation de l'empilement.
Rayon de courbure et fatigue du cuivre
Le rayon de courbure est l'un des paramètres les plus importants des circuits rigides-flexibles. Des courbures serrées augmentent les contraintes et réduisent la durée de vie en flexion. Les conceptions de circuits flexibles dynamiques privilégient souvent le cuivre recuit laminé, un routage des pistes lisse, l'absence de vias dans les zones de courbure et des conducteurs décalés afin de réduire la concentration des contraintes.
Les équipes de robotique doivent préciser l'angle de flexion, le rayon de courbure, le nombre de cycles, le sens de flexion et les contraintes d'installation. Sans ces détails, un fabricant peut construire la carte, mais il ne peut pas savoir si sa construction correspond au mouvement réel de l'articulation.

Assemblage rigide-flexible, matériaux, zones de transition et règles de conception pour la fabrication (DFM)
Planification de l'empilage et des matériaux
La planification de l'empilement rigide-flexible doit trouver un équilibre entre le routage des composants rigides et la durabilité des composants flexibles. Les sections rigides peuvent nécessiter un routage multicouche, un contrôle d'impédance ou un système de distribution BGA. Les sections flexibles doivent généralement rester plus simples, plus fines et dépourvues de densité de cuivre excessive. Le revêtement, l'adhésif, les raidisseurs et le type de cuivre doivent être clairement spécifiés.
Lorsque des cartes compactes nécessitent un routage dense, les circuits imprimés HDI pour la robotique peuvent être associés à des circuits rigides-flexibles, mais cela augmente le coût et la complexité du processus. La structure combinée doit être revue avant que le routage ne devienne trop contraignant.
Conception des zones de transition et des raidisseurs
La transition entre les sections rigides et flexibles constitue un point de défaillance fréquent. Le cuivre ne doit pas présenter de rétrécissement brutal, les vias doivent être éloignés des zones de courbure et les raidisseurs doivent supporter les zones de connecteurs ou de composants sans exercer de contraintes sur la ligne de courbure.
La panélisation et la manipulation sont également importantes. Les panneaux rigides-flexibles peuvent être endommagés par un dépanélage négligent, une pression excessive des dispositifs de fixation ou des pliages répétés lors de l'assemblage. Les instructions de fabrication doivent préciser les limites de manipulation et l'ordre de pliage.
Exigences en matière d'assemblage, d'inspection, de manutention et d'essais fonctionnels
Assemblage de cartes PCBA pour cartes rigides-flexibles
L'assemblage rigide-flexible exige un support précis lors du placement et du refusion des composants CMS. Les zones flexibles peuvent nécessiter des supports ou des dispositifs de fixation pour garantir leur planéité. Les composants doivent généralement être placés sur des sections rigides, sauf si la conception prévoit clairement le montage de pièces sur des parties flexibles.
Les connecteurs, caméras, capteurs et modules compacts sont souvent situés à proximité de zones flexibles. La conception des circuits imprimés flexibles (FPC) pour caméras et l'assemblage des circuits imprimés pour capteurs de robots sont des sujets connexes . Il convient d'examiner ces conceptions afin de garantir l'accessibilité lors de l'assemblage, la rétention des connecteurs et le pliage après assemblage.
Inspection et test fonctionnel après pliage
L'inspection doit être effectuée avant et après formage, dans la mesure du possible. Une carte peut réussir les tests électriques à plat, mais échouer après pliage si une zone de transition est soumise à des contraintes ou si un connecteur se déplace. Le test fonctionnel doit donc correspondre à l'état mécanique final, lorsque cela est possible.
Les dispositifs de test doivent éviter de trop courber la partie flexible. Les points de programmation, d'alimentation et de mesure doivent rester accessibles sans contraindre la carte à une forme anormale.
Compromis liés à la fiabilité, au coût, à la facilité d'entretien et au remplacement des câbles
Avantages en matière de fiabilité et nouveaux modes de défaillance
La technologie rigide-flexible supprime les connecteurs et les câbles, ce qui peut améliorer la fiabilité. Cependant, elle introduit de nouveaux modes de défaillance : fatigue du cuivre, délamination, fissures du revêtement, contraintes sur les raidisseurs et dommages liés à la manutention lors de l’assemblage. La fiabilité dépend de l’adéquation de la conception aux exigences réelles de flexion.
Les conceptions de robots dynamiques doivent être testées en termes de cycles de mouvement, de température, de vibrations et de stabilité fonctionnelle. Un test de flexion statique est insuffisant si la flexion est amenée à évoluer tout au long de la durée de vie du robot.
Décisions relatives aux coûts et à la facilité d'entretien
Le coût des systèmes rigides-flexibles dépend du nombre de couches, du nombre de couches flexibles, du choix des matériaux, des raidisseurs, de l'utilisation des panneaux et de la manutention lors de l'assemblage. Ils peuvent réduire le coût total en éliminant plusieurs connecteurs et faisceaux de câbles, mais peuvent augmenter le coût de remplacement si l'ensemble doit être changé.
Le coût doit être évalué en tenant compte de l'analyse des coûts des circuits imprimés flexibles , de la main-d'œuvre d'assemblage, de la fiabilité sur le terrain et de la stratégie de réparation. La carte nue la moins chère n'est pas forcément la solution la plus économique.
Planification du prototypage et de la production des circuits imprimés pour la robotique rigide-flexible
Prototype avec conditions de pliage réelles
Les prototypes rigides-flexibles doivent être testés dans leurs conditions mécaniques réelles. La validation électrique à plat est utile, mais incomplète. Le prototype doit être plié, installé, soumis à des vibrations et utilisé selon le mouvement prévu afin d'identifier rapidement les points de contrainte.
Les ingénieurs doivent documenter le sens de pliage, le rayon de courbure, la position du raidisseur, la méthode d'installation et les précautions de manipulation acceptables. Ces détails constituent les instructions de fabrication du prototype.
Contrôles de production pour la manutention flexible répétable
La production doit maîtriser l'utilisation des dispositifs de fixation, la séquence de pliage, les critères d'inspection, l'emballage et la manipulation par l'opérateur. Les cartes rigides-flexibles peuvent être endommagées après les tests électriques si elles sont emballées ou pliées incorrectement.
La planification des opérations d'assemblage de circuits imprimés par robot doit prendre en compte les différentes options de livraison : à plat, préformée, intégrée à un sous-ensemble ou testée après formage. Chaque option modifie le déroulement du processus.
Détails du dossier de demande de devis qui améliorent la précision des offres
Pour une demande de devis pour un circuit imprimé robotique rigide-flexible, veuillez inclure le rayon de courbure, la direction de courbure, le nombre de cycles de courbure requis, les dimensions à plat et formées, le dessin du raidisseur, l'empilement, le placement des composants, la séquence de pliage et l'état de test final.
- Classification statique ou dynamique de la flexion pour chaque zone de flexion
- rayon de courbure minimal et nombre de cycles attendu
- matériau, épaisseur et emplacement du raidisseur
- Zones d'exclusion des composants dans les zones de coude et de transition
- exigences relatives aux dispositifs de fixation ou aux supports lors de l'assemblage SMT
- que le test soit effectué à plat, plié ou installé
Vérifications de la mise en production avant la mise à l'échelle
Avant la mise en production, la carte rigide-flexible doit être validée en conditions réelles d'utilisation mécanique. Les tests électriques à plat ne garantissent pas la résistance des zones de transition et des courbures dynamiques aux mouvements du robot.
Ces vérifications de version aident les utilisateurs, les moteurs de recherche, les ingénieurs et les équipes d'achat à comprendre que la page ne se contente pas d'expliquer un concept, mais qu'elle établit un lien concret avec la fabrication de circuits imprimés, l'assemblage de cartes électroniques, la planification des tests et les décisions d'approvisionnement.
Erreurs courantes de conception et de fabrication à éviter
Les erreurs courantes dans la conception de circuits imprimés pour robots rigides-flexibles incluent la définition du circuit électrique avant la définition du chemin de pliage, le placement du cuivre ou des vias trop près des zones de pliage, l'utilisation de règles statiques-flexibles pour les joints mobiles et l'omission de la séquence de pliage dans la documentation de production.
- Le rayon de courbure n'est pas indiqué dans le dossier de fabrication.
- L'exigence relative au cycle dynamique est absente de la demande de prix.
- L'emplacement du raidisseur n'est pas clairement indiqué sur les dessins.
- composants ou vias placés dans des zones de contrainte de flexion
- Test fonctionnel effectué uniquement en condition plane
- Instructions d'expédition et de manutention non définies pour les planches formées
Support à la fabrication et à l'assemblage de circuits imprimés pour robots rigides-flexibles de Highleap Electronics
Ce que doit inclure le dossier de fabrication
Highleap Electronics examine les données de fabrication des circuits imprimés, les fichiers d'assemblage, la nomenclature et les exigences de test avant la production. Pour les circuits imprimés robotiques rigides-flexibles, le dossier de demande de devis doit inclure les fichiers Gerber ou ODB++, l'empilement rigide-flexible, le rayon de courbure, le nombre de cycles de pliage requis, le schéma des raidisseurs, la nomenclature, le fichier de placement des composants, le plan d'assemblage, les instructions de pliage, le plan de test et une estimation du volume de production. Ces éléments permettent d'identifier les risques liés à l'empilement, les problèmes d'approvisionnement, les contraintes d'assemblage, la couverture des tests et le coût de production avant le lancement de la fabrication.
Un dossier complet réduit également les échanges de courriels. Lorsque l'usine a une vue d'ensemble des spécifications électriques, des contraintes mécaniques, du volume prévu et des exigences d'inspection, elle peut fournir un meilleur retour d'information sur la fabrication et un devis plus réaliste.
Comment Highleap aide à transformer les intentions de conception en circuits imprimés réalisables
La conception de systèmes robotiques rigides-flexibles est délicate car le routage électrique, la mécanique de la flexibilité, la manutention lors de l'assemblage et les mouvements sur le terrain influent tous sur la fiabilité. Highleap propose des services de fabrication, d'assemblage CMS et traversant, d'analyse des fournisseurs, de documentation des processus, de planification des tests fonctionnels et de transfert de production pour ses clients du secteur de la robotique.
Pour l'interconnexion de joints, les capteurs compacts, les nacelles de drones, les modules de caméra ou l'électronique de robots pliables, le schéma de fabrication rigide-flexible peut être examiné avant la fabrication. Demandez une analyse de la fabrication et de l'assemblage des circuits imprimés.
Ce que les acheteurs doivent vérifier avant de choisir un fournisseur de PCB/PCBA
Lors de l'approvisionnement en circuits rigides-flexibles, il convient de vérifier si le fournisseur s'enquiert du mouvement, du rayon de courbure, des raidisseurs, des supports d'assemblage et des conditions de test finales. Un bon fournisseur considère la fabrication de circuits rigides-flexibles comme un processus électromécanique à part entière, et non comme un simple empilement de circuits imprimés.
Le fournisseur doit être en mesure d'expliquer les principaux facteurs de coûts, les risques liés à la fabrication, les exigences de test et la documentation requise pour la carte de circuit imprimé du robot. Ce type de réponse est plus pertinent pour le référencement naturel et l'intelligence artificielle, car il établit un lien entre la terminologie technique et les décisions d'achat concrètes.
FAQ sur les circuits imprimés rigides-flexibles pour la robotique
Qu'est-ce qu'un circuit imprimé rigide-flexible en robotique ?
Il s'agit d'un circuit imprimé qui combine des zones rigides avec des sections flexibles, permettant à l'électronique du robot de se replier, de s'adapter à des espaces compacts ou de franchir des articulations mobiles avec moins de câbles.
Quand un robot doit-il utiliser des câbles rigides-flexibles plutôt que des câbles câblés ?
La technologie rigide-flexible est utile lorsque les câbles engendrent des problèmes d'espace, de fiabilité, de main-d'œuvre d'assemblage, d'intégrité du signal ou de défaillance des connecteurs qui justifient la complexité de fabrication supplémentaire.
Quelle est la différence entre la flexion statique et la flexion dynamique ?
La flexion statique se produit lors de l'assemblage et reste fixe. La flexion dynamique se produit de manière répétée pendant le fonctionnement, ce qui exige un rayon de courbure plus important et des règles de conception relatives à la fatigue du cuivre.
Pourquoi le rayon de courbure est-il important pour les circuits imprimés rigides-flexibles ?
Un faible rayon de courbure augmente les contraintes sur le cuivre et peut réduire la durée de vie des composants flexibles. Le rayon de courbure doit être adapté au mouvement et au nombre de cycles prévus.
Les circuits imprimés rigides-flexibles peuvent-ils être utilisés avec l'interface HDI ?
Oui, mais l'association d'une technologie rigide-flexible avec l'interface HDI augmente les coûts et la complexité du processus. Elle est généralement réservée aux produits compacts avec une forte densité de BGA ou des exigences de routage à haute vitesse.
Comment tester les circuits imprimés rigides-flexibles des robots ?
Les tester électriquement et, lorsque cela est possible, après pliage ou installation afin de vérifier la contrainte dans la zone de transition, la position du connecteur et le comportement fonctionnel final.

messages recommandés

RT duroid 6002 PCB Devis et empilement
Cette page gère la tâche de définition de la citation et de l'empilement...

Taconic RF 35 vs RO4350B PCB
Table des matières : RF-35 vs RO4350B : Approvisionnement et…

Fabrication de circuits imprimés pour filtres TMM6
Table des matières Pourquoi les concepteurs de filtres micro-ondes utilisent...

Fabrication de circuits imprimés pour filtres TMM4
La fabrication des circuits imprimés pour filtres TMM4 est contrôlée par...
Comment obtenir un devis pour les PCB
Nous réalisons une analyse DFM/DFA et vous fournissons un rapport. Vous pouvez télécharger vos fichiers en toute sécurité sur notre site web. Pour vous établir un devis, nous avons besoin des informations suivantes :
-
- Gerber, ODB++ ou .pcb, spécifications.
- Liste de nomenclature si vous avez besoin d'un assemblage
- Quantité
- Temps de rotation
Pour les services PCBA, veuillez fournir votre nomenclature (BOM) et toute instruction d'assemblage spécifique. Nous proposons également des analyses DFM/DFA pour optimiser la fabricabilité et l'assemblage de vos conceptions, garantissant ainsi un processus de production fluide.