
AMR- und AGV-Roboter-Leiterplatte für Navigation, Batteriebetrieb, Sicherheit und Flottenzuverlässigkeit
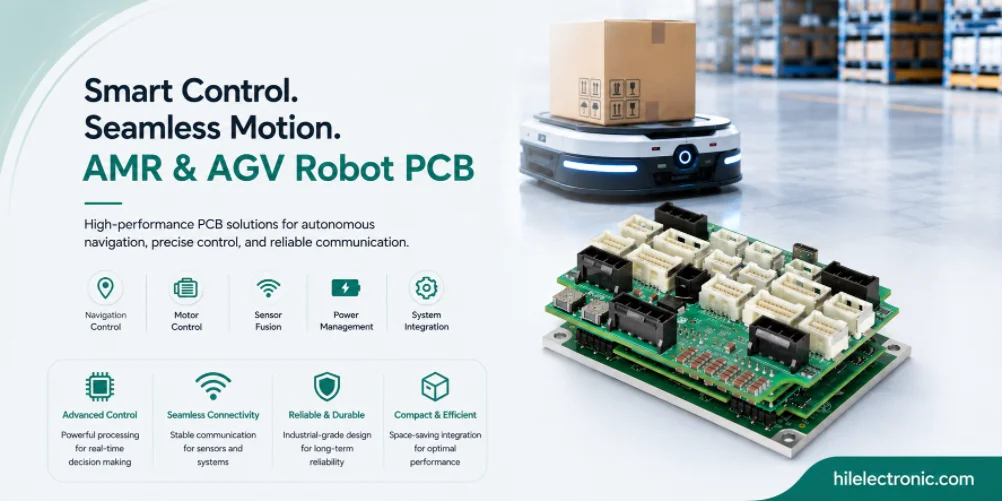
AMR- und AGV-Roboter-Leiterplatten unterstützen mobile Plattformen, die Materialien in Lagerhallen, Fabriken, Krankenhäusern, Logistikzentren und Gewerbebetrieben transportieren. Ihre Platinen müssen batteriebetriebenen Betrieb, Navigationssensoren, Sicherheitsscanner, Motorsteuerung, drahtlose Kommunikation, Ladeschnittstellen und eine robuste Bauweise gegen Vibrationen und Stöße vereinen.
Dieser Leitfaden erläutert die Elektronik- und Fertigungsanforderungen von AMR- und AGV-Plattformen. Er behandelt Navigationsarchitektur, Bewegungskonfiguration, Nutzlasthandling, Sicherheit in gemeinsam genutzten Bereichen, Batterie- und Ladekonzept, Flottenwartung und Produktionstests. Die FAQ wurden als Branchenleitfaden neu formuliert und stellen keine anbieterzentrierten Vertriebsantworten mehr dar.
Was zeichnet AMR- und AGV-Elektronik aus?
Rolle im Robotersystem
Autonome mobile Roboter (AMR) und fahrerlose Transportsysteme (AGV) sind batteriebetriebene mobile Plattformen, die Lasten in Lagerhallen, Fabriken und anderen Anlagen transportieren. Ihre Elektronik unterscheidet sich von der stationärer Industrieroboter, da sie batteriebetrieben sind, autonom (AMR) oder entlang vorgegebener Pfade (AGV) navigieren, in von Menschen genutzten Bereichen operieren und auch rauer Behandlung standhalten müssen. Was zeichnet die Elektronik von AMR/AGV aus?
- Batteriebetrieb: Batteriemanagement und Energieeffizienz bestimmen die Laufzeit direkt. Jedes Watt zählt.
- Autonome Navigation: LIDAR, Kameras und Sensorfusion für AMR. Magnetband, QR-Codes oder Reflektoren für AGV.
- Nutzlasthandling: Hebevorrichtungen, Rollen, Arme oder spezielle Nutzlastschnittstellen. Anwendungsspezifische Elektronik.
- Sicherheit in gemeinsam genutzten Räumen: Sicherheitsscanner, Not-Aus-Schalter und dynamisches Verhalten gemäß ISO 3691-4 für AGV oder ANSI R15.08 für AMR.
- Drahtlose Kommunikation: WLAN-Standard; einige Plattformen nutzen 5G oder privates LTE. Mobilfunk für Lieferungen im Freien.
- Robuste Konstruktion: Stöße und Vibrationen durch unebene Böden und die Handhabung von Nutzlasten.
Zu kontrollierende Designrisiken
Bei Leiterplatten für AMR und AGV sollte die Fertigungstauglichkeit berücksichtigt werden, bevor die Platzierung der Steckverbinder, die Gehäusepassung, der Zugang zu den Testvorrichtungen, die Wärmeleitwege und die Kabelbaumführung endgültig festgelegt werden. Nachträgliche Änderungen an diesen Details führen in der Regel zu mechanischen Nacharbeiten, einer Neukonstruktion der Testvorrichtungen oder Kompromissen bei der Zuverlässigkeit, die durch eine frühzeitige DFM-Prüfung hätten vermieden werden können.
Bei der Bauteilauswahl sollten Lebenszyklusstatus, zugelassene Alternativen, Gehäuseverfügbarkeit, Temperaturbereich und gegebenenfalls Sicherheits- oder Isolationswerte berücksichtigt werden. Leiterplatten für AMR und AGV verbleiben oft länger in Produktion oder Betrieb als Unterhaltungselektronik, sodass ungelöste Beschaffungsrisiken nicht nur den Einkauf, sondern auch den Kundendienst betreffen.
Auf Systemebene sollte die Leiterplatte anhand ihrer Funktion, Umgebungsbedingungen, Lebensdauer und Testabdeckung spezifiziert werden, nicht nur anhand des Schaltplans. Dadurch wird der häufige Fehler vermieden, eine technisch korrekte Leiterplatte zu fertigen, die sich jedoch nur schwer montieren, warten oder nach dem Einbau in den Roboter nicht ausreichend robust ist.
Die Navigationselektronik unterliegt häufig denselben Timing- und Leistungsbeschränkungen wie die Roboterkameraplatine und die Sensorschnittstellenbaugruppe.
Navigationsarchitektur: SLAM, Festpfad, Referenzpunkte, GPS
Architekturoptionen für die Navigationsarchitektur
Die Navigationsarchitektur von AMR und AGV unterscheidet sich erheblich. Die wichtigsten Navigationsansätze sind:
- LIDAR SLAM: Simultane Lokalisierung und Kartierung. Standard für AMR; keine feste Infrastruktur erforderlich.
- Kamera-Schlag: Bildbasierte Navigation. Kostengünstiger als LIDAR; weniger robust in strukturlosen Umgebungen.
- Fester Pfad folgt: Magnetband, aufgemalte Linien oder eingebettete Drähte. Standard-AGV; keine On-Board-Kartierung erforderlich.
- fiduzialbasiert: QR-Codes oder reflektierende Markierungen an bekannten Positionen. Gängiger hybrider AGV/AMR-Ansatz.
- GPS: Mobile Roboter für den Außenbereich. Erfordert freie Sicht zum Himmel; wird bei Signalverlust durch eine IMU ergänzt.
- UWB: Ultrabreitband-Positionierung. Präzise Indoor-Positionierung, wo erforderlich.
Validierungsanforderungen für die Navigationsarchitektur
Die Zuverlässigkeit hängt von der Einhaltung der in die Leiterplatte integrierten Toleranzen ab: Kupferbreite, Isolationsabstand, Wärmeableitung, Steckverbinderbefestigung, Bauteilreduzierung und Inspektionsabdeckung. Die Fertigung sollte diese Merkmale überprüfen, anstatt die Leiterplatte als generische Baugruppe mit einem allgemeinen Gut/Schlecht-Test zu behandeln.
Die Wartungsfreundlichkeit sollte durch beschriftete Anschlüsse, leicht zugängliche Testpunkte, eindeutige Platinenvarianten und die Nachverfolgung der Seriennummern gewährleistet werden. Wenn ein Roboter im Einsatz ausfällt, ermöglicht eine gute Diagnose auf Platinenebene dem Serviceteam, das Problem schnell zu isolieren, anstatt große Baugruppen auszutauschen oder den gesamten Roboter zurückzusenden.
Grundsätzlich gilt: Wählen Sie die einfachste Konstruktion, die dennoch die Anforderungen an Signalgebung, Sicherheit, Wärmeentwicklung und Mechanik erfüllt. Eine Überdimensionierung erhöht die Kosten, während eine Unterdimensionierung Nacharbeiten bei Tests oder im Feldeinsatz verursacht.
Bewegungskonfiguration: Differenzial, Kompaktlenker, Ackermann, Omnidirektional
Auswahlkriterien für die Bewegungskonfiguration
Die Bewegungssteuerung von AMR/AGV-Antrieben erfolgt typischerweise über differentielle oder omnidirektionale Konfigurationen. Die wichtigsten Konfigurationen sind:
- Differentialantrieb: Zwei unabhängige Antriebsräder plus Lenkrollen. Simpel, günstig, üblich bei AMR-Lagerhallen.
- Kompaktlader: Vier angetriebene Räder, jedes unabhängig voneinander. Bessere Traktion; höhere Leistung.
- Ackermann-Lenkung: Pkw-ähnliche Lenkung. Üblich bei Outdoor- und Lieferplattformen.
- Omnidirektional: Mecanum- oder schwedische Räder ermöglichen seitliche Bewegungen. Häufig dort eingesetzt, wo eine seitliche Positionierung erforderlich ist.
- Verfolgt: Ketten statt Räder. Robust; häufig auf Außen- und Baustellenplattformen eingesetzt.
Wie sich die Bewegungskonfiguration auf Kosten und Zuverlässigkeit auswirkt
Der Umfang der Tests skaliert mit den Zuverlässigkeitsanforderungen. Anwendungen für Endverbraucher benötigen einen geringeren Umfang als industrielle Anwendungen, industrielle Anwendungen einen geringeren als medizinische Anwendungen und medizinische Anwendungen einen geringeren als sicherheitskritische Anwendungen. Die Anpassung des Testumfangs an die tatsächlichen Anforderungen schont das Kostenbudget und gewährleistet gleichzeitig die für die Anwendung notwendige Zuverlässigkeit.
Die Fertigungsdokumentation wird in der Designphase oft vernachlässigt und ist nachträglich teuer zu erstellen. Einzelstückprüfprotokolle, die während der Produktion erfasst werden, unterstützen Felduntersuchungen Jahre später; die Chargenrückverfolgbarkeit von Komponenten ermöglicht die Analyse von Retouren aus dem Feld. Programme, die die Dokumentation frühzeitig planen, verfügen über die benötigten Aufzeichnungen; Programme, die die Dokumentation später hinzufügen, verlieren oft die gewünschten Daten.
Nutzlasthandling: Förderband, Hebezeug, Manipulator, Zuführung
Wichtige Konstruktionsentscheidungen für die Nutzlasthandhabung
Die Elektronik zur Nutzlasthandhabung hängt von der jeweiligen Anwendung ab. Gängige Nutzlastschnittstellen sind:
- Förderband oben: Angetriebene Rollen oder ein Förderband auf dem Roboter. Motorsteuerung plus Sensoren zur Erkennung der Nutzlast.
- Hubplatte: Hubplatte zur Paletten- oder Wagenaufnahme. Aktuatorsteuerung mit Positionserfassung.
- Arm oder Manipulator: Montierter Manipulator für Pick-and-Place-Anwendungen. Verwendet häufig separate Gelenkantriebselektronik.
- Wagenanschluss: Automatisierte Kupplung an gezogene Wagen. Sensor- und Aktorschnittstelle zur Erfassung des Verbindungsstatus.
- Verkauf: Zugangskontrolle für Lieferroboterfächer. Aktoren, Schlösser und Benutzerschnittstellen.
- Sortierung: Schnittstelle für automatisierte Sortierung. Sensor und Aktor für die Sortierlogik.
Fertigungs- und Zuverlässigkeitsaspekte
Die Transparenz der Lieferkette während der Produktion beeinflusst sowohl Kosten als auch Zuverlässigkeit. Hersteller mit aktiver Beschaffungskompetenz können Engpässe abfangen, die andernfalls zu Produktionsausfällen führen würden; Hersteller ohne aktive Beschaffungskompetenz geben Lieferengpässe an ihre Kunden weiter. Der Nutzen aktiver Beschaffung ist bei branchenweiten Engpässen am höchsten und bei stabiler Versorgungslage am niedrigsten.
Iterationszyklen im Designprozess profitieren von einem engen Feedback zwischen Design und Fertigung. Ein Fertigungspartner, der zeitnahes DFM-Feedback liefert, ermöglicht schnelle Iterationen; ein Partner mit langsamem oder oberflächlichem Feedback verlangsamt den Iterationsprozess entsprechend. Projekte, die Fertigungspartner unter anderem nach der Qualität des Feedbacks auswählen, durchlaufen die Prototypenphase in der Regel schneller als Projekte, die sich ausschließlich am günstigsten Angebot orientieren.
Sicherheitsarchitektur für gemeinsam genutzte menschliche Räume
Architekturoptionen für sichere Architektur in gemeinsam genutzten menschlichen Räumen
Die Sicherheitsarchitektur des AMR/AGV erfüllt die Standards für mobile Robotik in gemeinsam genutzten Räumen. Die wichtigsten Sicherheitsmerkmale sind:
- Sicherheitsscanner: Ein Laserscanner erkennt Personen im Fahrweg des Roboters. Je nach erkannter Nähe wird die Geschwindigkeit reduziert oder der Roboter angehalten.
- Not-Halt: Physische Stopptaster am Roboterchassis. Redundante Hardwarepfade.
- Stoßstangensensoren: Erkennung von physischem Kontakt. Backup für scannerbasierte Vermeidung.
- Geschwindigkeitsüberwachung: Sichere Geschwindigkeitsregelung; überwachte Geschwindigkeitsbegrenzungen. Erfüllt die Leistungsstufe d oder höher für sicherheitskritische Anwendungen.
- Warngeräte: Akustische und visuelle Warnungen während der Bewegung. Lokales Verhalten, das der Umgebung angepasst ist.
- Zonenüberwachung: Der Betrieb ist auf definierte Zonen beschränkt. Dadurch wird verhindert, dass der Roboter in nicht autorisierte Bereiche vordringt.
Validierungsanforderungen an die Sicherheitsarchitektur für gemeinsam genutzte Personenräume
Die Wirtschaftlichkeit verschiedener Produktionsvolumina beeinflusst die Wahl der richtigen Prozesse in unterschiedlichen Produktionsgrößen. Verfahren, die sich bei 100,000 Einheiten pro Jahr amortisieren, sind selten schon bei 500 Einheiten rentabel; Verfahren, die bei Prototypen sinnvoll sind, erweisen sich bei hohen Stückzahlen selten als sinnvoll. Die Anpassung des Fertigungsansatzes an das tatsächliche Produktionsvolumen ist entscheidend für die wirtschaftliche Rentabilität jedes Produktionsvolumens.
Die Anforderungen an die behördliche Zertifizierung variieren je nach Anwendung und Markt erheblich. Die von Kunden einzureichenden Nachweise aus der Fertigung können von minimal (Konsumgüter in unregulierten Märkten) bis umfangreich (Medizinprodukte mit kurzen Aufbewahrungsfristen) reichen. Programme, die Zertifizierungsanforderungen bereits bei der Angebotserstellung festlegen, gewährleisten eine korrekte Einrichtung der Fertigung; Programme, die Zertifizierungsanforderungen später hinzufügen, erfordern mitunter Prozessanpassungen.
Die angestrebten Laufzeiten hängen von der Batteriemanagement-Leiterplatte , der Stromverteilungselektronik und einem Beschaffungsplan ab, der die Flottenwartung unterstützen kann.
Batterie- und Energiemanagement für die Laufzeit
Elektrische und thermische Anforderungen
Batterie- und Energiemanagement von AMR/AGVs beeinflussen die Wirtschaftlichkeit des Betriebs direkt. Die wichtigsten Aspekte sind:
- Batteriechemie: LFP-Standard für seine Zyklenlebensdauer; NMC, wo die Energiedichte wichtiger ist als die Zyklenlebensdauer.
- Gebührenverwaltung: Gelegenheitsladung im Leerlauf; planmäßige Ladung im Hafen. Das Ladeverhalten beeinflusst den Flottenbetrieb.
- Genauigkeit der Ladezustandsanzeige: Es wirkt sich darauf aus, wann Roboter zur Ladung zurückkehren. Unzureichende Genauigkeit führt dazu, dass Roboter liegen bleiben oder Laufzeit verschwendet wird.
- Regeneratives Bremsen: Gewinnt Energie beim Bremsen zurück. Geringer Effizienzgewinn; nützlich bei Anwendungen mit hoher Zyklenzahl.
- Leistungsmodi: Standby-, Aktiv- und Schnellstartmodus. Beeinflusst den Gesamtenergieverbrauch über die gesamte Lebensdauer der Flotte.
Produktionstest und Fehlermodi
Die gebündelte Produktion bei einem einzigen Fertigungspartner sichert das über Produktgenerationen hinweg angesammelte institutionelle Wissen. Ein Partner, der bereits mehrere Generationen ähnlicher Produkte hergestellt hat, kennt die spezifischen Probleme, die auftreten, die Prozessoptimierungen zur Ertragssteigerung und die bewährten Konstruktionsmuster. Dieses Wissen lässt sich nicht ohne Kosten auf neue Partner übertragen.
Der kontinuierliche Dialog zwischen Entwicklung und Fertigung verbessert langfristig sowohl die Produkte als auch die Lieferantenbeziehung. Die an die Entwicklung zurückgemeldeten Ausbeutedaten tragen zur Designoptimierung bei; die aus dem Feld zurückgemeldeten Daten ermöglichen Verbesserungen in Design und Fertigung. Programme, in denen dieser Dialog aktiv gepflegt wird, verbessern sich über Produktgenerationen hinweg.
Für angrenzende Designentscheidungen siehe die BMS-Leiterplatte für mobile Akkupacks und die Stromverteilungs-Leiterplatte für mobile Plattformen.
Bei Pilot- und Flottenaufbauten sollte die Verfügbarkeit von Komponenten durch den Beschaffungssupport für elektronische Komponenten überprüft werden , bevor der Roboter in die Serienproduktion geht.
Herstellung von AMR- und AGV-Leiterplatten bei Highleap
DFM-Prüfung vor der Produktion
Highleap fertigt Elektronik für AMR/AGVs, die speziell auf die Bedürfnisse mobiler Roboter zugeschnitten ist. Zu den spezifischen Funktionen gehören:
- Vibrations- und Stoßfestigkeit: Komponentenauswahl und Montage zur Unterstützung der Belastung mobiler Plattformen.
- Batterie und Stromverteilung: Integrierte Fertigung von Gebäudeleittechnik und Stromverteilern.
- Integration von Navigationssensoren: LIDAR-Schnittstellenplatinen, Kameraplatinen und Sensorfusionsplatinen.
- Bewegungskontrolle: Differential-, Skid-Steer- und omnidirektionale Antriebsplatinen.
- Drahtlose Kommunikation: Wi-Fi, LTE und spezielle drahtlose Integration.
- Sicherheitszertifizierte Fertigung: Unterstützung bei der Einreichung von Zertifizierungsanträgen nach ISO 3691-4 und ANSI R15.08.
Test, Rückverfolgbarkeit und Build-Übergabe
Die Fertigungsprozesse in der Robotik vereinen Methoden aus verschiedenen traditionellen Elektronikbereichen: Kostendisziplin und Serienfertigung aus der Unterhaltungselektronik, Zuverlässigkeitstechnik und lange Lebensdauer aus der Industrieelektronik, Vibrations- und Umweltverträglichkeit aus der Automobilelektronik sowie Dokumentation und Rückverfolgbarkeit aus der Medizintechnik. Die Robotik profitiert von dieser Kombination.
Programme, die die Fertigung als strategische Komponente betrachten – Investitionen in Lieferantenbeziehungen, Austausch von Prognoseinformationen, Kapazitätskoordination – erzielen in der Regel bessere Ergebnisse als Programme, die die Fertigung transaktionsorientiert angehen. Der transaktionsorientierte Ansatz spart zwar Verhandlungszeit, verzichtet aber auf die langfristigen Vorteile einer partnerschaftlichen Zusammenarbeit mit Lieferanten.
Häufig gestellte Fragen zu AMR- und AGV-Roboter-Leiterplatten
Worin besteht der Unterschied zwischen der Elektronik von AMR und AGV?
Fahrerlose Transportsysteme (AGVs) folgen üblicherweise vordefinierten Routen mithilfe von Magnetbändern, Reflektoren, QR-Codes oder integrierten Navigationssystemen. Autonome mobile Fahrzeuge (AMRs) nutzen bordeigene Wahrnehmungs- und Navigationssysteme zur dynamischen Routenplanung. Beide benötigen Motorsteuerung, Sicherheits-, Batteriemanagement-, Kommunikations- und Ladeelektronik, wobei AMRs im Allgemeinen mehr Rechenleistung, Sensoren und Synchronisierung für die Navigation benötigen.
Welche Leiterplatten werden häufig in AMR- und AGV-Robotern verwendet?
Gängige Platinen umfassen einen Hauptcontroller, Motortreiberplatinen, ein Batteriemanagementsystem, eine Stromverteilerplatine, eine Sensorschnittstellenplatine, eine Sicherheits-I/O-Platine, eine Kommunikationsplatine, eine Ladeschnittstellenplatine und nutzlastspezifische Elektronik. Die genaue Zusammenstellung hängt von der Nutzlast, dem Navigationsverfahren, der Batteriespannung, der Flottenkommunikation und den erforderlichen Sicherheitsstandards ab.
Welche Navigationssensoren beeinflussen das AMR-Leiterplattendesign?
AMRs können für den Außeneinsatz LIDAR, Kameras, Tiefensensoren, IMUs, Radencoder, Ultraschallsensoren, UWB oder GPS nutzen. Jeder Sensor beeinflusst die Schnittstellenauswahl, den Leistungsbedarf, die Steckerplatzierung, die Synchronisierung, die EMV-Kontrolle und die mechanische Montage. Sensorplatinen sollten zusammen mit dem Navigationsalgorithmus und dem mechanischen Layout entwickelt werden.
Wie werden Sicherheitsscanner mit der Elektronik von AMR- und AGV-Systemen verbunden?
Sicherheitsscanner werden üblicherweise über sicherheitszertifizierte digitale Ausgänge, industrielles Ethernet oder spezielle Sicherheitsprotokolle angeschlossen, abhängig vom Scanner und der Systemarchitektur. Die Leiterplatte muss eine zuverlässige Stromversorgung, isolierte Eingänge, Diagnoseüberwachung, Not-Aus-Integration und einen definierten sicheren Stopp beim Erkennen einer Person oder eines Hindernisses durch den Scanner gewährleisten.
Wie beeinflusst das Batteriedesign die Anforderungen an AMR- und AGV-Leiterplatten?
Batteriespannung, Kapazität, Entladestrom, Ladeverfahren, Andockstrategie und angestrebte Laufzeit beeinflussen das Leiterplattendesign. Hochstrompfade erfordern unter Umständen dicke Kupferleiter, große Steckverbinder, Wärmemanagement, Einschaltstrombegrenzung und Fehlerschutz. Die Batteriedaten sollten zudem in die Flottensoftware integriert werden, damit die Roboter vor einem Betriebsausfall geladen werden.
Welche Probleme im Leiterplattendesign werden durch Vibrationen und Stöße verursacht?
Mobile Roboter sind Stößen auf dem Boden, Lastverschiebungen, Andockvorgängen und kontinuierlichen Vibrationen ausgesetzt. Leiterplatten benötigen sichere Steckverbinder, korrekte Bauteilausrichtung, Zugentlastung, Montagehalterungen, gegebenenfalls eine Schutzlackierung und Testpunkte, die auch nach Vibrationen zuverlässig funktionieren. Große Bauteile und Batterien erfordern spezielle mechanische Befestigungen, die über reine Lötverbindungen hinausgehen.
Welche Produktionstests sind für AMR- und AGV-Leiterplatten wichtig?
Die Tests sollten die Stromversorgung, die Motorausgänge, die Kommunikationsverbindungen, die Sensorschnittstellen, den Ladepfad, die Sicherheitseingänge, die Firmware-Programmierung, die Stromaufnahme und die Fehlerberichterstattung überprüfen. Bei Flotteneinsätzen helfen Seriennummern, Firmware-Versionsverfolgung und Funktionstestprotokolle, wiederkehrende Probleme im Feldeinsatz bei vielen Robotern zu diagnostizieren.
Was ist bei der Entwicklung von Leiterplatten mit Ladeschnittstelle zu beachten?
Ladeschnittstellenplatinen müssen Ausrichtungstoleranzen, Kontaktverschleiß, Einschaltströme, Überstromschutz, Temperaturüberwachung, Kommunikation mit dem Ladegerät und sicheres Verhalten bei Teilverbindung gewährleisten. Andockroboter benötigen zudem Schutz vor Lichtbögen, Verschmutzung und wiederholten mechanischen Zyklen während der gesamten Nutzungsdauer der Flotte.
Senden Sie AMR- oder AGV-Leiterplattendateien zur DFM- und Flottentestprüfung.

Empfohlen Beiträge

TMM6 Filter-Leiterplattenfertigung
Inhaltsverzeichnis: Warum Mikrowellenfilter-Designer ... verwenden

Taconic RF 35 vs RO4350B Leiterplatte
Inhaltsverzeichnis RF-35 vs RO4350B Beschaffung und...

TMM4 Filter-Leiterplattenfertigung
Die Herstellung der Leiterplatten für den TMM4-Filter wird gesteuert durch...

TMM3 Leiterplattenfertigung für HF-Module
Die Fertigung von TMM3-Leiterplatten ist am sinnvollsten dort, wo das HF-Modul...
So erhalten Sie ein Angebot für Leiterplatten
Wir führen gerne eine DFM/DFA-Analyse für Sie durch und senden Ihnen anschließend einen Bericht zu. Sie können Ihre Dateien sicher über unsere Website hochladen. Für die Erstellung eines Angebots benötigen wir folgende Informationen:
-
- Gerber, ODB++ oder .pcb, Spezifikation.
- Stückliste, wenn Sie eine Montage benötigen
- Die Menge
- Wendezeit
Für PCBA-Dienstleistungen geben Sie bitte Ihre Stückliste (BOM) und alle spezifischen Montageanweisungen an. Wir bieten auch DFM/DFA-Analysen an, um Ihre Designs hinsichtlich Herstellbarkeit und Montage zu optimieren und so einen reibungslosen Produktionsprozess zu gewährleisten.