
Industrielle Kommunikationsgateway-Leiterplatte für Roboter

Moderne Industrieroboter arbeiten selten isoliert. Sie müssen Daten mit SPSen, HMIs, Sicherheitssteuerungen, älteren Feldbussystemen und zunehmend auch mit übergeordneten IT- oder MES-Systemen austauschen. Die Herausforderung besteht darin, dass in Fabrikumgebungen nach wie vor mehrere Generationen inkompatibler Kommunikationsprotokolle – EtherCAT, PROFINET, Modbus, CANopen, RS-485 und andere – zum Einsatz kommen, die jeweils unterschiedliche Timing-Modelle, Spannungsbereiche und Zuverlässigkeitsanforderungen aufweisen.
Eine industrielle Kommunikationsgateway-Leiterplatte überbrückt diese Protokollgrenzen. Sie übersetzt Daten zwischen deterministischen Feldbusnetzwerken und Ethernet-basierten Systemen und gewährleistet dabei Echtzeitfähigkeit, elektrische Isolation und langfristige Zuverlässigkeit auch unter rauen Industriebedingungen. Dadurch unterscheiden sich Gateway-Leiterplatten grundlegend von Netzwerk-Hardware für Endverbraucher oder die IT-Branche.
Dieser Artikel erläutert, wie industrielle Kommunikations-Gateway-Leiterplatten speziell für Robotersysteme entwickelt werden – mit Schwerpunkt auf Protokollanforderungen, Echtzeitbeschränkungen, Isolationsarchitektur, Implementierung der physikalischen Schicht, Verarbeitungsoptionen und Zuverlässigkeit unter Umgebungsbedingungen.
Inhaltsverzeichnis
Was eine industrielle Kommunikationsgateway-Leiterplatte ist – und warum Roboter darauf angewiesen sind
In Roboter- und Automatisierungssystemen ist eine industrielle Kommunikationsgateway-Leiterplatte nicht einfach nur ein Protokollkonverter. Sie fungiert als Echtzeit-Kommunikationsrückgrat, das Bewegungssteuerungen, Sensoren, Sicherheitssysteme, SPSen und Überwachungsnetzwerke verbindet, die unter grundlegend unterschiedlichen Zeit- und elektrischen Annahmen arbeiten.
Im Gegensatz zu herkömmlichen Netzwerkgeräten benötigen Robotersysteme eine deterministische Kommunikation. Bewegungsbefehle, Rückmeldesignale und Sicherheitsmeldungen müssen innerhalb definierter Zeitfenster und mit streng kontrolliertem Jitter eintreffen. Ein verspätetes oder inkonsistentes Datenpaket ist keine Kleinigkeit – es kann direkt zu instabilen Bewegungen, unerwarteten Stopps oder Sicherheitsfehlern führen.
Aus Sicht des Leiterplattendesigns fallen industrielle Kommunikationsgateways damit in eine eigene Kategorie:
- Sie müssen Echtzeit-Feldbusnetzwerke und Nicht-Echtzeit-Ethernet- oder IP-basierte Systeme überbrücken, ohne dass sich Zeitunsicherheiten ausbreiten können.
- Sie müssen eine galvanische Trennung zwischen mehreren Anschlüssen gewährleisten, um die Geräte zu schützen und Erdschleifen in elektrisch störungsbehafteten Umgebungen zu verhindern.
- Sie müssen unter den für Roboterproduktionslinien typischen Bedingungen von Vibrationen, Temperaturschwankungen und elektromagnetischen Störungen kontinuierlich funktionieren.
- Sie müssen so konstruiert sein, dass sie in der Fertigung konsistent sind, da kleine Abweichungen in Layout, Montage oder Isolationsabstand die Kommunikationsstabilität direkt beeinträchtigen können.
In den folgenden Abschnitten wird erläutert, wie diese Anforderungen in konkrete Designentscheidungen auf Leiterplattenebene für produktionsreife Roboterkommunikationsgateways umgesetzt werden.
Anforderungen an Industrieprotokolle
Die Architektur von Gateway-Leiterplatten wird primär durch die zu unterstützenden Kommunikationsprotokolle bestimmt. Industrieprotokolle unterscheiden sich erheblich hinsichtlich ihres Timing-Verhaltens, ihrer Fehlerbehandlung und ihrer Spezifikationen der physikalischen Schicht, und diese Unterschiede beeinflussen direkt die Schnittstellenschaltung und die Verarbeitungsanforderungen.
- Industrielles Echtzeit-Ethernet: Protokolle wie EtherCAT, PROFINET IRT und EtherNet/IP sind für die deterministische Bewegungssteuerung konzipiert. Um die spezifizierten Zykluszeiten und Jittergrenzen zu erreichen, ist in der Regel Hardwareunterstützung erforderlich, nicht jedoch rein softwarebasierte Lösungen.
- Legacy Fieldbus Networks: PROFIBUS DP, DeviceNet und CANopen sind weiterhin weit verbreitet. Die Gateway-Unterstützung ermöglicht die weitere Nutzung bestehender Geräte bei gleichzeitiger Integration moderner Robotersysteme.
- Serielle und einfache Protokolle: Modbus RTU über RS-485 und ähnliche Protokolle sind tolerant gegenüber einfacher Hardware, erfordern jedoch eine sorgfältige Timeout-Behandlung und Pufferung bei der Anbindung an schnellere Netzwerke.
- Protokollkoexistenz: Ein einzelnes Gateway unterstützt oft mehrere Protokollfamilien gleichzeitig, was parallele Datenpfade erfordert, die den Echtzeitverkehr nicht beeinträchtigen.
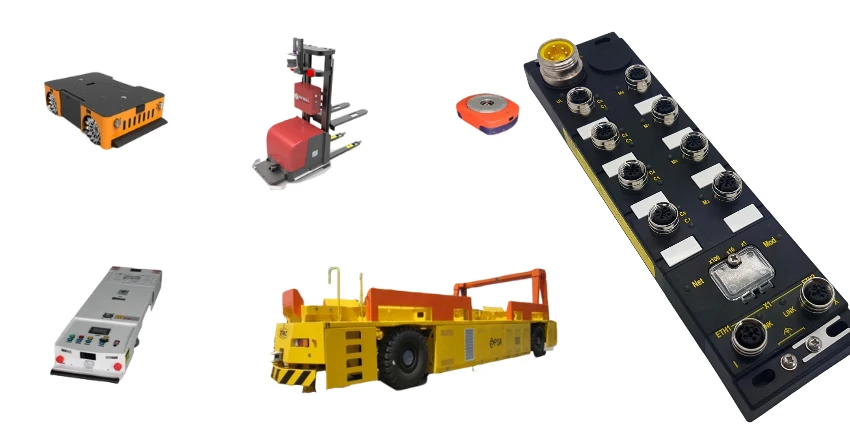
In der Praxis sind Kommunikationsgateways Teil eines umfassenderen Ökosystems der Roboterelektronik, das Bewegungssteuerung, Leistungselektronik, Sensorik und Sicherheitssubsysteme umfasst. Eine Übersicht über die Fertigung und Montage dieser komplexen Roboter-Leiterplatten – einschließlich mehrlagiger Aufbauten und Mixed-Signal-Anforderungen – finden Sie in unserer Referenz für Fertigungs- und Montagedienstleistungen für Roboter-Leiterplatten.
Grundlagen der Echtzeitkommunikation
Industrielle Kommunikation zeichnet sich eher durch Determinismus als durch reinen Durchsatz aus. Roboter sind auf vorhersehbare Zeitabläufe angewiesen, um stabile Bewegungen und koordiniertes Verhalten aufrechtzuerhalten.
- Zykluszeitbudgets: Bewegungssteuerungsnetzwerke arbeiten häufig mit Zykluszeiten von 1–4 ms oder schneller. Jede Verarbeitungsstufe innerhalb des Gateways beansprucht einen Teil dieses Budgets.
- Jitter-Kontrolle: Eine konstante Latenz ist oft wichtiger als eine minimale Latenz. Zufällige Zeitschwankungen können Regelkreise destabilisieren, selbst wenn die durchschnittliche Latenz niedrig ist.
- Uhrensynchronisation: Verteilte Systeme benötigen synchronisierte Uhren. IEEE 1588 PTP erfordert Hardware-Zeitstempelung in Ethernet-PHYs und eine sorgfältige Taktführung auf der Leiterplatte.
Multiport-Isolationsarchitektur
Kommunikationsgateways verbinden Netzwerke, die mit unterschiedlichen Spannungen und Erdungsbezügen arbeiten. Eine ordnungsgemäße Trennung schützt die Geräte, gewährleistet die Sicherheit des Bedieners und verhindert Kommunikationsfehler durch Erdschleifen.
- Port-zu-Port-Isolation: Jede Schnittstelle kann eine galvanische Trennung von anderen Schnittstellen erfordern. Die Isolationswerte müssen Fehlerzustände und transiente Überspannungen berücksichtigen.
- Isolationstechnologien: Digitale Isolatoren unterstützen Hochgeschwindigkeitsverbindungen, Transformatoren bieten eine inhärente Ethernet-Isolation und Optokoppler eignen sich für Schnittstellen mit niedrigerer Geschwindigkeit.
- Kriech- und Luftstrecken: Das Layout der Leiterplatte muss unter Verschmutzungsgrad 2 die industriellen Abstandsanforderungen erfüllen, was häufig Schlitze oder verlängerte Leiterbahnen erfordert.
- Isolierte Leistungsdomänen: Jede isolierte Schnittstelle benötigt typischerweise ihr eigenes isoliertes Netzteil, was die Stromverteilung und das Layout verkompliziert.
Implementierung der physikalischen Schicht
Eine zuverlässige Kommunikation hängt von der korrekten Implementierung der physikalischen Schicht ab, insbesondere in Fabrikumgebungen mit langen Kabeln und hohem elektrischem Rauschen.
- Industrielles Ethernet: Impedanzkontrollierte Leitungsführung, geeignete Magnetik und PHYs, die Echtzeitfunktionen unterstützen, sind für einen stabilen Betrieb unerlässlich.
- RS-485-Schnittstellen: Durch korrekte Terminierung, Vorspannung und Überspannungsschutz werden Signalintegrität und Überlebensfähigkeit sichergestellt.
- CAN und CAN FD: Die Auswahl des Transceivers muss zu den Bitraten und Kabellängen passen, wobei CAN FD schnellere Geräte und eine präzisere Layoutkontrolle erfordert.
- Steckerauswahl: Industriesteckverbinder müssen Vibrationen, Verschmutzungen und wiederholtem Stecken standhalten, ohne die Signalqualität zu beeinträchtigen.

Protokollverarbeitung und Übersetzung
Die Protokollübersetzung erfordert Verarbeitungsressourcen, die auf Datenraten, Komplexität und zeitliche Beschränkungen abgestimmt sind.
- Mikrocontrollerbasierte Designs: Geeignet für Projekte mittlerer Komplexität, erfordert jedoch eine sorgfältige Worst-Case-Analyse.
- FPGA-basierte Lösungen: Bereitstellung deterministischer Zeitsteuerung für anspruchsvolle Echtzeitprotokolle, allerdings auf Kosten einer höheren Entwicklungskomplexität.
- Dedizierte Protokollcontroller: ASIC-basierte Controller optimieren die Leistung für spezifische Protokolle und vereinfachen die Einhaltung von Timing-Vorgaben.
- Speicher und Pufferung: Eine angemessene Pufferung entkoppelt die zeitlichen Unterschiede zwischen den Protokollen und erhält gleichzeitig die Deterministik aufrecht.
Bei der Auswahl von Fertigungspartnern für komplexe Gateway-Platinen sind Kriterien wie Isolationskontrolle, Mixed-Signal-Bestückung und Validierung unter Last entscheidend. Viele dieser Überlegungen überschneiden sich mit denen, die zur Bewertung von Lieferanten für andere Robotersteuerungselektronik herangezogen werden, wie in dieser Checkliste zur Lieferantenbewertung von PCBA für Robotergelenktreiber beschrieben.
Holen Sie sich ein schnelles Angebot
Zuverlässigkeit im industriellen Umfeld
Industrielle Kommunikationsgateways arbeiten in Umgebungen, die die Grenzen der Unterhaltungselektronik überschreiten.
- Betrieb im erweiterten Temperaturbereich: Die Auslegung zielt typischerweise auf einen Temperaturbereich von −40 °C bis +85 °C mit entsprechender Leistungsreduzierung ab.
- EMI-Immunität: Motoren, Antriebe und Schweißgeräte erzeugen erhebliche Störungen, denen das Leiterplattenlayout und die Filterung standhalten müssen.
- Lange Lebensdauer: Von Robotern wird erwartet, dass sie viele Jahre lang im Einsatz sind, weshalb eine Lebenszyklusplanung der Komponenten unerlässlich ist.
- Produktionskonsistenz: Die Stabilität der Kommunikation hängt von einer gleichbleibenden Fertigung und Montage über die gesamte Produktionsmenge hinweg ab.
Zusammenfassend lässt sich sagen, dass eine industrielle Kommunikationsgateway-Leiterplatte für Robotersysteme eine echtzeitrelevante, sicherheitsrelevante Komponente und keine generische Netzwerkplatine ist. Die Berücksichtigung von Protokolldiversität, Timing-Deterministik, Isolationsintegrität und Umweltrobustheit auf Leiterplattenebene ist essenziell für eine stabile Roboternetzwerkintegration und langfristige Zuverlässigkeit im Feldeinsatz.

Empfohlen Beiträge

Hersteller von Al2O3-Keramik-Leiterplatten für Präzisionskeramikschaltungen
HIGHLEAP ELECTRONICS · Aluminiumoxid-Keramikschaltung...

Hersteller von Prototypen-Leiterplattenbestückung
Highleap Electronics ist ein Prototypenhersteller für Leiterplattenbestückung...

Spezial-Leiterplatten für OEM-Produkte
Highleap Electronics / PCB + PCBA...
Leiterplattenfertigung und -bestückung
Highleap Electronics bietet Leiterplattenfertigung und -bestückung an...
So erhalten Sie ein Angebot für Leiterplatten
Lassen Sie uns die DFM/DFA-Analyse für Sie durchführen und uns mit einem Bericht bei Ihnen melden.
Sie können Ihre Dateien sicher über unsere Website hochladen.
Um Ihnen ein Angebot erstellen zu können, benötigen wir folgende Angaben:
-
- Gerber, ODB++ oder .pcb, Spezifikation.
- Stückliste, wenn Sie eine Montage benötigen
- Die Menge
- Wendezeit
Neben der Leiterplattenherstellung bieten wir eine umfassende Palette elektronischer Dienstleistungen an, darunter Leiterplattendesign, PCBA (Printed Circuit Board Assembly) und schlüsselfertige Lösungen. Egal, ob Sie Hilfe beim Prototyping, der Designüberprüfung, der Komponentenbeschaffung oder der Massenproduktion benötigen, wir bieten umfassende Unterstützung, um den Erfolg Ihres Projekts sicherzustellen. Für PCBA-Dienste geben Sie bitte Ihre Stückliste (BOM – Bill of Materials) und etwaige spezifische Montageanweisungen an. Wir bieten auch DFM/DFA-Analysen an, um Ihre Designs hinsichtlich Herstellbarkeit und Montage zu optimieren und so einen reibungslosen Produktionsprozess sicherzustellen.