
Erstellen Sie eine produktionsreife Leiterplatte für Robotervision.

Eine Roboter-Vision-Platine ist mehr als nur ein Rechenprozessor. Sie ist eine Echtzeit-Wahrnehmungspipeline, die (1) Sensordaten mit hoher Bandbreite zuverlässig erfassen, (2) diese Daten mit begrenzter Latenz durch den Speicher und einen KI-Beschleuniger übertragen und (3) zeitgestempelte Ergebnisse konsistent an die Steuerungen liefern muss – unabhängig von Temperatur, Vibrationen, elektromagnetischen Störungen und Fertigungstoleranzen. Wenn ein Teil der Leiterplatten-Pipeline an Zuverlässigkeit verliert – sei es Signalintegrität, Stromversorgungsintegrität, thermische Reserve oder Montagekonsistenz –, äußert sich dies im Feld häufig in Form von zufälligen Kameraausfällen, instabiler Latenz bei der Datenerfassung oder sporadischen Neustarts.
Holen Sie sich ein schnelles Angebot
Dieser Artikel konzentriert sich auf Entscheidungen auf Leiterplattenebene, die die Wahrnehmungsstabilität direkt beeinflussen: Lagenaufbau und Materialien, Hochgeschwindigkeits-Routing und Rückleitungen, PDN/EMI-Strategie, Wärmeableitung, Herstellbarkeit und Validierung. Für Teams, die sicherstellen möchten, dass Fertigung und Montage diese Leistungsmargen auch bei Prototypen und Serienfertigung einhalten, bietet unser Leistungsspektrum im Bereich der robotergestützten Leiterplattenfertigung und -bestückung eine Zusammenfassung.
Inhaltsverzeichnis
- Systembudgets: Arbeitslast, Latenz und „Was niemals jittern darf“
- Leiterplattenaufbau & Materialien: Die Grundlage für Hochgeschwindigkeit und DDR
- Sensorschnittstellen: MIPI / USB3 / GigE und Rückwegdisziplin
- DDR & Speicher: Bandbreitenbudgetierung und Timing-Realität
- Stromversorgungsintegrität und EMV: Aufrechterhaltung der Störfestigkeit bei Motorgeräuschen
- Thermisches Design: Dauerhafte Interferenz ohne Drosselung
- DFM/DFA: Konstruktion für wiederholbare Montage und Robustheit im Feld
- Validierung & Test: Nachweis von Verbindungsreserve und Latenz im Produktivbetrieb
1) Systembudgets: Arbeitslast, Latenz und „Was niemals jittern darf“
Bevor Sie ein KI-Modul auswählen oder eine einzelne Leiterbahn routen, definieren Sie Budgets, die sich in Leiterplattenbeschränkungen niederschlagen. Die Bildverarbeitungsleistung wird nicht nur durch die Bildrate (FPS) bestimmt, sondern auch durch die Latenzverteilung unter ungünstigsten Bedingungen und bei anhaltender Laufzeit.
- Arbeitslastdefinition: Detektion < Klassifizierung < Segmentierung < 6-DoF-Pose < dichte Tiefenmessung + Tracking. Jeder Schritt erhöht den Speicherverbrauch und die Rechenlast und wirkt sich somit auf das PDN- und das Wärmedesign aus.
- End-to-End-Latenz: Dies umfasst Belichtung/Auslesung, Übertragung, Vorverarbeitung, Inferenz, Nachbearbeitung und Transport zum Bewegungscontroller. Geben Sie p95/p99-Zielwerte an, nicht nur Mittelwerte.
- Deterministische Grenzen: Entscheiden Sie, welche Ausgänge einen Regelkreis schließen (müssen begrenzt und mit einem Zeitstempel versehen sein) und welche der „Überwachung/Protokollierung“ dienen (kann nach bestem Bemühen erfolgen).
- Umweltannahmen: Lichtschwankungen, Vibrationsunschärfe, Staub, Umgebungstemperatur und elektromagnetische Störungen durch Motorantriebe sollten explizit berücksichtigt werden und nicht erst im Nachhinein bedacht werden.
Ein praktisches Ergebnis ist ein einseitiges Kostenblatt mit Angaben zu Kameraanzahl, Auflösung/FPS, Zielmodell(en), Latenzgrenze (p95/p99), Dauerlaufzeit, Gehäusebeschränkungen und maximaler Leistungsaufnahme. Dadurch wird der häufigste Fehler vermieden: die Auslegung auf Demonstrationsbedingungen statt auf Roboterbedingungen.
2) Leiterplattenaufbau und Materialien: Die Grundlage für Hochgeschwindigkeit und DDR
Bei Bildverarbeitungsplatinen ist der Schichtaufbau keine rein mechanische, sondern eine elektrische Anforderung. MIPI/USB3/PCIe/DDR benötigen alle eine kontrollierte Impedanz, stabile Referenzebenen und vorhersagbare dielektrische Eigenschaften. Ist der Schichtaufbau instabil, sind auch die Augen- und Timing-Margen instabil.
- Stackup definiert durch Schnittstellen: Es wird entschieden, welche Schichten Hochgeschwindigkeitsleitungen enthalten, welche Schichten als unterbrechungsfreie Referenzen dienen und wo die DDR-Topologie implementiert ist. Dadurch werden spätere Kompromisse vermieden, die zu Unterbrechungen im Rückpfad führen.
- Materialauswahl jenseits der Glasübergangstemperatur: Für hohe Geschwindigkeiten sind ein konstanter Dk/Df-Wert und dessen Temperaturverhalten entscheidend. Abweichungen äußern sich in einer Verringerung der Verbindungsreserve und einer Timing-Drift mit steigender Temperatur und zunehmender Baugröße.
- Impedanzkontrolle, die tatsächlich herstellbar ist: Die Zielimpedanz muss einer realisierbaren Leiterbahngeometrie und Toleranzbereichen entsprechen. „100 Ω Differenz“ ist bedeutungslos, solange sie nicht mit einer kontrollierten dielektrischen Dicke und der Prozessfähigkeit verknüpft ist.
Hohe Leiterbahndichte und stabile Impedanz erfordern häufig eine HDI-Konstruktion. Bei Designs mit eng beieinanderliegenden BGAs, dicht gepackten Breakout-Leiterplatten oder kurzen Hochgeschwindigkeitskanälen sollten Sie die HDI-Leiterplattenstruktur frühzeitig prüfen, damit der Lagenaufbau ausreichend Spielraum für die Leiterbahnführung bietet und spätere Kompromisse vermieden werden.
3) Sensorschnittstellen: MIPI / USB3 / GigE und Rückwegdisziplin
Zeitweise auftretende Bildverarbeitungsfehler bei Robotern werden häufig durch Probleme mit dem Signal-/Rückweg und nicht durch die „Kamera-Firmware“ verursacht. Die Leiterplatte muss die Kanalintegrität unter elektromagnetischen Störungen, Vibrationen und Temperaturschwankungen gewährleisten.
- MIPI CSI-2 Signalintegrität: Mehrspurige Differenzialverbindungen erfordern kontrollierte Impedanz, geringe Phasenverschiebung und kontinuierliche Referenzsignale. Der häufigste Fehler liegt nicht im Differenzialpaar selbst, sondern in Unterbrechungen des Rückpfads durch Flächentrennungen, Lücken oder schlecht ausgeführte Übergänge.
- Verbinder und Flex als Teil des Kanals: Leiterplatten-zu-FPC-Steckverbinder, Mezzanine-Steckverbinder und Kabelkonfektionen führen zu Unterbrechungen. Behandeln Sie diese als Teil des Kanalbudgets und nicht als „außerhalb des Leiterplattenumfangs“.
- Abwägungen zwischen USB 3 und Gigabit-Ethernet: Sie ermöglichen größere Entfernungen und eine flexible Kameraplatzierung, erhöhen aber die Anfälligkeit für Gleichtaktstörungen und elektrostatische Entladungen. Layout, Abschirmungs-/Verbindungsabsicht und Platzierung der Schutzvorrichtungen müssen so definiert werden, dass der „Port-Schutz“ nicht durch die Verringerung der Sicherheitsabstände beeinträchtigt wird.
- Synchronisierung mehrerer Kameras: Wenn Sie Stereo- oder Multi-View-Konsistenz benötigen, reduzieren Hardware-Trigger und abgestimmtes Routing die Drift im Vergleich zur reinen Software-Synchronisierung unter CPU/GPU-Last.
4) DDR & Speicher: Bandbreitenbudgetierung und Timing-Realität
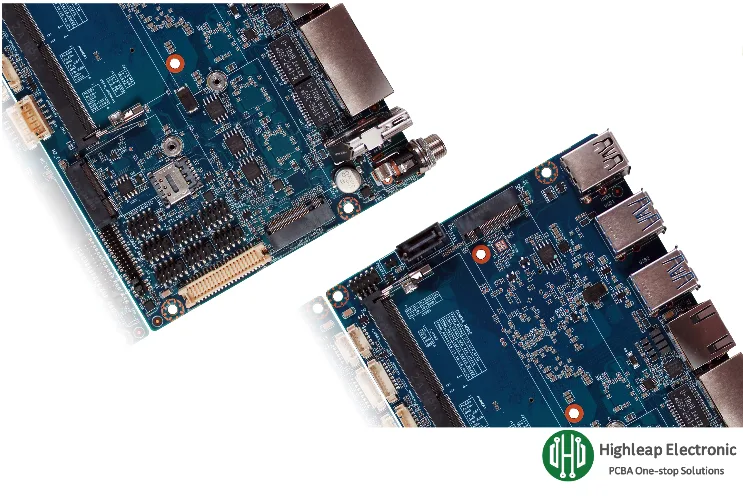
Bildverarbeitungs-Workloads stoßen schnell an die Speichergrenzen. Framebuffer, Gewichtungen und Aktivierungen konkurrieren um Bandbreite und verursachen Latenzspitzen, selbst wenn die Rechenleistung ausreichend erscheint. DDR-Speicher gehört zudem zu den empfindlichsten Bauteilen der Leiterplatte.
- Bandbreitenbudget: Berechne die gesamten Lese-/Schreibvorgänge für eingehende Frames, Vorverarbeitung, Inferenzaktivierungen und Ausgaben. Füge einen Sicherheitszuschlag für Worst-Case-Szenarien und Serienaufnahmen mit mehreren Kameras hinzu.
- DDR ist Timing-Engineering: Es geht nicht nur um die Längenübereinstimmung. Referenzkontinuität, Via-Strukturen, Schichtübergänge und Platzierungstopologie bestimmen, ob das Timing trotz Temperatur- und Fertigungstoleranzen erhalten bleibt.
- Prototyp vs. Serienproduktion: Eine DDR-Verbindung, die bei Raumtemperatur „funktioniert“, kann aufgrund von Fertigungstoleranzen oder extremen Temperaturen – genau den Bedingungen, denen Roboter ausgesetzt sind – zeitweise ausfallen.
- Die Speicherstrategie beeinflusst das Verhalten: eMMC/Flash vereinfacht den Bootvorgang und reduziert die Komplexität der Ein-/Ausgabe; NVMe erhöht den Durchsatz und die Protokollierungsfunktionen, führt aber zu zusätzlicher Routing-/Strom-/Wärmelast.
Für einen produktionsreifen Ansatz bei der Lagenplanung, der Via-Strategie und dem toleranzbewussten Design verwenden Sie den HDI-Stackup-Designleitfaden für produktionsreife Leiterplatten als Grundlage, wenn DDR- und Hochgeschwindigkeitsschnittstellen auch bei Skalierung stabil bleiben müssen.
5) Stromversorgungsintegrität und EMV: Aufrechterhaltung der Störfestigkeit bei Motorgeräuschen
Roboter sind elektrisch anfällig: Motorantriebe und DC/DC-Wandler erzeugen breitbandiges Rauschen, Massepotenziale verschieben sich unter Last, und die Batteriespannung sinkt beim Beschleunigen und Bremsen. Eine Bildverarbeitungs-Leiterplatte muss während dieser Ereignisse stabil bleiben, da die Bildverarbeitung sonst zeitweise unterbrochen wird.
- PDN-Impedanzziele: KI-Beschleuniger erzeugen schnelle Lasttransienten. Ist die PDN-Impedanz bei den falschen Frequenzen zu hoch, können Symptome wie Resets, Drosselung, Verbindungsfehler oder „zufällige“ Inferenzinstabilität auftreten.
- Entkopplung durch Frequenzbänder: Die Kombination von lokaler Hochfrequenzentkopplung mit mittelfrequenter Energiespeicherung auf Schienen- und Netzebene ist entscheidend. Die Schaltung muss die Schleifeninduktivität minimieren; es reicht nicht, Kondensatoren einfach nur „in der Nähe“ zu platzieren.
- Domänentrennung mit realer Renditeplanung: Störanfällige Bereiche (Hochstromwandler, motorbezogene Versorgungsleitungen) müssen von empfindlichen Bereichen (Kamera-Analog-/Takt-/Referenzsignale) getrennt werden. Entscheidend ist die Kontrolle des Rückstromflusses.
- Unempfindlichkeit gegenüber Takt- und Sensorstörungen: Die Referenztaktverteilung und die Sensorschnittstellen sind oft die ersten, die von Gleichtaktstörungen betroffen sind. Die Verdrahtungsstrategie, die Ausrichtung der Gehäuseverklebung und die Behandlung des Steckergehäuses müssen einheitlich sein.
6) Thermisches Design: Dauerhafte Interferenz ohne Drosselung
Die thermische Auslegung ist der Punkt, an dem sich „Benchmark-Erfolg“ in „Feldversagen“ verwandelt. Wenn die Platine nach wenigen Minuten die Leistung drosselt, verschieben sich die Latenzverteilungen und die Bewegungsannahmen des Roboters werden nicht mehr erfüllt.
- Auslegung für anhaltende Worst-Case-Szenarien: Die Validierung sollte im endgültigen Gehäuse und unter den dort geltenden Umgebungsbedingungen erfolgen, nicht auf einer offenen Werkbank.
- Gleichmäßigkeit der Kühlkörperbefestigung: Montagedruck, Ebenheit und Vibrationsfestigkeit beeinflussen den Wärmewiderstand und das Verhalten zwischen den einzelnen Einheiten.
- Wärmeableitung auf der Leiterplatte: Thermische Durchkontaktierungen, interne Leiterbahnen und eine kontrollierte Kupferverteilung reduzieren Hotspots, müssen aber herstellbar und unter thermischer Belastung zuverlässig sein.
- Thermomechanische Wechselwirkung: Verformungen belasten BGAs und Verbindungen mit feiner Rasterteilung; Wärmeausdehnung bei langer Laufzeit kann zu intermittierenden Fehlern führen, wenn die Toleranzen gering sind.
7) DFM/DFA: Konstruktion für wiederholbare Montage und Robustheit im Feld
Eine Leiterplatte für die Bildverarbeitung ist typischerweise eine dichte Mixed-Signal-Baugruppe: BGAs, Hochgeschwindigkeitssteckverbinder, empfindliche Taktgeber und Hochstromschienen teilen sich eine begrenzte Fläche. DFM/DFA sollte die benötigten Margen explizit schützen.
- BGA/QFN-Montagefenster: Die Schablonenstrategie, das Reflow-Profil und die Kontrolle von Lufteinschlüssen beeinflussen sowohl die Stromversorgungsintegrität als auch die thermische Leistung. Geringfügige Unterschiede können zu erheblichen Latenz- oder Stabilitätsunterschieden führen.
- Verbindungsverstärkung für Roboter: Kamera-FPC-Anschlüsse, robuste I/O-Schnittstellen und Board-to-Board-Steckverbinder müssen Vibrationen und Belastungen durch unsachgemäße Handhabung standhalten. Mechanische Abstützung und Zugentlastung sollten geplant und nicht improvisiert werden.
- Reinheits- und Beschichtungsgrenzen: Falls eine Schutzlackierung oder eine spezielle Reinigung erforderlich ist, sollten Sperrbereiche um Steckverbinder und thermische Schnittstellen definiert werden, damit sich die Zuverlässigkeit verbessert und nicht verschlechtert.
- Stackup-/Impedanzkontrolle gekoppelt an die Fertigungsausführung: Für einen erfolgreichen Hochgeschwindigkeitsbetrieb ist neben der Designabsicht auch Fertigungsdisziplin in Bezug auf Schichtdicke, Kupfer und Ausrichtung erforderlich.
Bei Robotikprogrammen kommt es hier auf die Fähigkeiten in der Leiterplattenfertigung und -bestückung an, und zwar nicht im Marketing-, sondern im technischen Sinne: Sie entscheiden darüber, ob die gleiche Impedanz, BGA-Qualität und Steckverbinderrobustheit, die Sie in Prototypen validiert haben, auch in der Serienproduktion konsistent reproduziert werden können.
8) Validierung & Test: Nachweis der Verbindungsreserve und Latenz im Produktivbetrieb
Bei Bildverarbeitungsboards für Roboter ist ein einfacher Testlauf („Starten und Demo ausführen“) kein Produktionstest. Die Validierung muss die genauen Fehlermodi nachweisen, die zu Instabilität im Feld führen: Zusammenbruch der Verbindungsreserve, DDR-Intermittenz, thermische Drosselung und Latenzjitter.
- Hochgeschwindigkeits-Schnittstellenvalidierung: Qualifizieren Sie Kameraverbindungen, DDR und Hochgeschwindigkeits-I/O unter EMV-Belastung und extremen Temperaturen. Messen Sie nach Möglichkeit die Sicherheitsmarge (BER-ähnliche Tests, Belastungsmuster, kontrollierte Störungen) anstatt nur eine Bestanden/Nichtbestanden-Bewertung bei Raumtemperatur vorzunehmen.
- Thermische Validierung unter Dauerbelastung: Führen Sie repräsentative Modelle kontinuierlich aus und bestätigen Sie, dass es unter ungünstigsten Umgebungs- und Gehäusebedingungen weder zu Drosselungen noch zu Timing-Driften kommt.
- Funktionstest am Ende der Produktionslinie: Deterministische Bildvektoren einspeisen und Ausgaben und Zeitvorgaben überprüfen (S. 95/S. 99), nicht nur „Inferenz funktioniert“.
- Nachvollziehbare Beweise: Es werden Firmware-/Modellversionen, thermische Bedingungen und Leistungsindikatoren pro Gerät aufgezeichnet, damit Probleme im Feld schnell eingegrenzt werden können.
Wenn lange Betriebszyklen und raue Umgebungsbedingungen zu den tatsächlichen Anforderungen gehören, sollten Zuverlässigkeitsprüfungen und Validierungsmethoden parallel zur Leiterplattenentwicklung geplant werden. Unsere Referenz für Zuverlässigkeitsprüfungen fasst gängige Ansätze zur Bestätigung der Sicherheitsmarge bei Temperaturwechselbeanspruchung und anderen Belastungen zusammen.
Zusammenfassung: Eine Leiterplatte für die Bildverarbeitung von Robotern dient als Echtzeit-KI-Inferenzplattform. Feldstabile Wahrnehmung hängt ab von (1) der Stabilität des Schichtaufbaus und der Materialien, (2) der Disziplin bei Hochgeschwindigkeitskanälen und Rückleitungen, (3) der PDN/EMI-Stabilität gegenüber Motorgeräuschen, (4) einem dauerhaften thermischen Spielraum, (5) DFM/DFA zum Schutz der Toleranzen in der Montage und (6) einer Validierung, die die Verbindungstoleranz und Latenzverteilungen misst – nicht nur die durchschnittliche Bildrate (FPS).

Empfohlen Beiträge

Leiterplattenbestückung mit Firmware-Programmierung
Highleap Electronics bietet Leiterplattenbestückung mit Firmware an...

Hersteller von 24-lagigen Leiterplatten in China
Wie man ein Angebot für Leiterplatten erhält. Lassen Sie uns eine DFM/DFA-Analyse durchführen für...
Fertigung von Leiterplatten mit ultrafeinen Leiterbahnen für hochdichte Leiterbahnführung
Wie man ein Angebot für Leiterplatten erhält. Lassen Sie uns eine DFM/DFA-Analyse durchführen für...
Fertigung von gestapelten Microvia-Leiterplatten
Wie man ein Angebot für Leiterplatten erhält. Lassen Sie uns eine DFM/DFA-Analyse durchführen für...
So erhalten Sie ein Angebot für Leiterplatten
Lassen Sie uns die DFM/DFA-Analyse für Sie durchführen und uns mit einem Bericht bei Ihnen melden.
Sie können Ihre Dateien sicher über unsere Website hochladen.
Um Ihnen ein Angebot erstellen zu können, benötigen wir folgende Angaben:
-
- Gerber, ODB++ oder .pcb, Spezifikation.
- Stückliste, wenn Sie eine Montage benötigen
- Die Menge
- Wendezeit
Neben der Leiterplattenherstellung bieten wir eine umfassende Palette elektronischer Dienstleistungen an, darunter Leiterplattendesign, PCBA (Printed Circuit Board Assembly) und schlüsselfertige Lösungen. Egal, ob Sie Hilfe beim Prototyping, der Designüberprüfung, der Komponentenbeschaffung oder der Massenproduktion benötigen, wir bieten umfassende Unterstützung, um den Erfolg Ihres Projekts sicherzustellen. Für PCBA-Dienste geben Sie bitte Ihre Stückliste (BOM – Bill of Materials) und etwaige spezifische Montageanweisungen an. Wir bieten auch DFM/DFA-Analysen an, um Ihre Designs hinsichtlich Herstellbarkeit und Montage zu optimieren und so einen reibungslosen Produktionsprozess sicherzustellen.