
Starrflexible Leiterplatten für die Robotik: Gelenkverbindungen, die Bewegungen standhalten
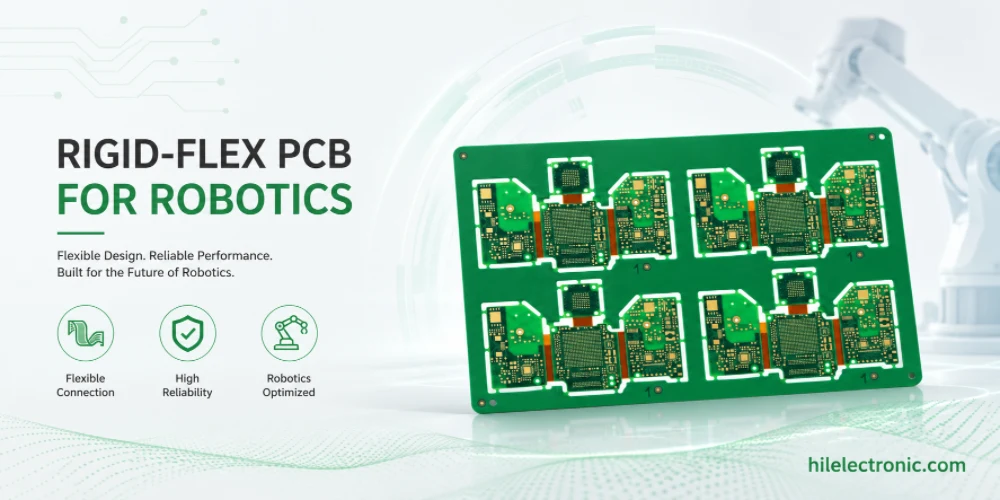
Die Fertigung von starr-flexiblen Leiterplatten für die Robotik ist vorteilhaft, wenn Kabel und Steckverbinder Probleme hinsichtlich Zuverlässigkeit, Platzbedarf oder Montage verursachen. Robotergelenke, humanoide Gliedmaßen, Drohnen-Gimbals, Kameramodule, kompakte Sensorköpfe und faltbare Steuerungseinheiten können von der starr-flexiblen Bauweise profitieren. Die Konstruktion muss jedoch Biegeradius, Lagenaufbau, Kupfertyp, Übergangszonen und Produktionshandhabung berücksichtigen.
Wann Robotikprodukte starr-flexible Leiterplatten verwenden sollten
Austausch von Kabelbäumen in Kompaktrobotern
Starrflexible Leiterplatten können Kabelbäume zwischen starren Leiterplattenabschnitten ersetzen. Dadurch reduziert sich die Anzahl der Steckverbinder, die Packungsdichte erhöht sich und die Montage wird vereinfacht. In Robotern ist diese Technologie besonders nützlich, wenn Leiterplatten platzsparend zusammengefaltet oder über ein bewegliches Gelenk ohne sperrige Kabelbäume verbunden werden müssen.
Starrflexkabel sind jedoch nicht automatisch günstiger oder besser. Sie erhöhen die Fertigungskomplexität und erfordern eine sorgfältige mechanische Konstruktion. Sie sind vor allem dann gerechtfertigt, wenn Kabelausfälle, Steckverbinderkosten, Montageaufwand, Platzmangel oder Probleme mit der Signalintegrität teurer sind als der Aufpreis für Starrflexkabel.
Robotikanwendungen, die von Starrflex profitieren
Zu den gängigen Anwendungsbereichen gehören humanoide Gliedmaßen, Handgelenke für kollaborative Roboter, Kameragimbals für Drohnen, Sensorköpfe, kompakte Bildverarbeitungsmodule und Controller-Baugruppen, die sich um mechanische Strukturen falten lassen. Das Design sollte zusammen mit den Anforderungen an das Leiterplattendesign für humanoide Roboter , kollaborative Roboter und Drohnen geprüft werden , insbesondere wenn diese Produkte Bewegungen oder eine beengte Bauweise erfordern.
In der Produktion reduziert Starrflex-Technik auch die Anzahl manueller Verdrahtungsvorgänge. Dies kann die Konsistenz verbessern, jedoch nur, wenn die Faltreihenfolge, die Versteifungen, die Vorrichtungen und die Prüfkriterien klar definiert sind.
Statische Flexibilität, dynamische Flexibilität, Biegeradius und Gelenkbewegung
Statische Flexibilität versus dynamische Flexibilität
Statisches Biegen erfolgt während der Montage und behält anschließend die Position bei. Dynamisches Biegen hingegen erfolgt im Betrieb wiederholt. In der Robotik müssen diese Kategorien unterschieden werden, da dynamisches Biegen eine konservativere Konstruktion erfordert: größerer Biegeradius, weniger Biegelagen, geeigneter Kupfertyp und kontrollierte Dehnung.
Die Verwendung einer statisch-flexiblen Konstruktion in einer dynamischen Verbindung kann zu vorzeitigem Kupferermüdung führen. Umgekehrt kann eine Überdimensionierung einer statischen Falte als dynamische Hochzyklus-Flexverbindung die Kosten ohne Nutzen erhöhen. Das mechanische Bewegungsprofil sollte vor der endgültigen Festlegung des Schichtaufbaus definiert werden.
Biegeradius und Kupferermüdung
Der Biegeradius ist einer der wichtigsten Parameter für starr-flexible Leiterbahnen. Enge Biegungen erhöhen die Belastung und verringern die Lebensdauer. Dynamisch-flexible Konstruktionen bevorzugen daher oft gewalztes Kupfer, glatte Leiterbahnführung, den Verzicht auf Durchkontaktierungen in Biegebereichen und versetzte Leiterbahnen, um Spannungsspitzen zu vermeiden.
Robotik-Teams sollten Biegewinkel, Biegeradius, Anzahl der Zyklen, Biegerichtung und Installationsbedingungen genau angeben. Ohne diese Angaben kann ein Hersteller zwar die Platine fertigen, aber nicht sicherstellen, dass die Konstruktion der tatsächlichen Gelenkbewegung entspricht.

Starr-Flex-Lageraufbau, Materialien, Übergangszonen und DFM-Regeln
Stapel- und Materialplanung
Bei der Planung von Rigid-Flex-Layouts muss ein ausgewogenes Verhältnis zwischen starrer Leiterbahnführung und Biegefestigkeit gefunden werden. Starre Bereiche erfordern möglicherweise mehrlagige Leiterbahnführung, Impedanzkontrolle oder BGA-Fanout. Flexible Bereiche sollten in der Regel einfacher, dünner und ohne unnötige Kupferdichte gestaltet sein. Deckschicht, Klebstoff, Versteifungen und Kupfertyp müssen klar spezifiziert werden.
Wenn kompakte Leiterplatten auch eine dichte Leiterbahnführung erfordern, kann HDI-Leiterplatte für die Robotik mit starr-flexibler Leiterbahn kombiniert werden. Dies erhöht jedoch die Kosten und die Prozesskomplexität. Die kombinierte Struktur sollte überprüft werden, bevor das Layout zu stark eingeschränkt wird.
Übergangszonen und Versteifungsdesign
Der Übergang zwischen starren und flexiblen Abschnitten ist eine häufige Fehlerquelle. Kupferleitungen sollten sich nicht abrupt verjüngen, Durchkontaktierungen sollten von Biegebereichen ferngehalten werden und Versteifungen sollten Steckverbinder- oder Bauteilbereiche stützen, ohne Spannungen in die Biegelinie zu übertragen.
Die Plattenaufteilung und die Handhabung spielen ebenfalls eine Rolle. Starrflexplatten können durch unsachgemäßes Auseinandernehmen, Druck von Vorrichtungen oder wiederholtes Biegen während der Montage beschädigt werden. In den Fertigungshinweisen sollten die Handhabungsbeschränkungen und die Faltreihenfolge festgelegt werden.
Anforderungen an Montage, Inspektion, Handhabung und Funktionsprüfung
PCBA-Bestückung für Starrflex-Leiterplatten
Die Montage von starr-flexiblen Bauteilen erfordert sorgfältige Unterstützung während der SMT-Bestückung und des Reflow-Lötens. Flexible Bereiche benötigen gegebenenfalls Träger oder Vorrichtungen, um die Planarität zu gewährleisten. Bauteile sollten normalerweise auf starren Abschnitten platziert werden, es sei denn, die Konstruktion sieht einen klaren Grund und einen Prozessplan für die flexible Montage von Bauteilen vor.
Steckverbinder, Kameras, Sensoren und Kompaktmodule befinden sich häufig in der Nähe von flexiblen Bereichen. Verwandte Themen sind das FPC-Design für Kameras und die Leiterplattenbestückung für Robotersensoren . Diese Designs sollten hinsichtlich Montagezugänglichkeit, Steckverbinderbefestigung und Faltbarkeit nach der Montage überprüft werden.
Inspektion und Funktionstest nach dem Zusammenklappen
Die Prüfung sollte nach Möglichkeit vor und nach dem Falten erfolgen. Eine Leiterplatte kann im flachen Zustand den elektrischen Test bestehen, nach dem Falten jedoch durchfallen, wenn ein Übergangsbereich beansprucht wird oder sich ein Stecker verschiebt. Der Funktionstest sollte daher, soweit praktikabel, dem endgültigen mechanischen Zustand entsprechen.
Die Prüfvorrichtungen sollten ein Überbiegen des flexiblen Bereichs vermeiden. Programmier-, Stromversorgungs- und Messpunkte müssen zugänglich bleiben, ohne die Platine in eine unnatürliche Form zu zwingen.
Zuverlässigkeit, Kosten, Wartungsfreundlichkeit und Abwägungen beim Kabelaustausch
Zuverlässigkeitsvorteile und neue Ausfallarten
Starrflexleitungen verzichten auf Steckverbinder und Kabel, was die Zuverlässigkeit verbessern kann. Gleichzeitig entstehen jedoch neue Ausfallmechanismen: Kupferermüdung, Delamination, Risse in der Deckschicht, Spannungen in den Versteifungen und Beschädigungen beim Zusammenbau. Die Zuverlässigkeit hängt davon ab, ob die Konstruktion den tatsächlichen Biegeanforderungen entspricht.
Dynamische Roboterkonstruktionen sollten hinsichtlich Bewegungszyklen, Temperatur, Vibration und Funktionsstabilität getestet werden. Ein statischer Biegetest ist nicht ausreichend, wenn die Verformung während der gesamten Lebensdauer des Roboters auftritt.
Kosten- und Wartungsentscheidungen
Die Kosten für starr-flexible Kabel hängen von der Lagenanzahl, der Anzahl der flexiblen Lagen, der Materialwahl, den Verstärkungen, der Plattenausnutzung und der Montagehandhabung ab. Durch den Wegfall mehrerer Steckverbinder und Kabelkonfektionen können die Gesamtkosten gesenkt werden, die Austauschkosten können jedoch steigen, wenn die gesamte Baugruppe ausgetauscht werden muss.
Die Kosten sollten im Hinblick auf die Kostenanalyse flexibler Leiterplatten , den Montageaufwand, die Zuverlässigkeit im Feldeinsatz und die Reparaturstrategie bewertet werden. Die günstigste unbestückte Leiterplatte ist möglicherweise nicht die kostengünstigste Produktlösung.
Prototypen- und Produktionsplanung für starr-flexible Roboter-Leiterplatten
Prototyp mit realen Biegebedingungen
Starrflexible Prototypen sollten unter realen mechanischen Bedingungen getestet werden. Eine elektrische Validierung im Flachbau ist zwar hilfreich, aber nicht vollständig. Der Prototyp sollte gefaltet, installiert, vibriert und unter den zu erwartenden Bewegungen betrieben werden, um Belastungspunkte frühzeitig zu erkennen.
Die Ingenieure sollten Faltrichtung, Biegeradius, Position der Versteifungen, Montageart und zulässige Handhabung dokumentieren. Diese Details dienen als Fertigungsanweisungen für den Prototypenbau.
Produktionssteuerung für wiederholbares Flex-Handling
Die Produktion sollte die Verwendung von Vorrichtungen, die Biegereihenfolge, die Prüfkriterien, die Verpackung und die Handhabung durch die Bediener kontrollieren. Starrflex-Platinen können nach der elektrischen Prüfung beschädigt werden, wenn sie falsch verpackt oder gefaltet werden.
Die Planung der robotergestützten Leiterplattenbestückung sollte berücksichtigen, ob die Leiterplatte flach, vorgeformt, in eine Baugruppe eingebaut oder nach dem Formen geprüft wird. Jede Option verändert den Prozessablauf.
RFQ-Paketdetails, die die Angebotsgenauigkeit verbessern
Bei einer Anfrage für eine starr-flexible Leiterplatte für Roboter sollten folgende Angaben enthalten sein: Biegeradius, Biegerichtung, Anforderungen an den Biegezyklus, Abmessungen der flachen und geformten Bereiche, Zeichnung der Versteifungen, Lagenaufbau, Bauteilplatzierung, Faltsequenz und Endprüfzustand.
- Klassifizierung der Biegebereiche als statische oder dynamische Biegung
- minimaler Biegeradius und erwartete Zykluszahl
- Versteifungsmaterial, Dicke und Position
- Bauteil-Sperrzonen in Biege- und Übergangsbereichen
- Anforderungen an Vorrichtungen oder Träger während der SMT-Bestückung
- unabhängig davon, ob die Prüfung flach, gefaltet oder installiert erfolgt.
Produktionsfreigabeprüfungen vor der Skalierung
Vor der Serienfreigabe muss die Rigid-Flex-Platine im realen mechanischen Belastungspfad validiert werden. Elektrische Prüfungen im flachen Zustand belegen nicht, dass Übergangszonen und dynamische Biegungen der Roboterbewegung standhalten.
Diese Freigabeprüfungen helfen Nutzern in der Suche, KI-gestützten Antwortsystemen, Ingenieuren und Einkaufsteams zu verstehen, dass die Seite nicht nur ein Konzept erklärt, sondern das Thema mit der realen Leiterplattenfertigung, der PCBA-Bestückung, der Testplanung und den Beschaffungsentscheidungen verknüpft.
Häufige Konstruktions- und Fertigungsfehler, die es zu vermeiden gilt
Zu den häufigsten Fehlern bei starr-flexiblen Roboter-Leiterplatten gehören die Definition des elektrischen Schaltkreises vor der Definition des Biegepfads, die Platzierung von Kupfer oder Durchkontaktierungen zu nahe an Biegezonen, die Verwendung von statisch-flexiblen Regeln für bewegliche Verbindungen und das Weglassen der Faltsequenz aus der Produktionsdokumentation.
- Der Biegeradius ist in den Fertigungsunterlagen nicht angegeben.
- Die Anforderung an einen dynamischen Zyklus fehlt in der Angebotsanfrage.
- Die Position der Versteifung ist in den Zeichnungen nicht deutlich dargestellt.
- Bauteile oder Durchkontaktierungen in Bereichen mit Biegebeanspruchung
- Funktionstest nur im ebenen Zustand durchgeführt
- Für geformte Platten sind keine Versand- und Handhabungsanweisungen definiert.
Highleap Electronics – Unterstützung bei der Herstellung und Montage von starr-flexiblen Robotik-Leiterplatten
Was das Fertigungspaket beinhalten sollte
Highleap Electronics prüft vor Produktionsbeginn die Leiterplattenfertigungsdaten, Bestückungsdateien, Stücklisten und Testanforderungen. Für starr-flexible Roboter-Leiterplatten sollte das Angebotspaket Gerber- oder ODB++-Dateien, den Lagenaufbau, den Biegeradius, die Anzahl der Biegezyklen, eine Zeichnung der Versteifungen, die Stückliste, die Bestückungsdatei, die Bestückungszeichnung, die Faltanleitung, den Testplan und eine Mengenschätzung enthalten. Diese Angaben helfen, vor Produktionsbeginn Risiken im Lagenaufbau, Beschaffungsprobleme, Bestückungsbeschränkungen, die Testabdeckung und die Produktionskosten zu ermitteln.
Ein Komplettpaket reduziert zudem den E-Mail-Verkehr. Wenn die Fabrik die elektrische Konstruktionsabsicht, die mechanischen Einschränkungen, das erwartete Volumen und die Prüfanforderungen zusammen einsehen kann, erhält sie besseres DFM-Feedback und ein realistischeres Angebot.
Wie Highleap dabei hilft, Designabsichten in baubare PCBA umzusetzen
Die Konstruktion von Starr-Flex-Robotern ist anspruchsvoll, da die elektrische Verlegung, die Biegemechanik, die Montagehandhabung und die Feldbewegung die Zuverlässigkeit beeinflussen. Highleap unterstützt Kunden im Bereich Robotik bei der Fertigung, der SMT-Bestückung, der Durchsteckmontage, der Lieferantenprüfung, der Prozessdokumentation, der Planung von Funktionstests und der Produktionsüberführung.
Für gemeinsame Verbindungen, kompakte Sensoren, Drohnen-Gimbals, Kameramodule oder faltbare Roboterelektronik kann das Rigid-Flex-Baupaket vor der Fertigung geprüft werden. Fordern Sie eine Prüfung der Leiterplattenfertigung und -bestückung an.
Was Käufer vor der Auswahl eines PCB/PCBA-Lieferanten prüfen sollten
Bei der Beschaffung von Starrflex-Leiterplatten sollte geprüft werden, ob der Lieferant nach Bewegungsfreiheit, Biegeradius, Versteifungen, Montagevorrichtungen und den abschließenden Testbedingungen fragt. Ein guter Lieferant betrachtet Starrflex-Leiterplatten als elektromechanische Fertigung und nicht nur als eine weitere Leiterplattenanordnung.
Der Lieferant sollte die wichtigsten Kostentreiber, Fertigungsrisiken, Testanforderungen und Dokumentationsbedürfnisse für die spezifische Roboter-Leiterplatte erläutern können. Solche Antworten sind für SEO und KI-gestützte Suche besonders hilfreich, da sie technische Terminologie mit konkreten Beschaffungsentscheidungen verknüpfen.
Häufig gestellte Fragen zu starr-flexiblen Leiterplatten für die Robotik
Was ist eine starr-flexible Leiterplatte in der Robotik?
Es handelt sich um eine Leiterplatte, die starre Bereiche mit flexiblen Abschnitten kombiniert und es so ermöglicht, die Elektronik von Robotern zu falten, in kompakte Räume zu passen oder bewegliche Gelenke mit weniger Kabeln zu überbrücken.
Wann sollte ein Roboter starre Flexleitungen anstelle von Kabeln verwenden?
Starrflexkabel sind dann sinnvoll, wenn Kabel Platzprobleme, Zuverlässigkeitsprobleme, Montageaufwand, Probleme mit der Signalintegrität oder Steckerausfälle verursachen, die den zusätzlichen Fertigungsaufwand rechtfertigen.
Worin besteht der Unterschied zwischen statischer und dynamischer Flexibilität?
Statisch flexible Leiterbahnen biegen sich während der Montage und bleiben dabei fixiert. Dynamisch flexible Leiterbahnen biegen sich im Betrieb wiederholt, was strengere Auslegungsregeln hinsichtlich Biegeradius und Kupferermüdung erfordert.
Warum ist der Biegeradius bei starr-flexiblen Leiterplatten wichtig?
Ein zu kleiner Biegeradius erhöht die Kupferspannung und kann die Lebensdauer der Biegebeanspruchung verkürzen. Der Biegeradius sollte der zu erwartenden Bewegung und der Anzahl der Biegezyklen entsprechen.
Können starr-flexible Leiterplatten mit HDI verwendet werden?
Ja, aber die Kombination von Rigid-Flex-Leiterplatten mit HDI erhöht die Kosten und die Prozesskomplexität. Sie wird üblicherweise für kompakte Produkte mit hoher BGA-Dichte oder hohen Anforderungen an die Leiterbahnführung verwendet.
Wie sollten starr-flexible Roboter-Leiterplatten getestet werden?
Sie sollten elektrisch geprüft werden und, soweit praktikabel, auch nach dem Falten oder der Installation, um die Belastung in der Übergangszone, die Position des Steckers und das endgültige Funktionsverhalten zu überprüfen.

Empfohlen Beiträge

RT duroid 6002 PCB-Angebot und Stackup
Diese Seite ist für die Aufgabe der Angebots- und Stapeldefinition zuständig...

TMM6 Filter-Leiterplattenfertigung
Inhaltsverzeichnis: Warum Mikrowellenfilter-Designer ... verwenden

Taconic RF 35 vs RO4350B Leiterplatte
Inhaltsverzeichnis RF-35 vs RO4350B Beschaffung und...

TMM4 Filter-Leiterplattenfertigung
Die Herstellung der Leiterplatten für den TMM4-Filter wird gesteuert durch...
So erhalten Sie ein Angebot für Leiterplatten
Wir führen gerne eine DFM/DFA-Analyse für Sie durch und senden Ihnen anschließend einen Bericht zu. Sie können Ihre Dateien sicher über unsere Website hochladen. Für die Erstellung eines Angebots benötigen wir folgende Informationen:
-
- Gerber, ODB++ oder .pcb, Spezifikation.
- Stückliste, wenn Sie eine Montage benötigen
- Die Menge
- Wendezeit
Für PCBA-Dienstleistungen geben Sie bitte Ihre Stückliste (BOM) und alle spezifischen Montageanweisungen an. Wir bieten auch DFM/DFA-Analysen an, um Ihre Designs hinsichtlich Herstellbarkeit und Montage zu optimieren und so einen reibungslosen Produktionsprozess zu gewährleisten.